打开本章课件逐页中文翻译:保留原页码、原文与来源,可在学完一节后对照相应页面。
1抓取稳定性的数学:摩擦锥与力闭合
$f_n$ 是压向物体的法向力,$f_t$ 是切向力,$\mu\ge0$ 是静摩擦系数;单向接触只能推不能拉。库仑约束为 $f_n\ge0$、$\|f_t\|\le\mu f_n$。例如 $\mu=0.5$、法向力 10 N 时,切向力幅值上限为 5 N。这是接触点的静摩擦检查。评估完整抓取时,还要检查夹爪最大力和刚体转矩平衡。
力矩相对参考点计算:$\tau=r\times f$。同样大小的力,接触位置不同会产生不同转矩;抓取必须同时检查力与力矩。
第 6 章介绍了 Force Closure(力闭合)与 Form Closure(形闭合)的直觉。这一章把「抓得稳」变成可计算的判据——因为它要用来给十亿条抓取数据打标签。先从物理出发:
1.1 摩擦锥:静摩擦允许的接触力
滑块放在水平面上,静摩擦系数 $\mu$。施加与法线成 $\theta$ 角的力 $F$:切向分量 $F_\parallel = F\sin\theta$ 必须不超过最大静摩擦 $\mu F_\perp = \mu F\cos\theta$,即:
$$ \tan\theta \le \mu \quad \Longleftrightarrow \quad \theta \le \alpha := \arctan\mu $$
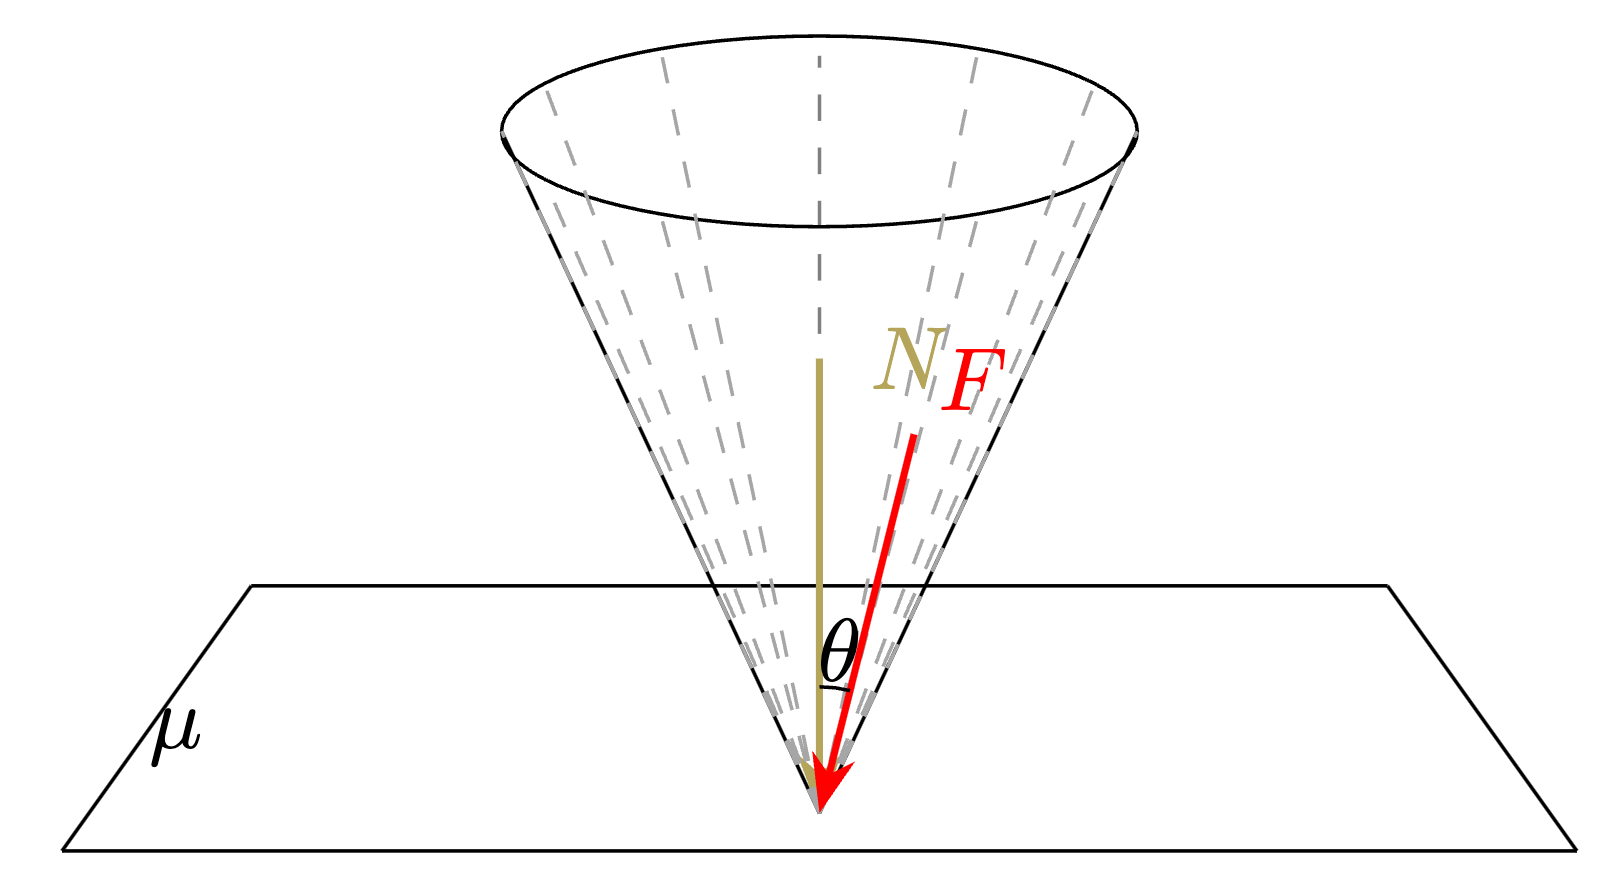
三维中,所有满足条件的力方向构成一个圆锥——轴线为接触点法线、半顶角 $\alpha$。压向接触面、位于摩擦锥内的接触力满足静摩擦约束;边界是临界状态,接触失效、材料变形和动力学扰动仍须另行检查。
1.2 力旋量与抓取矩阵
作用在刚体上的力既产生平移(力)也产生旋转(力矩)。把两者打包成力旋量(Wrench):3D 中为 6 维向量 $\mathcal{F} = [f_x, f_y, f_z, \tau_x, \tau_y, \tau_z]^\top$;2D 平面中为 3 维 $[f_x, f_y, \tau_z]^\top$。
把每个摩擦锥用 $m$ 条边界射线(课程示例取 $m=6$)近似为多面体锥,每条射线的力映射为力旋量。所有接触的射线拼成抓取矩阵 $F \in \mathbb{R}^{n \times j}$;平面刚体 $n=3$,空间刚体 $n=6$,接触数为 C,若每个接触采用 m 条射线则 $j=mC$。下文 k 表示射线组合的系数向量,射线数量则用 j 表示。
1.3 力闭合的充要条件
① $\mathrm{rank}(F) = n$:列向量线性张成整个 $n$ 维力旋量空间,说明可用方向覆盖了全部维度;接着还要检查条件②中的严格正系数;
② 存在 $k \in \mathbb{R}^j$,$k_i \ge \epsilon > 0$,使 $Fk = 0$:存在严格正系数的零合力组合——等价于原点严格位于这些列向量的凸包内部(在满维条件下)。
两个条件的物理含义:① 排除维度不足;①与②联合保证非负接触系数足以覆盖所有力旋量方向;② 的严格正性($k_i\ge\epsilon>0$)与满秩联合保证原点在列向量凸包的满维内部,而它们生成的凸锥等于整个力旋量空间。若原点仅在凸包边界,则存在某些方向的扰动无法由这些非负射线组合平衡。严格正系数给出离散锥的几何判据。要评估鲁棒余量,还需结合摩擦系数、接触位置和有限夹持力。
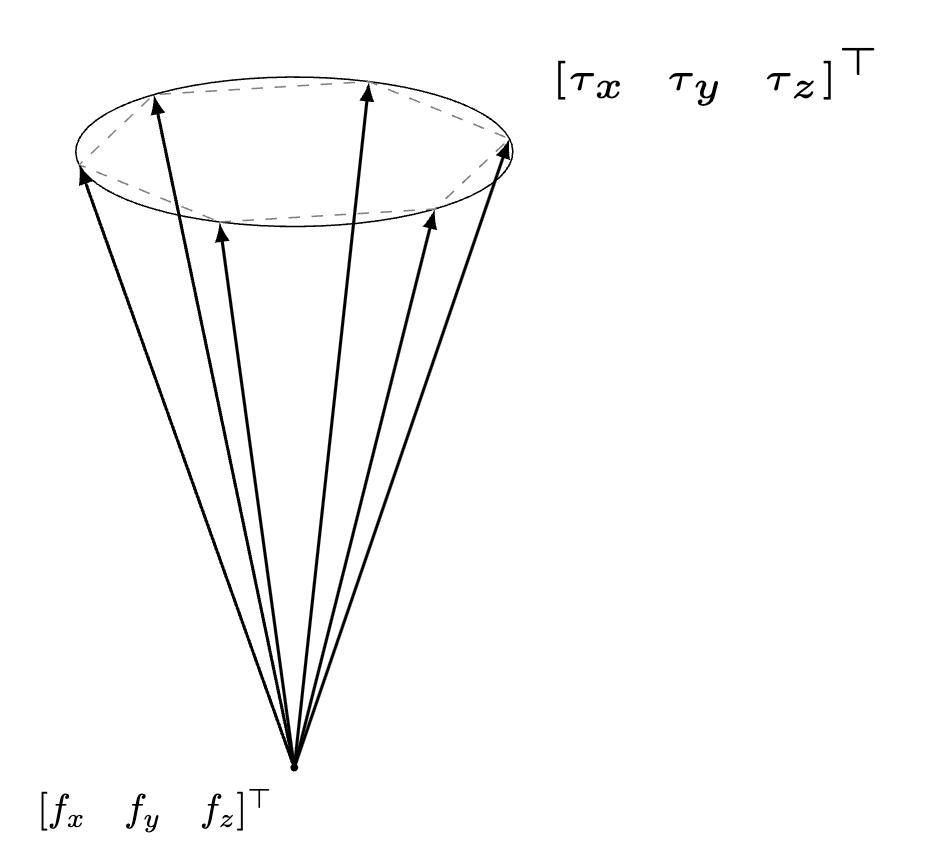
推导假设接触点能施加任意大的力。真实电机的力和力矩有限,因此满足力闭合后,还要检查抵抗外力所需的夹持力是否在电机能力范围内。力闭合检查能否抵抗任意方向的力旋量;给定任务则可以只检查实际载荷。例如,物体可以平稳放在托盘上,即使托盘接触不满足力闭合。任务成功还需载荷、执行器能力、碰撞与运动条件共同满足。
力闭合的两大应用(笔记):① 合成大规模抓取标注——对采样抓取位姿做力闭合筛选;② 仿真近似——设置六个方向的重力($x,y,z,-x,-y,-z$)看物体掉不掉出来。这能检验所选方向的稳定性;任意外部力旋量下的力闭合仍需完整判据来验证。
2GraspNet-1B:十亿标注从哪来
数据口径:1Billion 指大量采样抓取的几何标注规模;真实场景观测、物体模型、候选抓取标签和实际执行演示是不同统计单位。一个真实图像可以对应许多抓取标签。
训练抓取检测模型需要海量「(场景,有效抓取)」配对。GraspNet-1Billion(Fang et al., CVPR 2020)结合物体模型、场景观测与抓取标注。下面概括这类流水线,需区分真实相机采集与另行扩展的合成渲染:
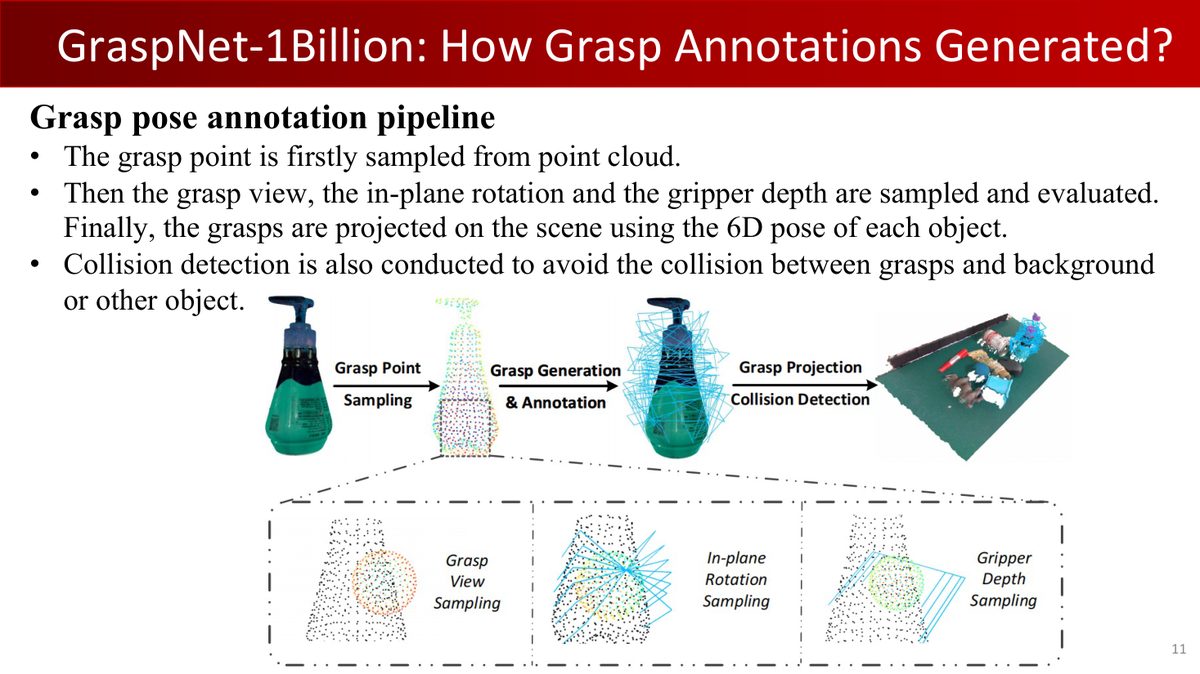
- 获取物体模型:3D 扫描一批真实物体;
- 抓取位姿采样:表面均匀采点(FPS),夹爪中心对准采样点,朝向基于表面法线 + 随机旋转;
- 力闭合筛选:给定 $\mu$(如 0.8),用 §1 的数学判据筛掉不稳定的抓取;
- 场景生成与位姿标注:物体随机摆桌面,标注每个物体的精确 6D 位姿(RGB-D + 模型匹配;纯仿真是另一种数据构造路线);
- 标签变换与碰撞检测:物体系抓取标签变换到场景系,剔除与场景碰撞的;
- 多视角观测:GraspNet 使用真实相机 RGB-D 数据(官方基线区分 RealSense 与 Kinect);虚拟相机渲染属于合成数据扩展,不等同于原数据集的采集。
μ 的权衡:标签数量 vs 质量
较低摩擦系数下仍满足力闭合的标签,在该接触模型中要求更严格,但可用标签也更少。选择 $\mu$ 时,要平衡标签数量与筛选严格程度,再通过同一任务的真机评估判断泛化效果。
笔记还点出一个重要演进:GraspNet-1B 依赖扫描物体与真实桌面标注,多样性受限;如今 Objaverse-XL(千万级 3D 模型)等高质量模型库 + 逼真渲染,已能全程序化生成更大更多样的数据集——「合成数据的潜力是巨大的」。
3抓取检测:问题形式化
抓取检测(Grasp Detection):给定场景表示(点云/RGB-D/体素),输出候选抓取位姿——位置(3 DoF)+ 朝向(3 DoF)+ 夹爪宽度(1 DoF),附带质量分数(课件 p13)。
三种输入模态(课件 p14-16 + 笔记):
| 模态 | 代表网络 | 特点 |
|---|---|---|
| 体素网格 / TSDF | VGN | 显式几何;受体素分辨率限制 |
| 点云 | GraspNet-baseline(点集骨干)、GS-Net(稀疏卷积骨干) | 显式几何;传感器噪声、深度误差(镜面/透明) |
| 图像 | MonoGraspNet(单目 RGB)、GraspNeRF(多视角) | 隐式几何;特定方法面向透明/镜面物体,效果需评测 |
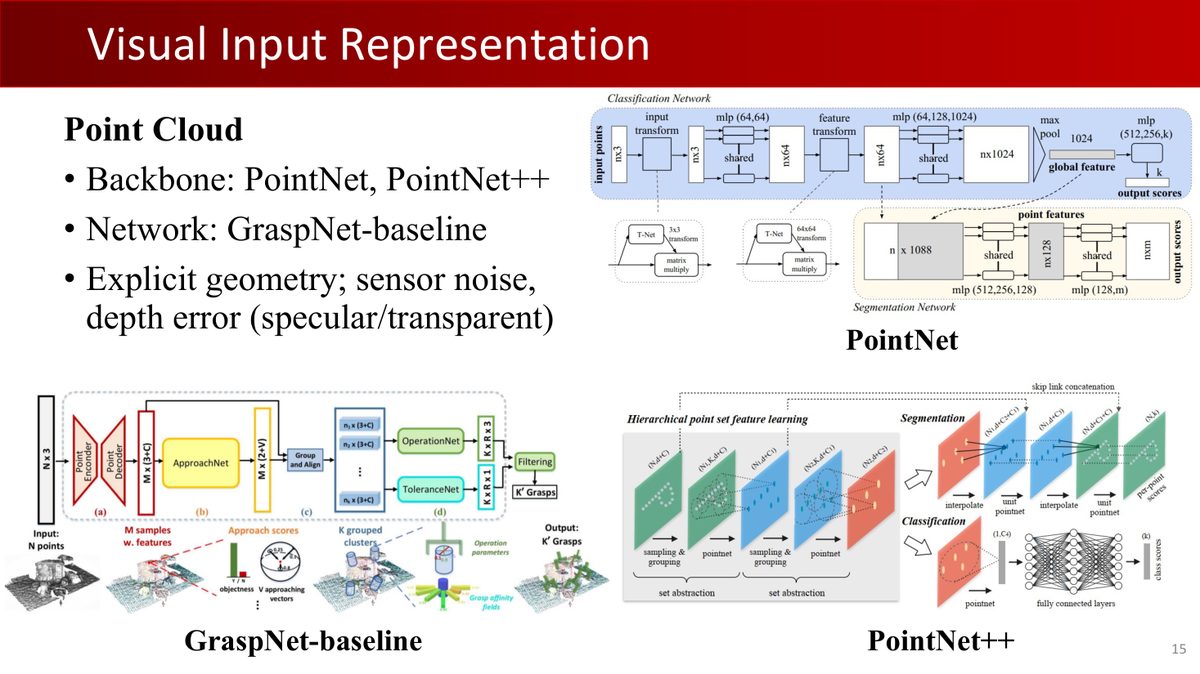
为什么优先考虑几何输入?抓取的物理稳定性取决于局部几何(接触点、法线、曲率),几何是重要因素;材料摩擦、质量分布、柔顺性和任务也会影响稳定性,颜色纹理可间接提示材料——直接给几何信息更直接高效(笔记)。老师的「Partial/Complete」观点也值得记住:想建模完整三维场景需要多视角数据,单视角会有遮挡缺失。
评估指标(课件 p17):成功率(成功/总尝试)、清理率(移除物体数/总物体数)、规划时间(输入到返回抓取)。任务特点:Object Agnostic(不区分身份,好抓的先抓)+ Non-Task-Oriented(不关心抓来干嘛)。
4VGN:体素路线
VGN(Volumetric Grasping Network, CoRL 2020)直接在三维体素空间预测抓取(课件 p18-24):
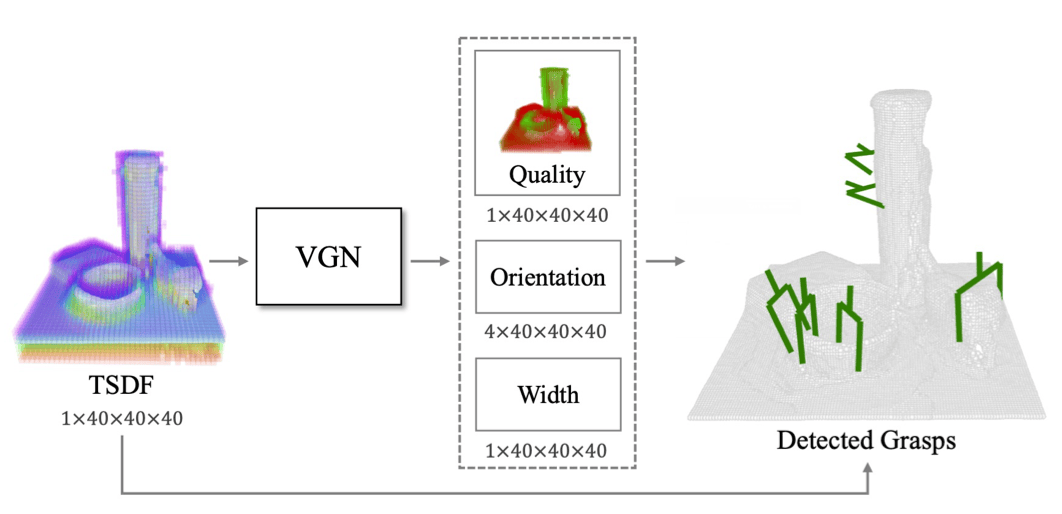
- 输入:多视角深度图融合的 TSDF(截断符号距离场——每个体素存到最近表面的有符号距离,正值在外、负值在内);
- 网络:3D 全卷积编码器-解码器(U-Net 风格);
- 输出:三个网格:抓取质量(该体素处的质量预测,若要解释为真机成功概率,需要先做校准)、抓取朝向(四元数)、抓取宽度。
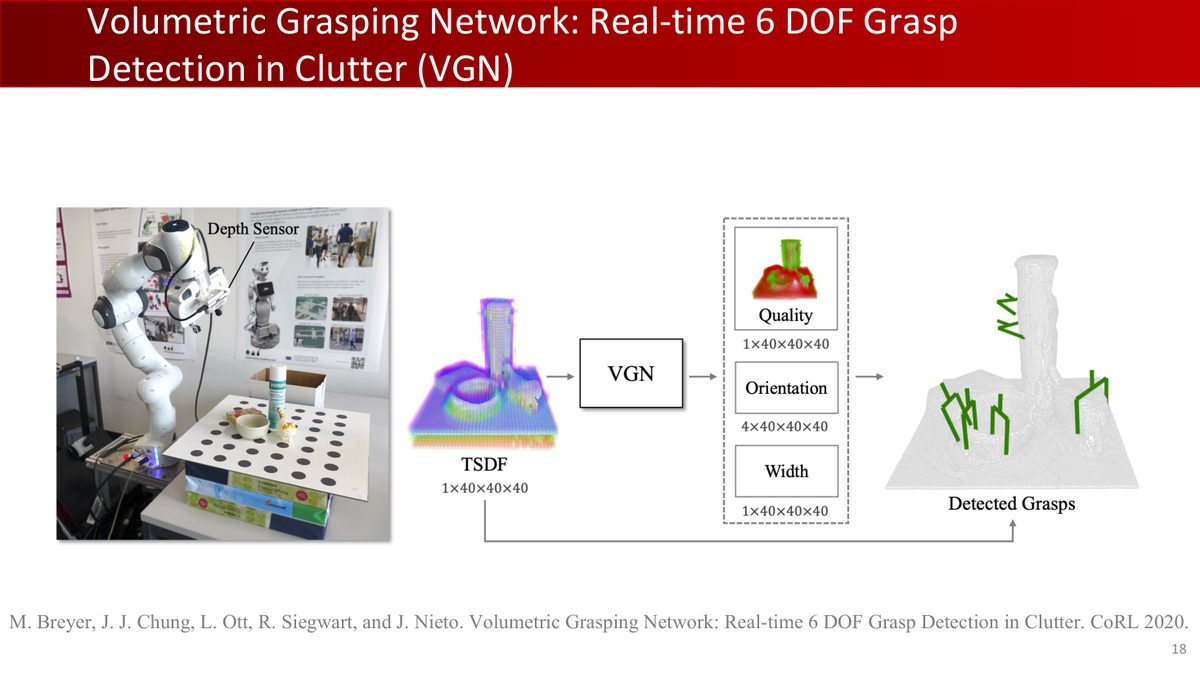
笔记介绍了一个工程技巧:预测宽度主要用于减少夹爪张开过宽造成的碰撞。某些夹爪实现采用闭合控制;实际停止条件须由控制模式、力限位与物体安全要求确定。
后处理三件套
- 高斯平滑:平滑预测质量、偏好连片高分区域;这是一种局部平滑假设,附近点仍可能因碰撞而不可抓;
- 距离掩膜:依据TSDF表面距离与手指深入距离筛选体素;原课件作了简写,具体符号与阈值以原实现为准;
- NMS:按质量分数去冗余。但老师指出:质量、朝向和宽度需要一起检查。「即使前面这个准了后面不准也没用」。
VGN 的仿真到真实迁移:差距来自哪些因素?
VGN 用大量合成数据训练、真机表现良好,关键在依赖几何表征——不看颜色纹理,只看形状。TSDF 在厘米级体素下对毫米级深度噪声不敏感(小的凹凸被体素化平滑掉)。课程还指出:某些夹爪抓取实验中,真机成功率可能高于对应仿真——
- 真实夹爪闭合时持续施力,会轻微移动/压紧物体、使软物体形变——更稳固的接触,仿真里没模拟这些「有利」效应;
- 指尖橡胶垫可改变摩擦与柔顺接触,但也改变标定条件,应验证材料、磨损和目标物体上的效果;
- 仿真自身缺陷(碰撞检测不准、物理不稳定)反而可能让仿真抓不住、现实抓得住。
仿真结果帮助定位问题,真机实验则检验方法在实际接触条件下的表现。
VGN 的局限:多视角依赖(严重遮挡场景需要多视角建完整 TSDF);精度受体素大小限制(若位置只选体素中心,每轴量化误差可达半个体素;实际误差还包括观测、预测和执行误差);提高分辨率则内存/计算三次方增长。
5GraspNet / GS-Net:点云路线
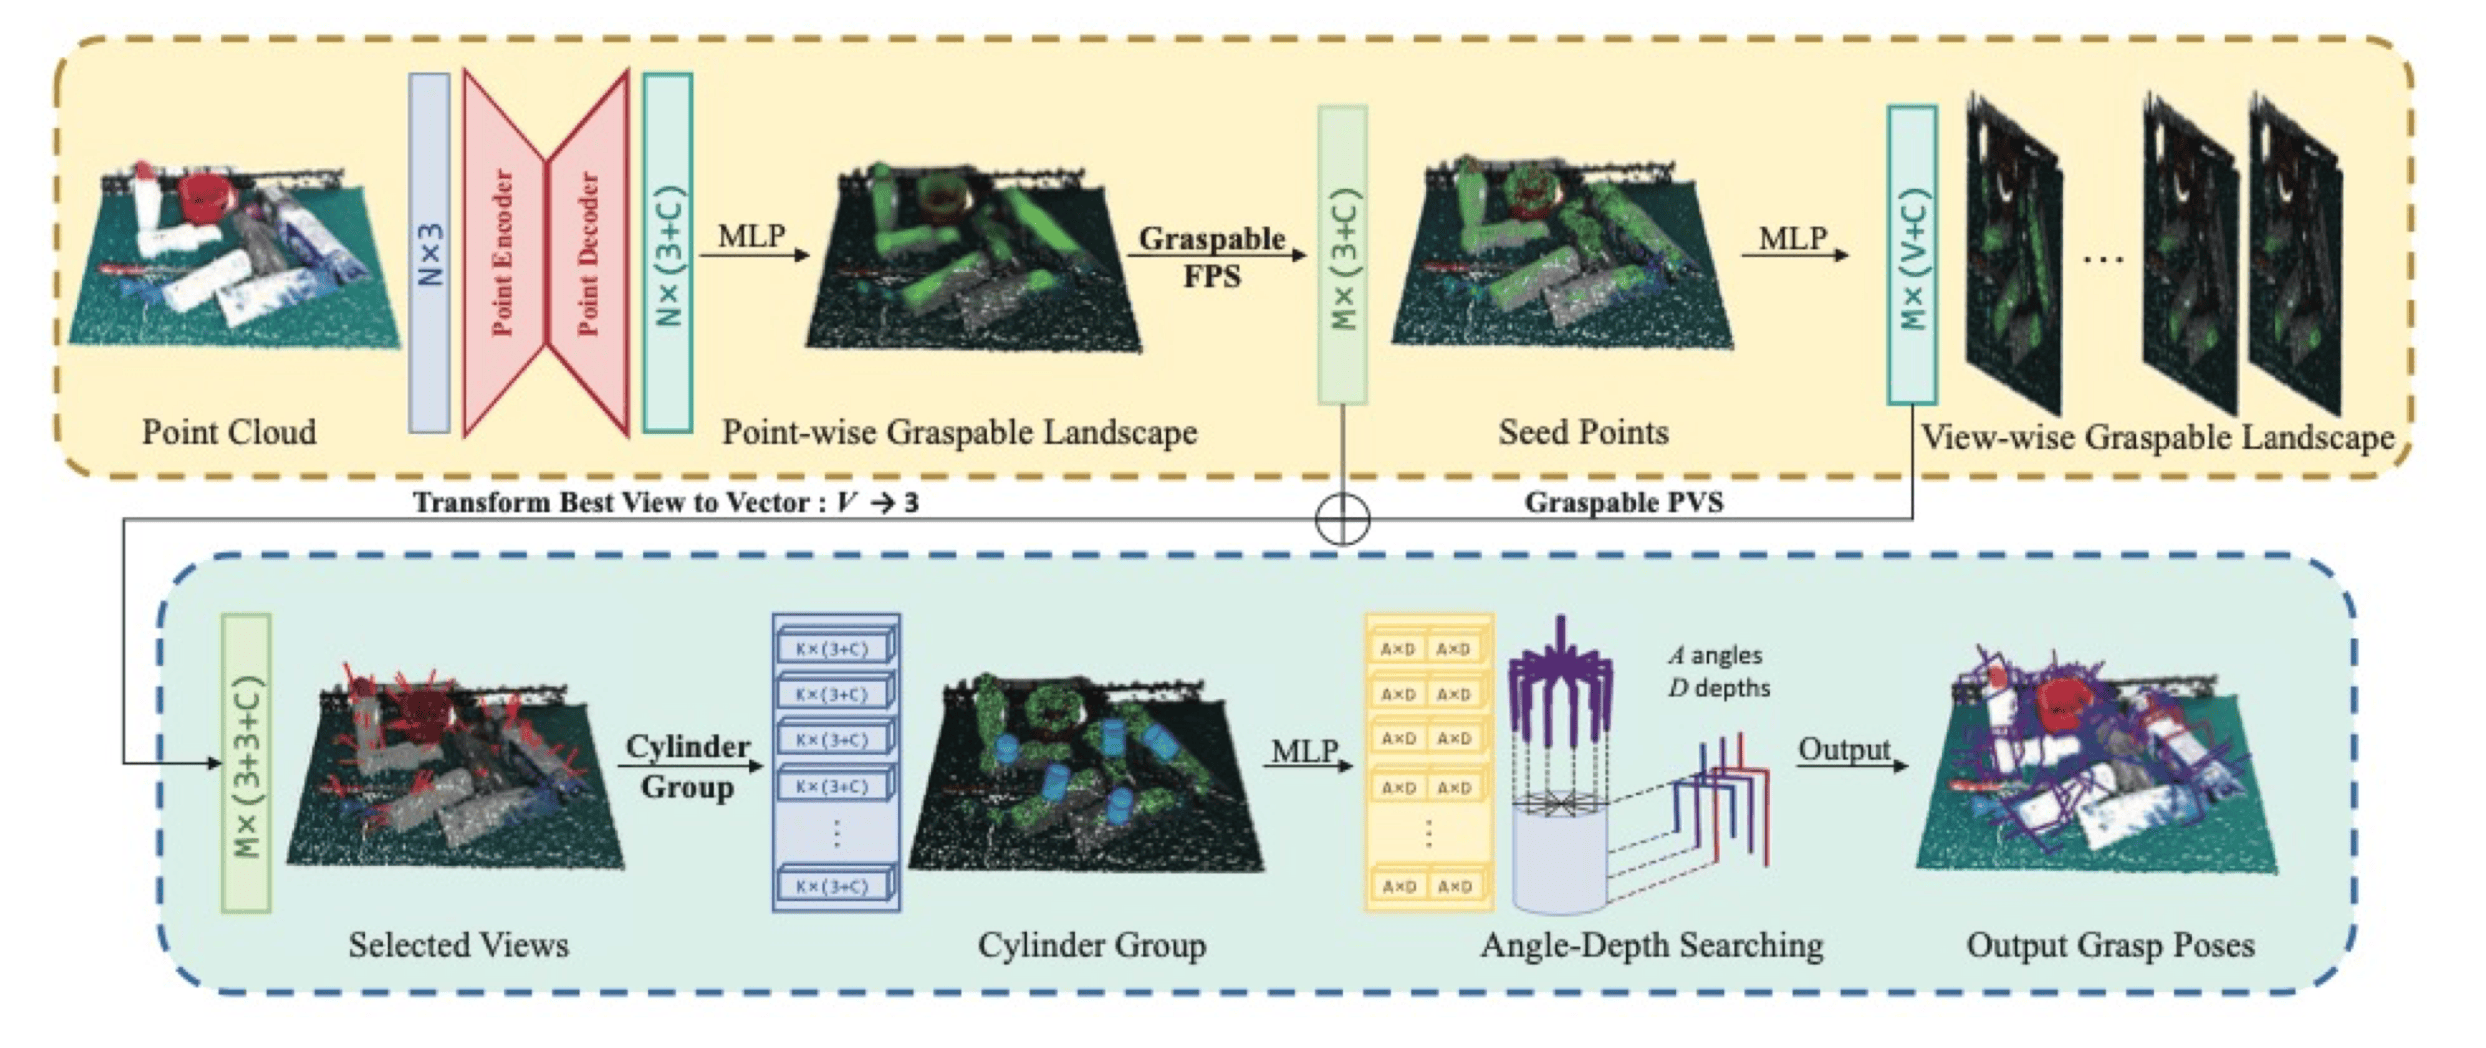
点云对比体素:轻量(只表示表面,几万点与稠密三维网格的对比示例,实际数量依表示配置而定)、高分辨率(坐标连续值)。GraspNet-baseline与GS-Net 都利用参数分解;课件 p25—38 展示的是 GS-Net 管线:
| 阶段 | 做什么 | 覆盖的自由度 |
|---|---|---|
| 接触点选择 | 预测每点的 graspness 分数,取高分点 | 2 DoF(表面) |
| 接近方向 | 在离散接近方向集合中预测分数并选择方向(数量按具体方法配置) | 2 DoF(轴向) |
| 绕轴旋转 + 深入 | Cylinder Grouping 聚合局部特征预测 | 1 DoF(角度)+ 1 DoF(深度) |
GS-Net(ICCV 2021)把这个框架系统化,提出 graspness——基于力分析模型的「可抓取性」度量,两阶段设计(Where / How):
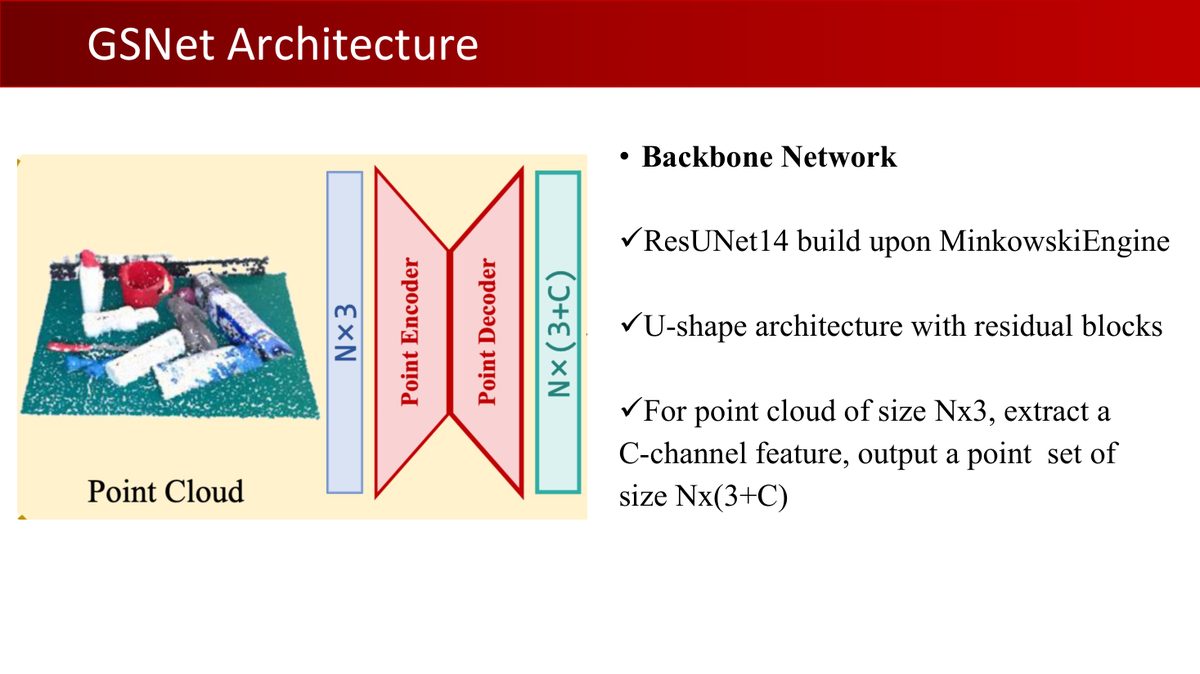
- 稀疏卷积:3D 点云体素化后大部分体素是空的——只在非空处计算卷积(MinkowskiEngine);
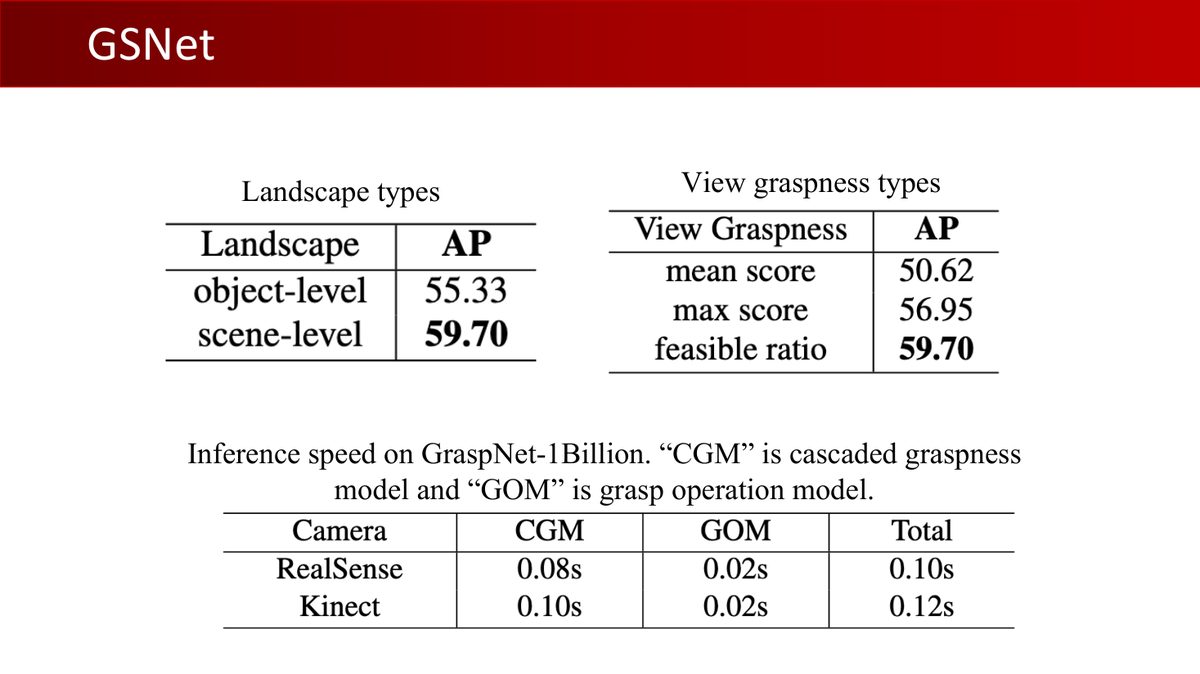
- 可抓取 FPS:MLP 输出 graspable landscape,选 graspness 超阈值的点做最远点采样;
- 视图选择:Fibonacci 球面采样 V 个视图,输出 view-wise graspness;
- Cylinder Grouping:以「点-方向」对为中心取圆柱区域,聚合局部点特征;
- 抓取生成:MLP + max-pooling,输出不同(平面旋转角 × 深入深度)组合的分数与宽度。
点云抓取方法的归纳偏置:局部性与平移关系
① 局部性:Cylinder Grouping 只依赖候选点周围的局部几何,以局部几何为主要特征;最终还须检测远处障碍对手臂和夹爪的影响;
② 平移等变性:相对坐标帮助复用平移后的局部几何模式,但具体网络是否严格平移等变须看其坐标编码与实现。
模型学习的是「局部几何特征与抓取成功的关系」:一对平行小平面、一个合适的边缘或角落,在不同物体上可能提示可行抓取,但仍须核对尺度、摩擦与载荷。在数百个物体上学习多样的局部几何模式,有助于泛化到未见物体。评估新物体时,还要覆盖遮挡、尺度、材料和场景变化。
6条件生成模型:灵巧手抓取
VGN 与 GraspNet 本质都是检测——输出有限个离散候选 + NMS。但理论上物体有无限多种抓法,检测式方法只能给有限几个解。对 20+ DoF 的灵巧手,抓取空间巨大,采样+评估或检测都很困难,可以用生成模型表达多种可行抓取(课件 p39-50):
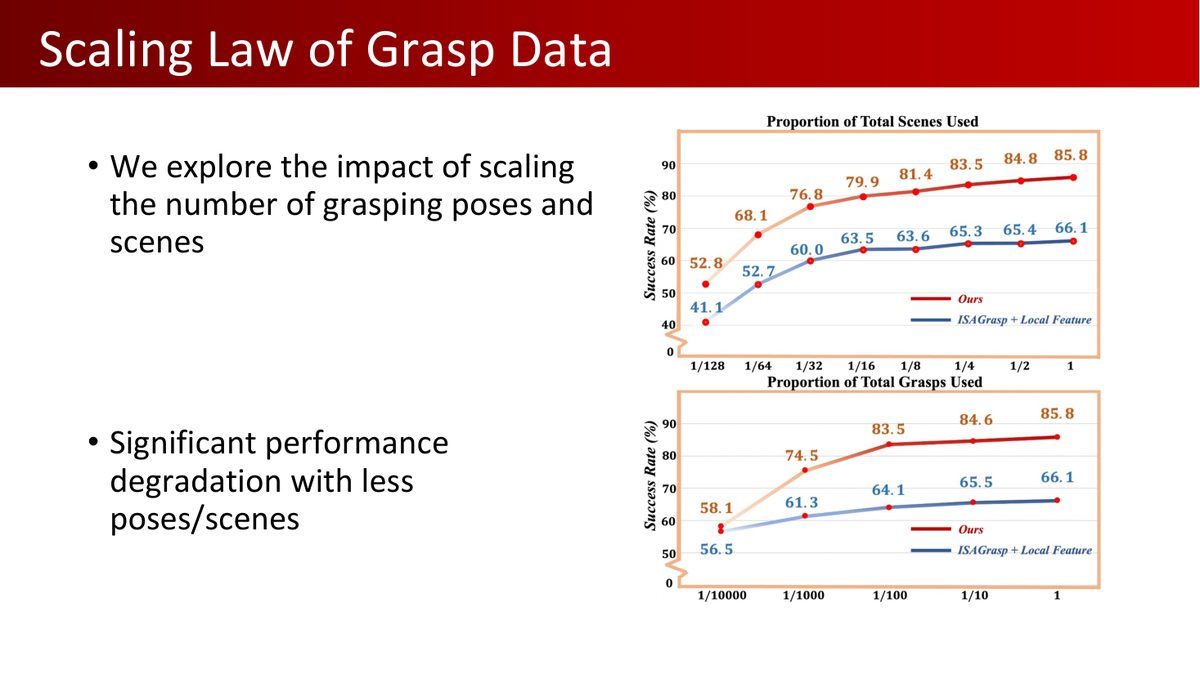
课件方法(两阶段):
- Where to grasp:稀疏卷积提取局部特征,预测objectness(是否物体上的点)与graspness(是否适合做种子点);
- How to grasp:对种子点的手腕 6D 位姿 $(T, R)$ 用扩散模型生成(处理多峰分布),手指关节角 $\theta$ 直接回归。
数据来自 DexGraspNet 2.0(课件时 in submission):7500 个合成训练场景 + 670 测试场景的大规模杂乱灵巧抓取基准。原实验显示灵巧手对较大物体有更强的包裹能力;相应平行夹爪评测中与 GS-Net 表现接近。这些结论限定该论文的物体集、输入和协议。
检测方法从观测中挑选候选抓取,生成方法表达多个可行抓取;两者都需要检查几何可达性、碰撞和接触条件。比较成功率时,先对齐物体集合、观测条件、成功判定与试验次数。
7前沿:透明物体与深度难题
课件最后展示了课程组的两个前沿工作,主题都是同一个:深度传感器对镜面/透明物体失效(课件 p51-68):
- ASGrasp:主动立体相机 + 相关金字塔,输出两层深度图(可见点云 + 不可见点云),实现透明物体重建与 6-DoF 抓取检测,原课件报告其特定真机实验中成功率超过 95%;阅读这一数值时,应同时查看实验中的物体与场景范围;
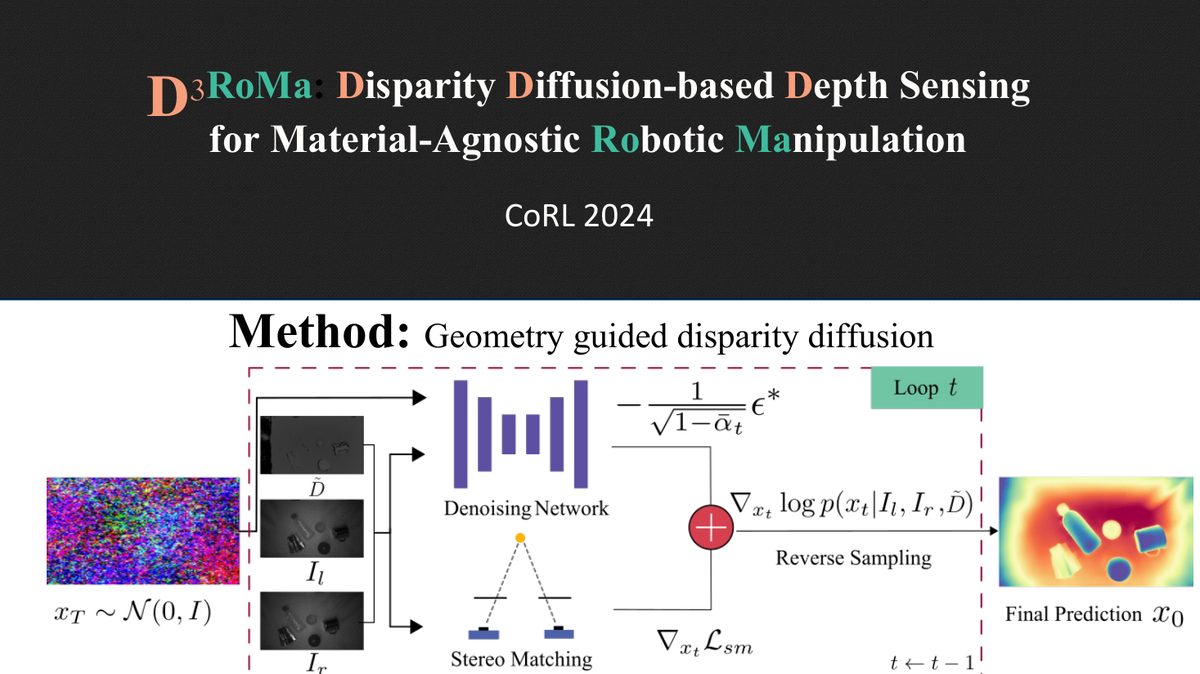
- D³RoMa(Disparity Diffusion-based Depth Sensing, CoRL 2024):几何引导的视差扩散模型,估计左右图像视差并转为深度,改善困难材料上的几何感知,支持材料无关的机器人操作;它是深度感知方法,与闭环策略学习的作用层次不同。
抓取检测(VGN/GraspNet)解决的是「哪里能抓」——它可作为视觉—语言—动作模型(VLA)的几何技能或数据构造模块:GraspVLA 的合成数据管线(对跖抓取合成)会利用与本章 §1-2 相联系的接触可行性与力闭合知识;而第 8-9 章的策略学习将把「抓」扩展为「连续的动作序列」。
8本章小结
| 核心概念 | 一句话解释 |
|---|---|
| 摩擦锥 | 法线 ± $\arctan\mu$ 的锥;锥内压缩接触力满足库仑静摩擦约束 |
| 力闭合判据 | $\mathrm{rank}(F)=n$ 且存在严格正系数零组合(原点在射线力旋量凸包的满维内部) |
| GraspNet-1B | 采样→力闭合筛选→场景→碰撞检测→真实多视角观测与几何抓取标注的流水线;十亿级规模统计的是抓取标签;真机演示按实际执行次数另行统计 |
| VGN | TSDF 体素 + 3D U-Net,三输出(质量/朝向/宽度);位置预测受体素离散化影响 |
| GS-Net | graspness 两阶段 + Cylinder Grouping;局部几何与相对坐标有助于泛化;严格等变性取决于实现 |
| 抓取 Sim2Real | 几何输入缓解部分外观差异;接触与物理建模差异会改变迁移效果 |
| 条件生成 | 扩散模型处理多峰抓取分布,灵巧抓取的一条生成建模路线 |
第 8 章进入「策略学习」板块:模仿学习与行为克隆——从单次抓取位姿进一步学习连续动作,理解策略如何根据反馈作出下一步决策。
9动手实践
本章没有原版作业,但两个练习能让你亲手触摸「平移力平衡筛选」和「局部平面性采样」——GraspNet-1B 流水线中的部分几何概念。
练习 1:摩擦锥筛选器(20 分钟)
仅判断二维平移力能否平衡,不含转矩;完整平面刚体力闭合还需接触位置构造三维 wrench。下面用摩擦锥边界力做这个简化检查:
import numpy as np

def friction_cone_check(normals, mu=0.8):
    """判断一组接触法向的摩擦锥能否平衡任意二维平移力;忽略力矩。
    normals: (C,2) 接触点法向。每根法线张成的锥 = 法线 ± arctan(mu) 的扇形。"""
    alpha = np.arctan(mu)
    C = normals.shape[0]
    wrenches = []
    for n in normals:
        n = n / np.linalg.norm(n)
        # 锥的两个边界方向(2D 中锥退化为扇形)
        R = np.array([[np.cos(alpha), -np.sin(alpha)], [np.sin(alpha), np.cos(alpha)]])
        wrenches.append(R @ n); wrenches.append(R.T @ n)
    F = np.column_stack(wrenches)               # (2,2C) 平移力方向矩阵;不含力矩
    rank_ok = np.linalg.matrix_rank(F) == 2
    # 条件2:严格正系数零组合 ⟺ 原点在凸包内部(用线性规划或采样判定)
    from scipy.spatial import ConvexHull
    pts = F.T
    if np.linalg.matrix_rank(pts - pts.mean(0)) < 2:
        return False
    hull = ConvexHull(pts)
    interior = bool(np.all(hull.equations[:, -1] < -1e-10))
    return rank_ok and interior

# 测试:对称的两根法线(左右夹)在 mu>0 时可平衡二维平移力
print(friction_cone_check(np.array([[1.,0],[-1,0]])))    # True
print(friction_cone_check(np.array([[1.,0],[0.7,0.7]])))  # False(同侧)
练习 2:简化 graspness 采样器(25 分钟)
对任意点云,用「局部平面性」启发式体验几何候选点评分;完整的可抓取性判断还需加入夹爪碰撞与接触稳定性检查:
def graspness_heuristic(pts, k=20, r=0.03):
    """对每个点,找 r 邻域内的点做 PCA:最小特征值对应法线方向;
    邻域越扁平,平面性分数越高;这不是完整 graspness,也不包含夹爪碰撞和接触稳定性。返回 (N,) 分数。"""
    from scipy.spatial import cKDTree
    tree = cKDTree(pts)
    scores = np.zeros(len(pts))
    for i, p in enumerate(pts):
        idx = tree.query_ball_point(p, r)
        if len(idx) < 8: continue
        nb = pts[idx] - p
        # PCA:协方差特征值 λ1≥λ2≥λ3;扁平 ⟺ λ3 远小于 λ1+λ2
        lambdas = np.linalg.eigvalsh(nb.T @ nb / len(nb))[::-1]
        flatness = 1 - lambdas[2] / (lambdas[0] + lambdas[1] + 1e-9)
        scores[i] = flatness
    return np.clip(scores, 0, 1)

# 相同点数和表面积量级的球面 / 平面表面采样;固定邻域半径
np.random.seed(42)
pts_sphere = np.random.randn(2000, 3)
pts_sphere *= 0.1 / np.linalg.norm(pts_sphere, axis=1, keepdims=True)
span = 0.1 * np.sqrt(np.pi)
pts_plane = np.column_stack([np.random.uniform(-span, span, (2000, 2)), np.zeros(2000)])
print("球面局部平面性均值:", np.round(graspness_heuristic(pts_sphere).mean(), 4))
print("平面局部平面性均值:", np.round(graspness_heuristic(pts_plane).mean(), 4))
进阶(选做):跑通开源 GraspNet
官方代码 graspnet-baseline(GitHub:graspnet/graspnet-baseline)支持在 GraspNet-1B 数据集上训练与真机 demo;如需 GPU 轻量方案,可先跑 VGN 的 PyTorch 实现(ethz-asl/vgn)体验体素路线。两者都有预训练权重。
两个练习约 45 分钟(练习 1 需 scipy)。做完后你对「力闭合筛选 + 几何可抓取性」有了第一手代码,读 GraspNet-1B 的标注代码会更容易理解。若对扩散模型生成抓取感兴趣,第 9 章强化学习后可以读 GraspLDP 论文作延伸。
理解检查
给定 μ=0.5、法向力 10 N,切向力 6 N 是否可由静摩擦支持?(不能,上限 5 N。)两个方向相反的接触力能平衡平移,就一定能平衡全部转矩吗?(不能,须加入接触位置与力矩。)GraspNet 的十亿标签是否等于十亿次真机抓取?(不是。)
先遮住括号中的答案,用本章符号和一个具体例子说明理由。遇到疑问时,对照相应节的模型假设检查自己的推理。
附A术语表
| 术语 | 解释 |
|---|---|
| 摩擦锥(Friction Cone) | 接触点可行力方向构成的锥,半顶角 $\arctan\mu$ |
| 自锁(Self-locking) | 特定几何与摩擦条件下外载荷不能驱动相对滑动;须声明接触和载荷假设 |
| 力旋量(Wrench) | 力 + 力矩拼成的向量(2D 为 3 维,3D 为 6 维) |
| 抓取矩阵 F | 所有接触点摩擦锥近似力旋量拼成的矩阵 |
| 力闭合判据 | $\mathrm{rank}(F)=n$ + 严格正系数零组合(原点在射线力旋量凸包的满维内部) |
| TSDF | 截断符号距离场:体素存到最近表面的截断有符号距离 |
| graspness | 基于力分析的几何可抓取性度量(GS-Net 提出) |
| Cylinder Grouping | 沿接近方向的圆柱区域聚合局部点特征 |
| 稀疏卷积 | 只在非空体素上计算卷积(MinkowskiEngine) |
| Object Agnostic | 抓取不区分物体身份,好抓的先抓 |
| 抓取检测 vs 生成 | 有限离散候选 + NMS / 学习分布并采样(多峰) |
| DexGraspNet | 灵巧手抓取数据集系列(2.0 大规模杂乱基准) |
| 对跖抓取(Antipodal Grasp) | 两个接触点法线反向对置的经典稳定抓取模式 |
附B课件 69 页完整索引
原版 Lecture 7 课件共 69 页(GitHub 原文件)。下表逐页列出内容及在本教程中的位置:
| 页码 | 页面内容 | 在教程中的位置 |
|---|---|---|
| p1 | 封面:Lecture 7 - Vision and Grasping III | 封面区 |
| p2 | 主题页:抓取数据合成 | §2 开头 |
| p3 | 抓取位姿与力闭合(回顾) | §1(回顾第 6 章) |
| p4 | 物理定义:力旋量锥正张成 vs 刚性固定 | §1.3 |
| p5 | 2D 简化力闭合例子(附视频) | §1(回顾第 6 章) |
| p6 | 数据集路线:标注真实数据 / 合成数据 + 力闭合标签 | §2 |
| p7 | 物体数据集:ShapeNet、ModelNet(无抓取标注) | §2 |
| p8 | Objaverse-XL:1000 万+ 3D 物体 | §2(笔记呼应) |
| p9 | ACRONYM(ICRA 2021):仿真大规模抓取数据集 | §2 |
| p10 | GraspNet-1Billion(CVPR 2020) | §2 |
| p11 | GraspNet-1B 标注流水线(点采样→视角→旋转→深度→投影) | §2 |
| p12 | 主题页:抓取检测 | §3 开头 |
| p13 | 多峰分布 → 形式化为检测问题 | §3 |
| p14 | 体素网格输入(VGN;显式几何,受分辨率限制) | §3 |
| p15 | 点云输入(PointNet/PointNet++、GraspNet-baseline) | §3 |
| p16 | 图像输入(MonoGraspNet、GraspNeRF 透明物体) | §3 |
| p17 | 评估指标:成功率、清理率、规划时间 | §3 |
| p18 | VGN(CoRL 2020)介绍 | §4 |
| p19 | 抓取定义:位置/朝向(四元数)/宽度 + 质量分数 | §4 |
| p20 | VGN 网络:TSDF 输入、三输出、3D FCN | §4 |
| p21 | VGN 后处理:高斯平滑、距离掩膜、NMS | §4 |
| p22 | VGN 合成数据:PyBullet「pile / packed」场景 | §4 |
| p23 | VGN 真机 demo | §4 |
| p24 | VGN 局限:多视角、体素分辨率 | §4 |
| p25 | GS-Net(ICCV 2021):杂波中 graspness 发现 | §5 |
| p26 | 两阶段:Where(可抓取位置)+ How(抓取参数) | §5 |
| p27 | graspness 定义:点级与视图级 | §5 |
| p28 | graspness 度量:力分析模型质量分(单物体) | §5 |
| p29 | 场景级 graspness:碰撞检查 + 位姿投影 | §5 |
| p30 | GS-Net 架构:MinkowskiEngine ResUNet14 | §5 |
| p31 | 稀疏卷积:只在非空体素计算 | §5 |
| p32 | 可抓取 FPS:graspable landscape + objectness | §5 |
| p33 | 视图选择:Fibonacci 球面采样 + 概率化选择 | §5 |
| p34 | Cylinder Grouping:圆柱区域采样 K 点 | §5 |
| p35 | 抓取生成:MLP 输出(旋转-深度)组合分数与宽度 | §5 |
| p36 | GS-Net 定性结果与真机实验 | §5 |
| p37 | landscape 类型与推理速度对比(CGM/GOM) | §5 |
| p38 | GS-Net 总结 | §5 |
| p39 | 主题页:条件抓取生成模型 | §6 开头 |
| p40 | 数据:DexGraspNet 2.0(in submission) | §6 |
| p41 | 扩散式灵巧手位姿生成 | §6 |
| p42 | 方法 Stage 1:Where to grasp(objectness + graspness) | §6 |
| p43 | 方法 Stage 2:扩散模型生成 T、R,回归 θ | §6 |
| p44 | 灵巧抓取位姿扩散模型(总览) | §6 |
| p45 | DexGraspNet 2.0 上 SOTA | §6 |
| p46 | 抓取数据 Scaling Law | §6 |
| p47 | 跨形态迁移:平行夹爪上性能与 GSNet 相当 | §6 |
| p48-49 | 真机实验:灵巧手包裹能力对比 | §6 |
| p50 | 总结:大规模基准 + 端到端生成管线 | §6 |
| p51 | 主题:GraspNet 的泛化性(Fang et al. 引用) | §5(局部泛化) |
| p52 | 深度传感问题:镜面(RGB/深度/点云对比) | §7 开头 |
| p53-54 | Demo:GraspNet-baseline 裸用 vs 精修点云对比 | §7 |
| p55 | 数据生成(STD-GraspNet) | §7 |
| p56-60 | DREDS 域随机化:布局/材质(BSDF)/背景/光照/视角 | §7(域随机化) |
| p61 | ASGrasp:透明物体重建与抓取(>95% 成功率) | §7 |
| p62 | ASGrasp 管线:相关金字塔 + 双层深度图 | §7 |
| p63 | 全球首个材料无关抓取(>95%) | §7 |
| p64-65 | (无文字配图页) | §7 |
| p66 | D³RoMa(CoRL 2024):视差扩散深度感知 | §7 |
| p67 | Sim2Real 实验 | §7 |
| p68 | 结果可视化 | §7 |
| p69 | 结尾页:下集预告 Vision and Grasping III(Policy Learning 即将开始) | 页脚(下一章预告) |
附C参考资源
- 课程官网:pku-epic.github.io/Intro2EAI_2025
- 本教程素材来源仓库:zhuozhiyongde/Embodied-Artificial-Intelligence-2025Spring-PKU
- 本章课件:
Slides/Lecture07_03_31.pdf(69 页) - 本章笔记原文:
Notes/07-Vision-and-Grasping-III.md
延伸阅读
- Fang et al., GraspNet-1Billion, CVPR 2020:十亿抓取数据集
- Breyer et al., VGN, CoRL 2020:体素抓取网络
- Wang et al., Graspness Discovery in Clutters (GS-Net), ICCV 2021
- GraspVLA(arXiv 2505.03233):十亿级合成数据预训练的抓取基础模型
- 扩散模型入门:Hammour Yue《概率视角下的生成模型》(知乎)、DDIM 原理推导(知乎)