第7章 · 原课件与完整中文翻译
上方为英文原页,下方为对应的完整中文翻译,标题、正文、图内文字和公式按原页顺序排列。
页号按PDF顺序。原课件的历史日期、学期、课堂安排和研究结论按原文保留;相关概念与适用条件见教程正文。符号、代码、作者姓名及便于检索的专有名称保留原文。
Lecture 07 · 69页
Lecture 07 · PDF p1
Lecture 07 · PDF p2
Lecture 07 · PDF p3
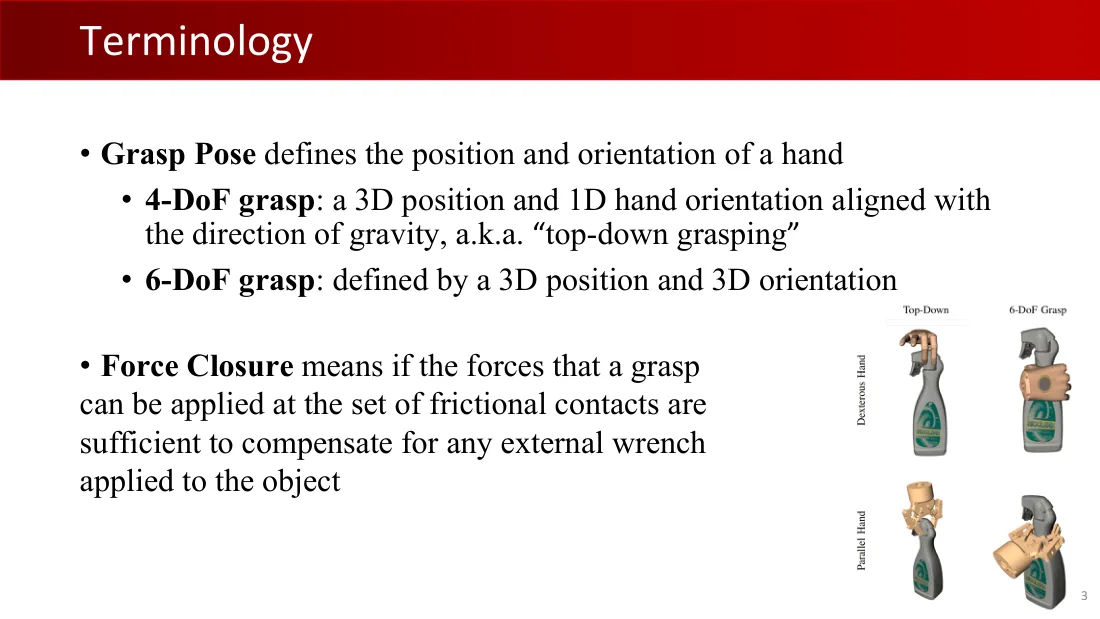
Lecture 07 · PDF p4
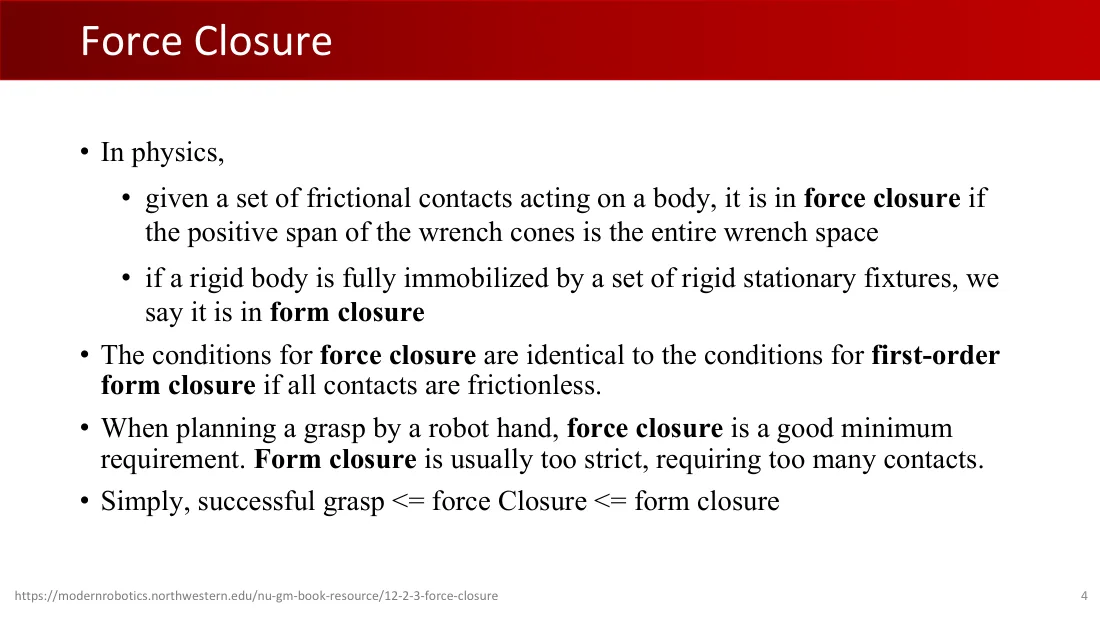
Lecture 07 · PDF p5
Lecture 07 · PDF p6
Lecture 07 · PDF p7
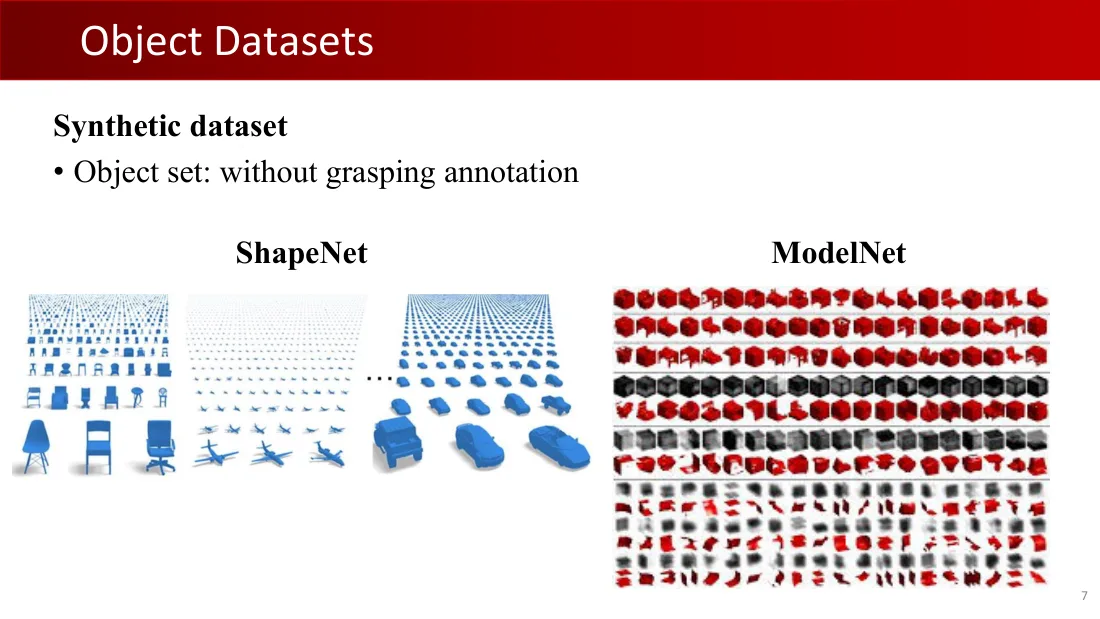
Lecture 07 · PDF p8
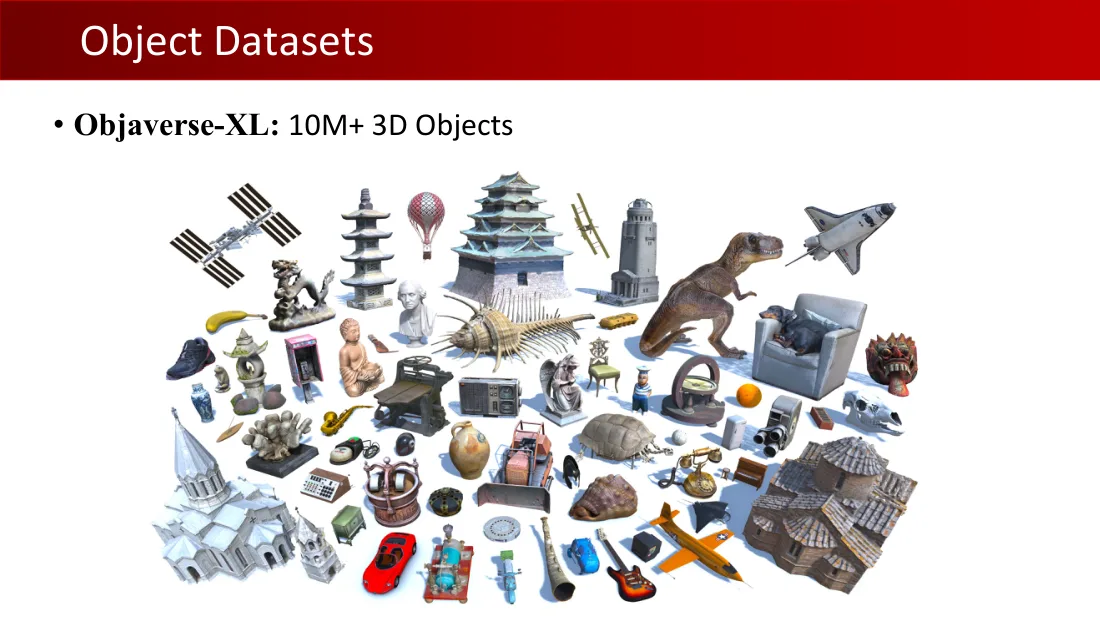
Lecture 07 · PDF p9
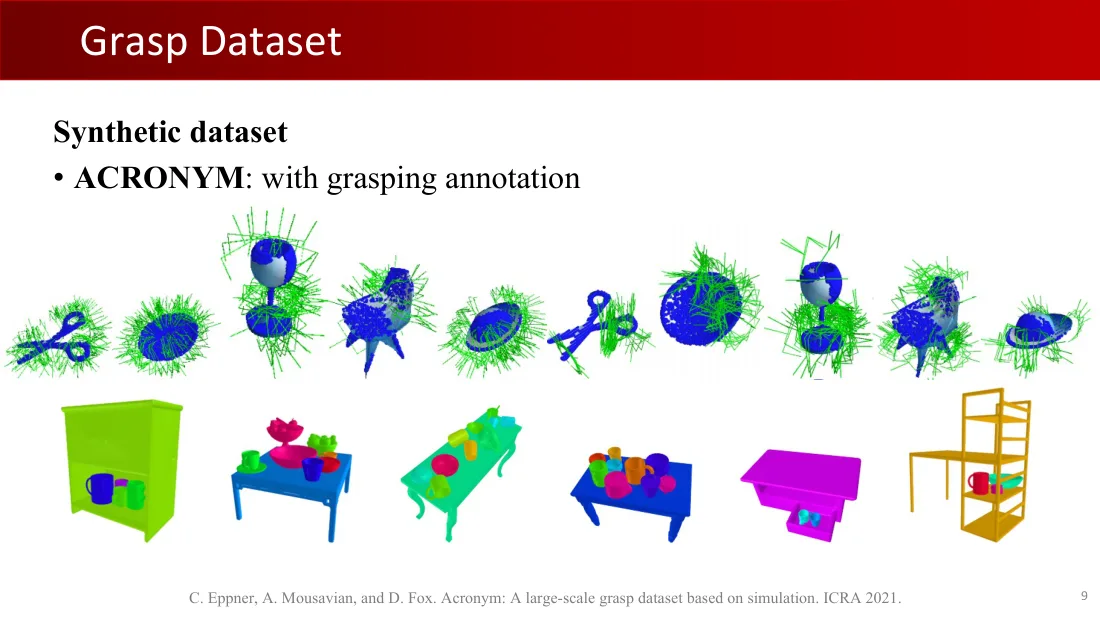
Lecture 07 · PDF p10
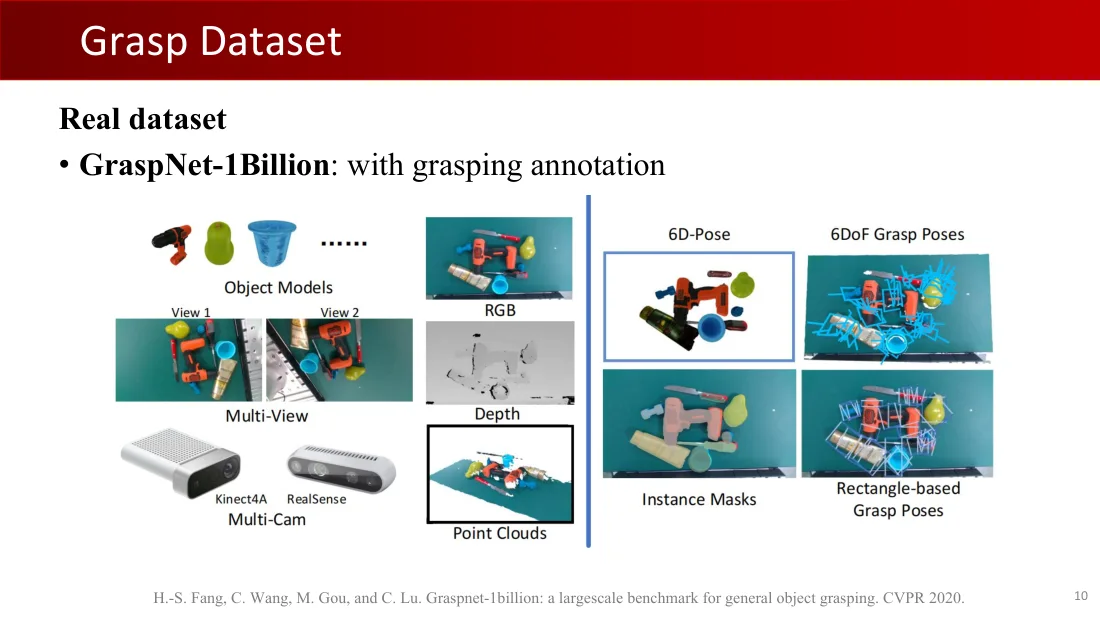
Lecture 07 · PDF p11
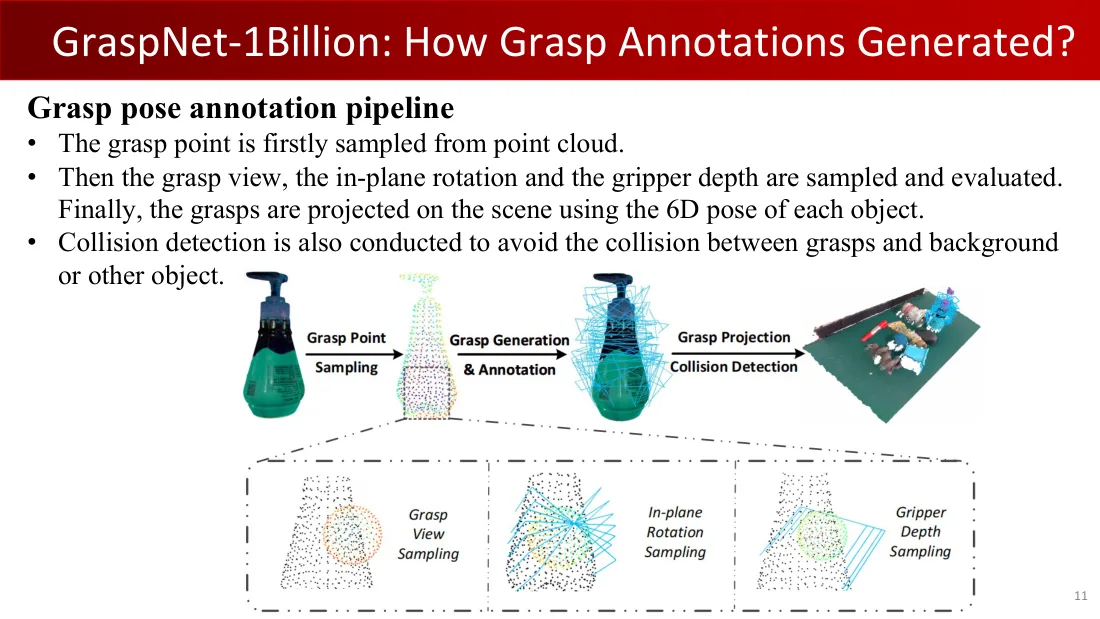
Lecture 07 · PDF p12
Lecture 07 · PDF p13
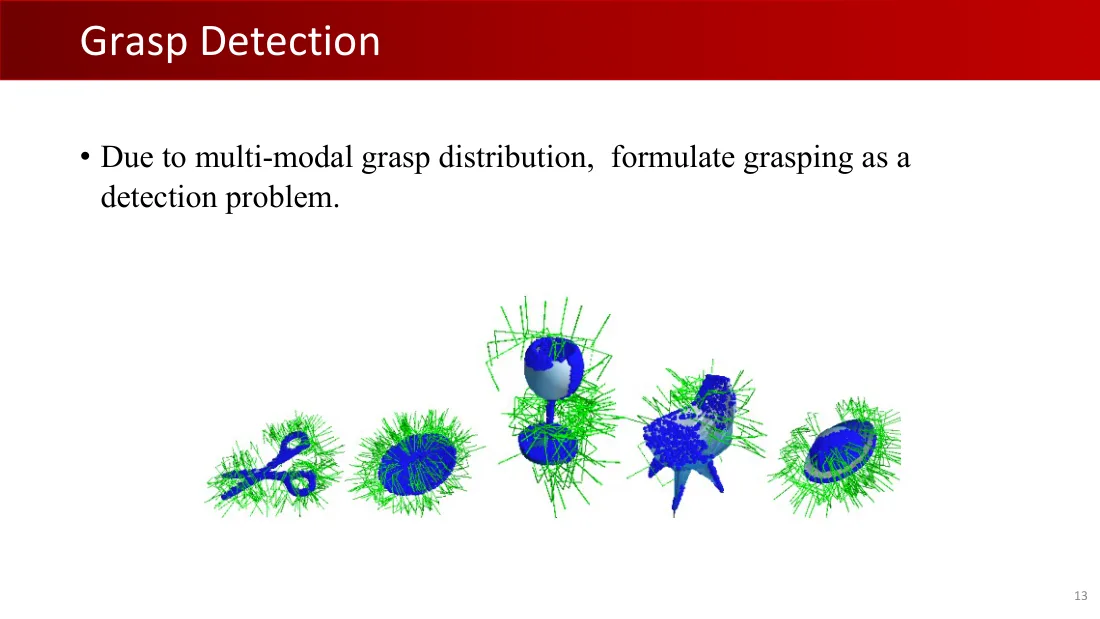
Lecture 07 · PDF p14
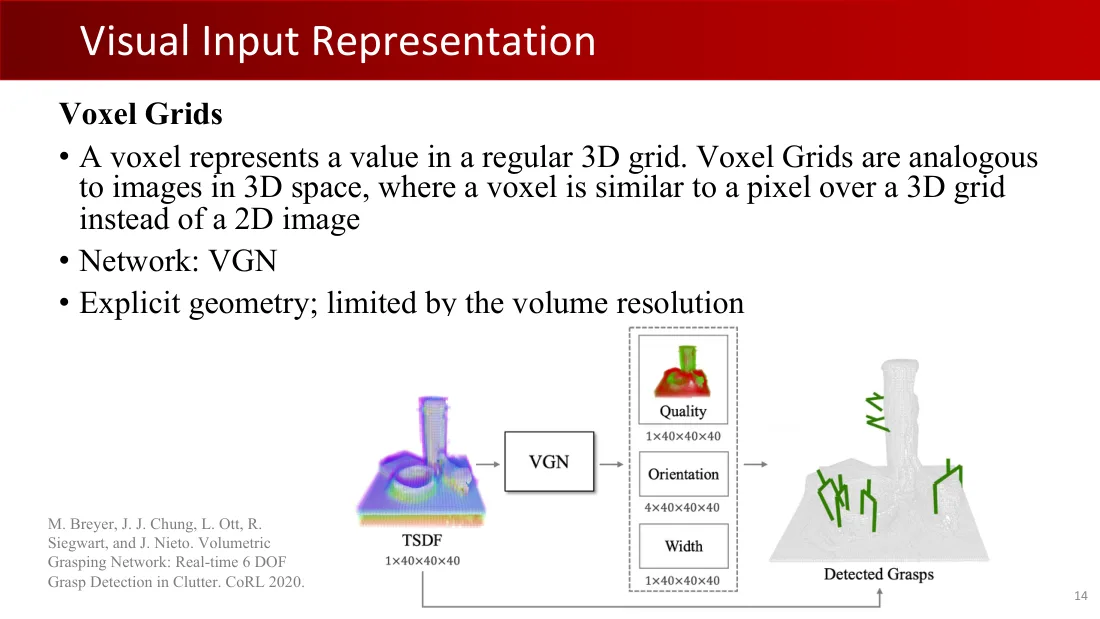
Lecture 07 · PDF p15
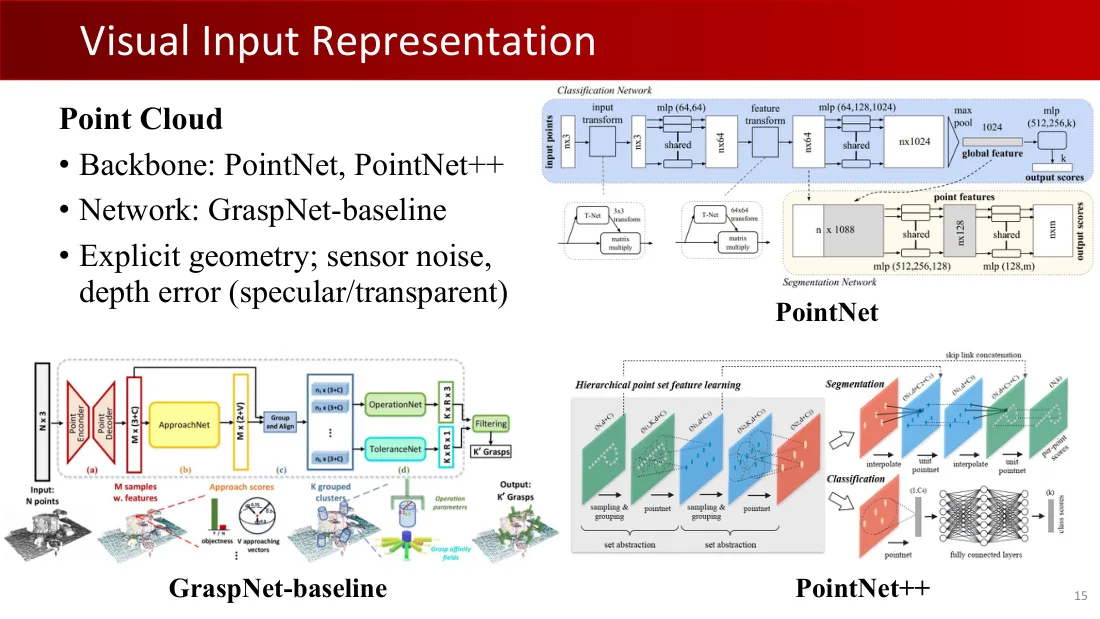
点云
- 骨干网络:PointNet、PointNet++。
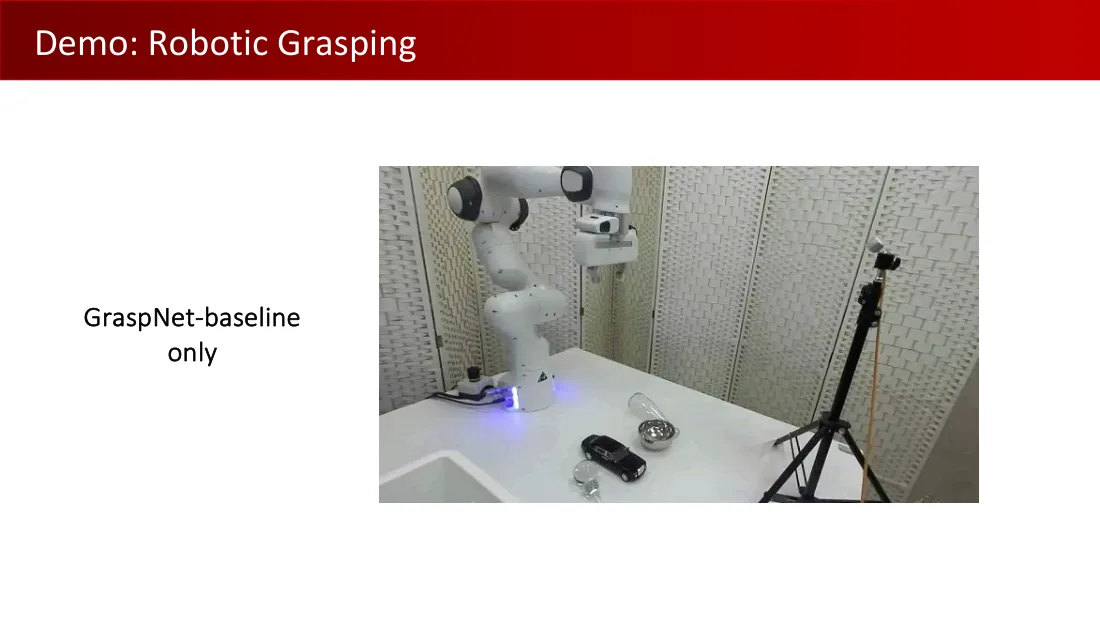
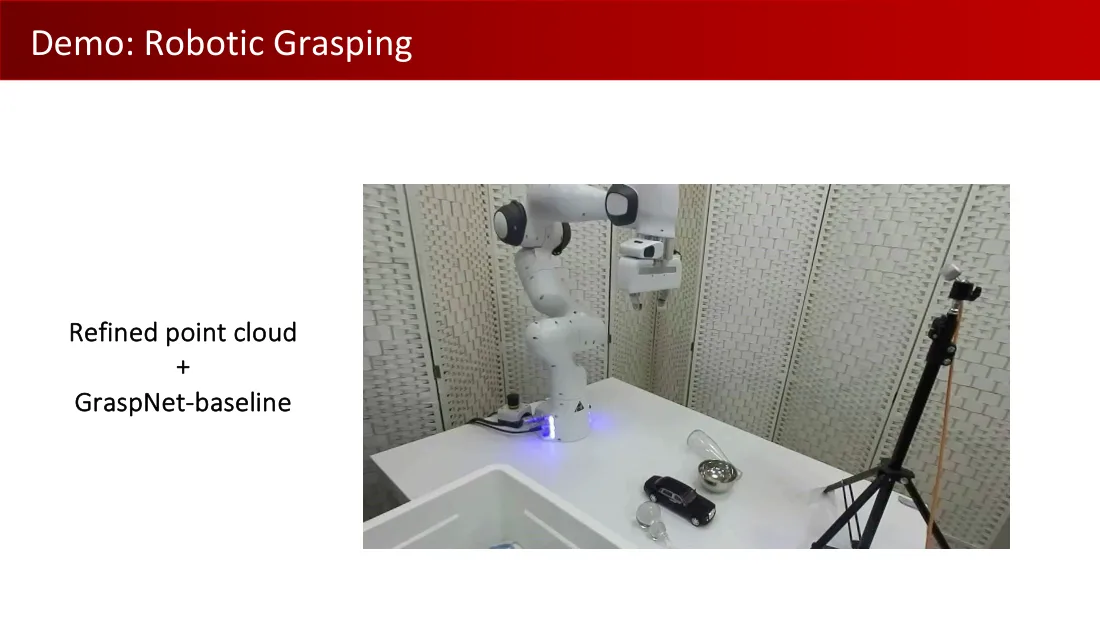
- 网络:GraspNet-baseline。
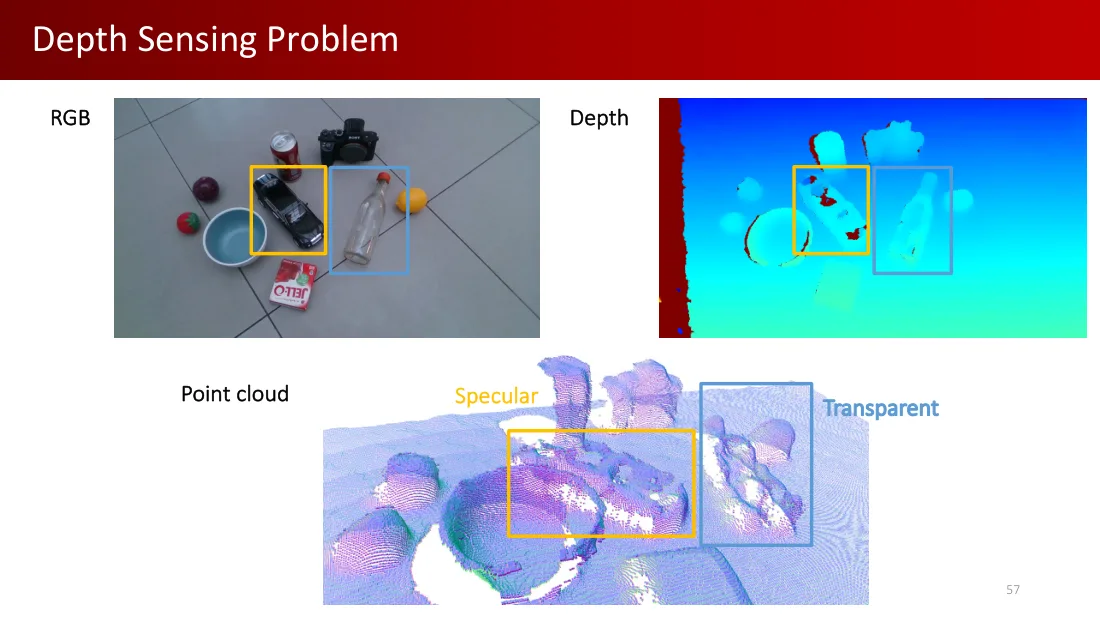
- 显式几何;传感器噪声、深度误差(镜面反射/透明)。
PointNet
分类网络:输入点 n×3 → 输入变换 → 多层感知机(64,64),共享 → 特征变换 → 多层感知机(64,128,1024),共享 → 最大池化 → 1024维全局特征 → 多层感知机(512,256,k) → 输出分数 k。T-Net:3×3变换、64×64变换;矩阵乘法。
分割网络:点特征;n×1088 → 多层感知机(512,256,128),共享 → n×128 → 多层感知机(128,m),共享 → 输出分数 n×m。
PointNet++
分层点集特征学习:采样与分组 → PointNet → 集合抽象;采样与分组 → PointNet → 集合抽象。分割:插值 → 单位PointNet → 插值 → 单位PointNet → 逐点分数;跳跃链接拼接。分类:PointNet → 全连接层 → 类别分数。
GraspNet-baseline
输入:N个点 → 点编码器 / 点解码器 → M个样本及其特征 → 接近方向网络ApproachNet → 接近方向分数 → 分组与对齐 → K个分组簇 → 操作网络OperationNet / 容错网络ToleranceNet → 筛选 → 输出K′个抓取。物体性、V个接近向量、操作参数、抓取亲和场。维度:N×3、M×(3+C)、M×(2+V)、nᵢ×(3+C)、K×(12×R)、K×R×2。
Lecture 07 · PDF p16

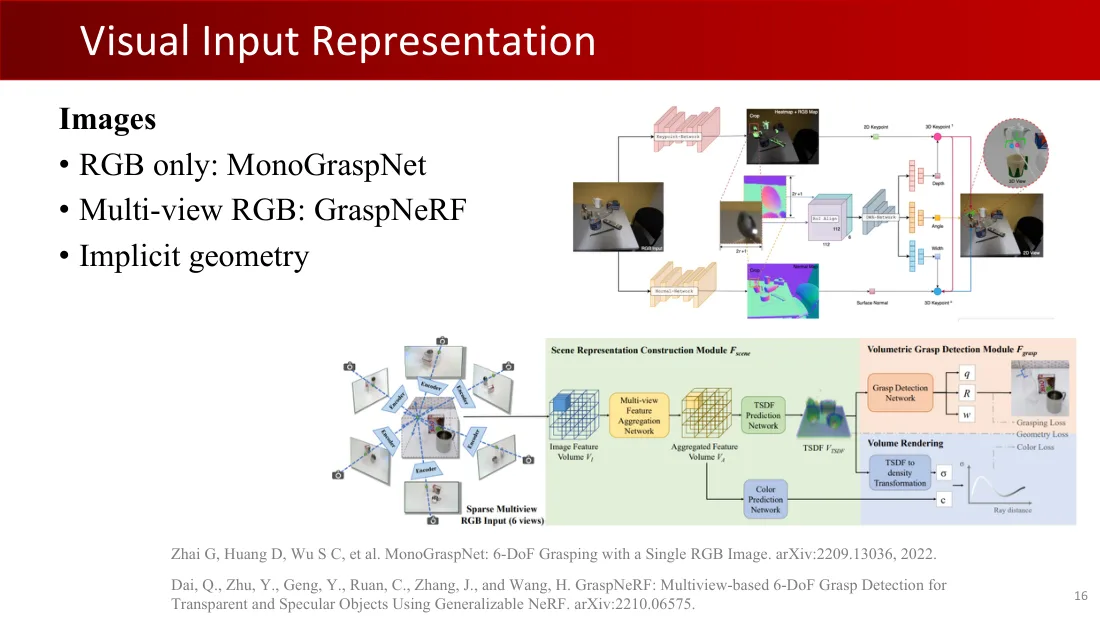
图像
- 仅RGB:MonoGraspNet。
- 多视角RGB:GraspNeRF。
- 隐式几何。
MonoGraspNet
RGB输入;关键点网络;法线网络;裁剪;热图+RGB图;二维关键点;ROI对齐;CNN骨干;深度、角度、宽度;表面法线;三维关键点;三维视图、二维视图。
GraspNeRF
稀疏多视角RGB输入(6个视角);编码器;场景表示构建模块 F_scene:图像特征体 Vᵢ → 多视角特征聚合网络 → 聚合特征体 V_A → TSDF预测网络 → TSDF V_TSDF。体积抓取检测模块 F_grasp:抓取检测网络 → q、R、w;抓取损失、几何损失、颜色损失。体渲染:TSDF转密度 → σ;颜色预测网络 → c;射线距离。
Zhai G、Huang D、Wu S C等:《MonoGraspNet:利用单张RGB图像进行6自由度抓取》,arXiv:2209.13036,2022。
Dai Q.、Zhu Y.、Geng Y.、Ruan C.、Zhang J.、Wang H.:《GraspNeRF:利用可泛化NeRF,基于多视角检测透明与镜面物体的6自由度抓取》,arXiv:2210.06575。
Lecture 07 · PDF p17
Lecture 07 · PDF p18
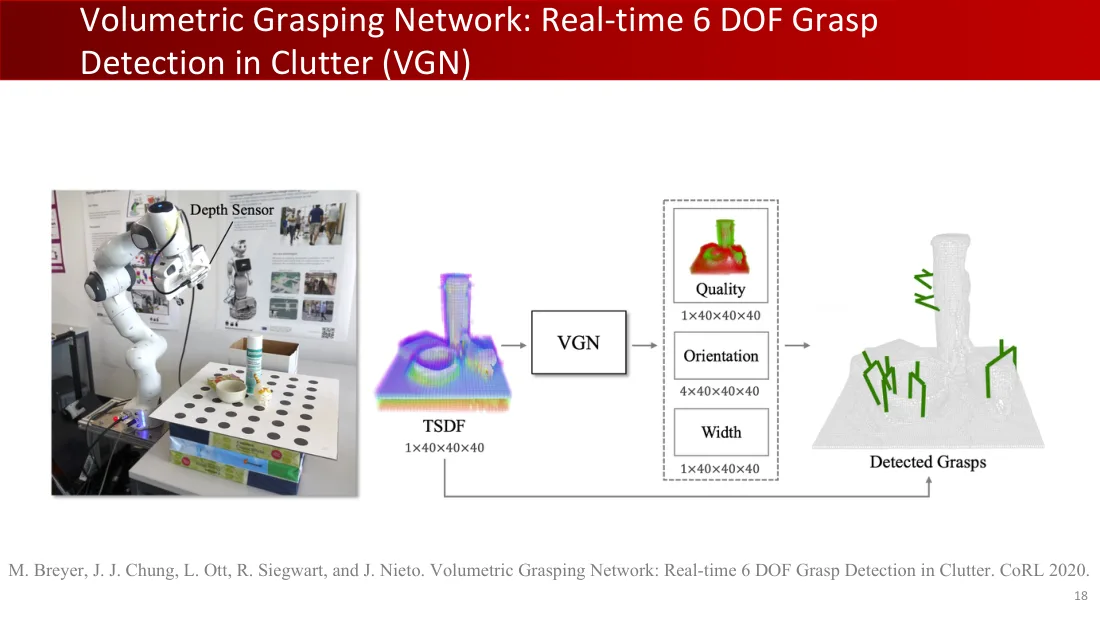
Lecture 07 · PDF p19
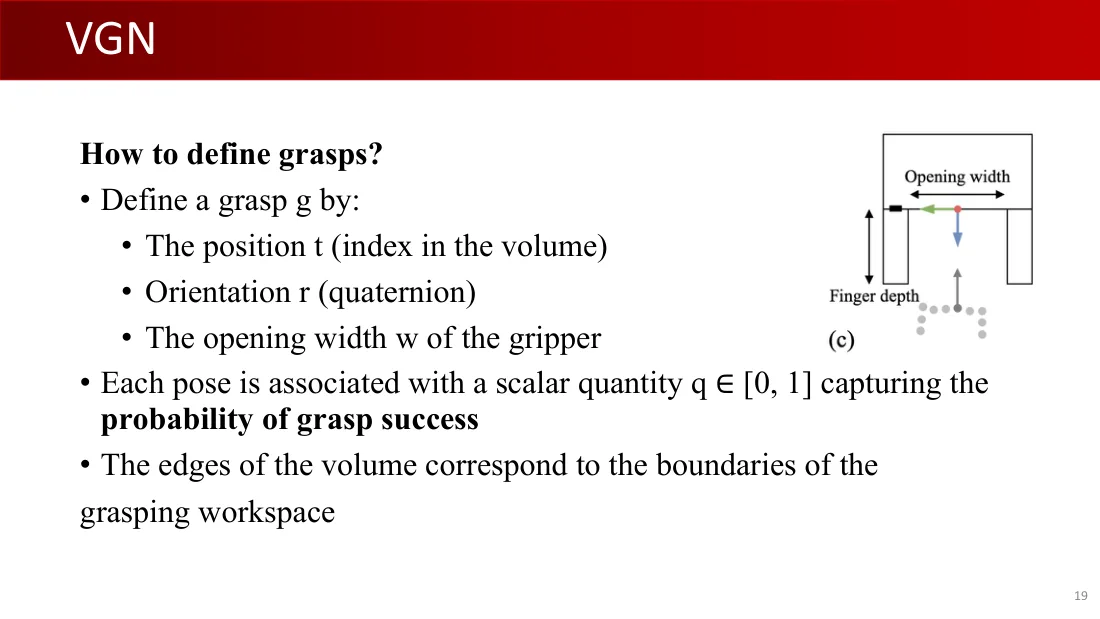
Lecture 07 · PDF p20
Lecture 07 · PDF p21
Lecture 07 · PDF p22
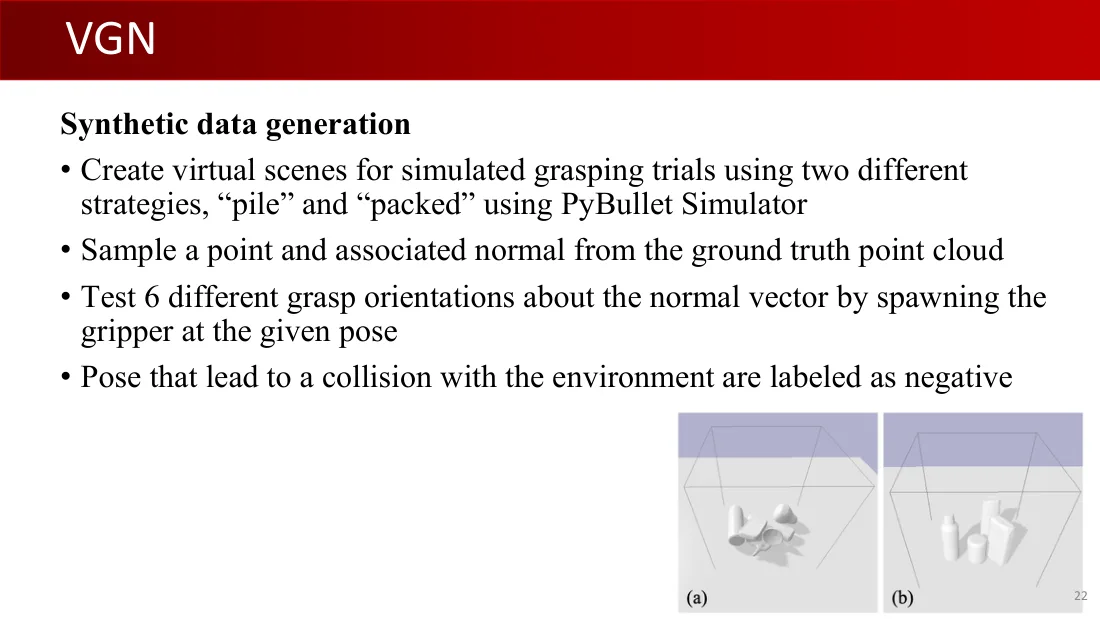
Lecture 07 · PDF p23
Lecture 07 · PDF p24
Lecture 07 · PDF p25
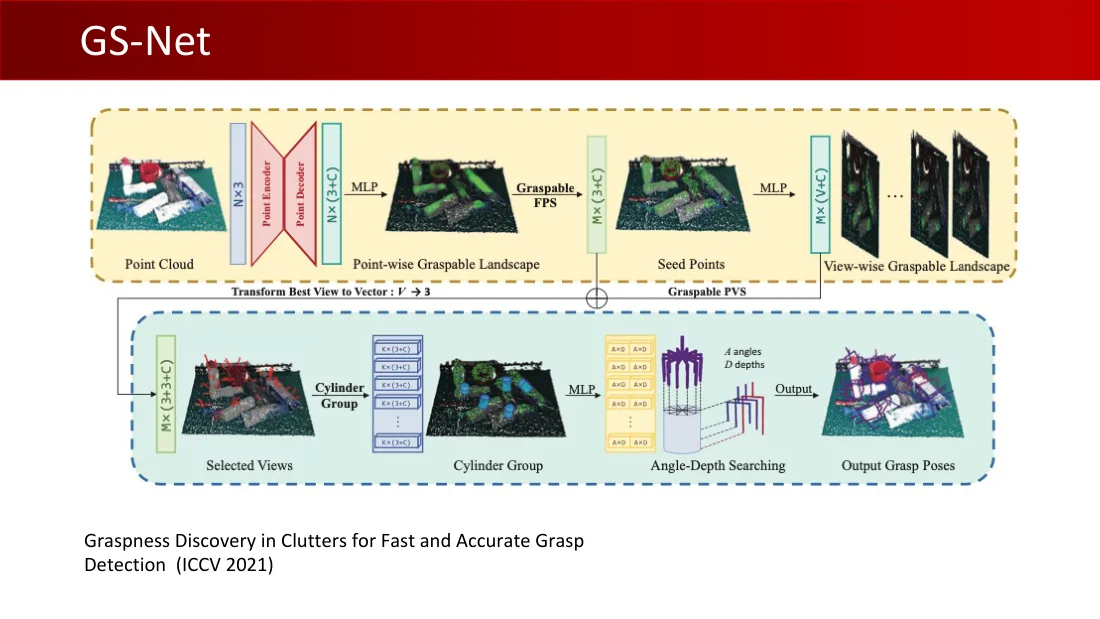
Lecture 07 · PDF p26
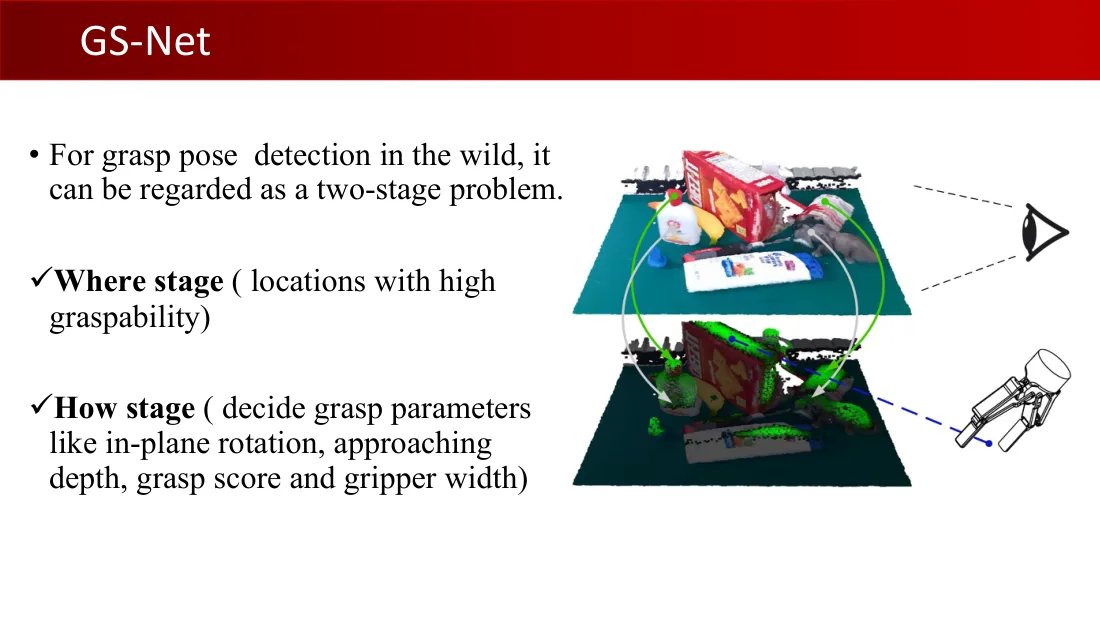
Lecture 07 · PDF p27
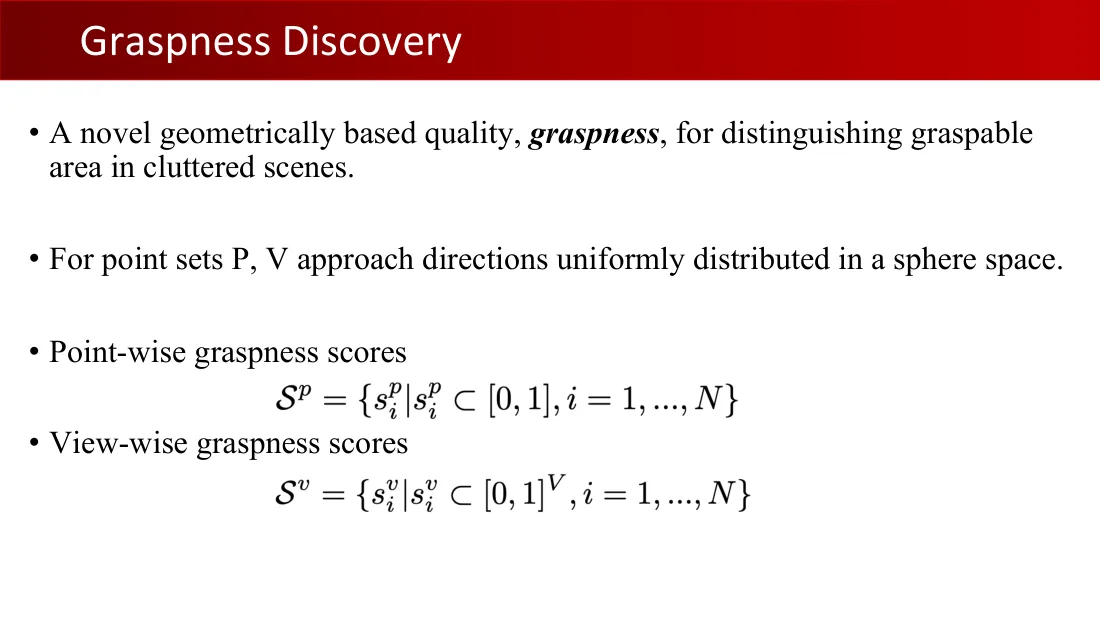
Lecture 07 · PDF p28
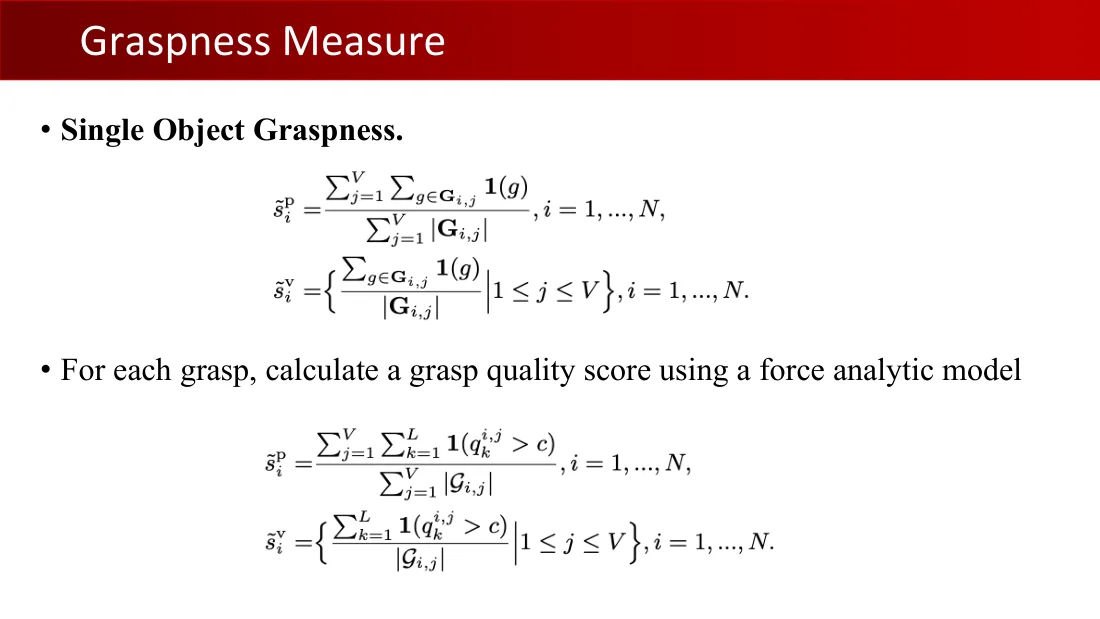
- 单物体可抓取性。
$\tilde s_i^p=\frac{\sum_{j=1}^V\sum_{g\in\mathbf G_{i,j}}\mathbf1(g)}{\sum_{j=1}^V|\mathbf G_{i,j}|},\ i=1,\ldots,N.$
$\tilde s_i^v=\{\frac{\sum_{g\in\mathbf G_{i,j}}\mathbf1(g)}{|\mathbf G_{i,j}|}\mid1\le j\le V\},\ i=1,\ldots,N.$
- 对每个抓取,利用力分析模型计算抓取质量分数。
$\tilde s_i^p=\frac{\sum_{j=1}^V\sum_{k=1}^L\mathbf1(q_k^{i,j}>c)}{\sum_{j=1}^V|\mathcal G_{i,j}|},\ i=1,\ldots,N.$
$\tilde s_i^v=\{\frac{\sum_{k=1}^L\mathbf1(q_k^{i,j}>c)}{|\mathcal G_{i,j}|}\mid1\le j\le V\},\ i=1,\ldots,N.$
Lecture 07 · PDF p29

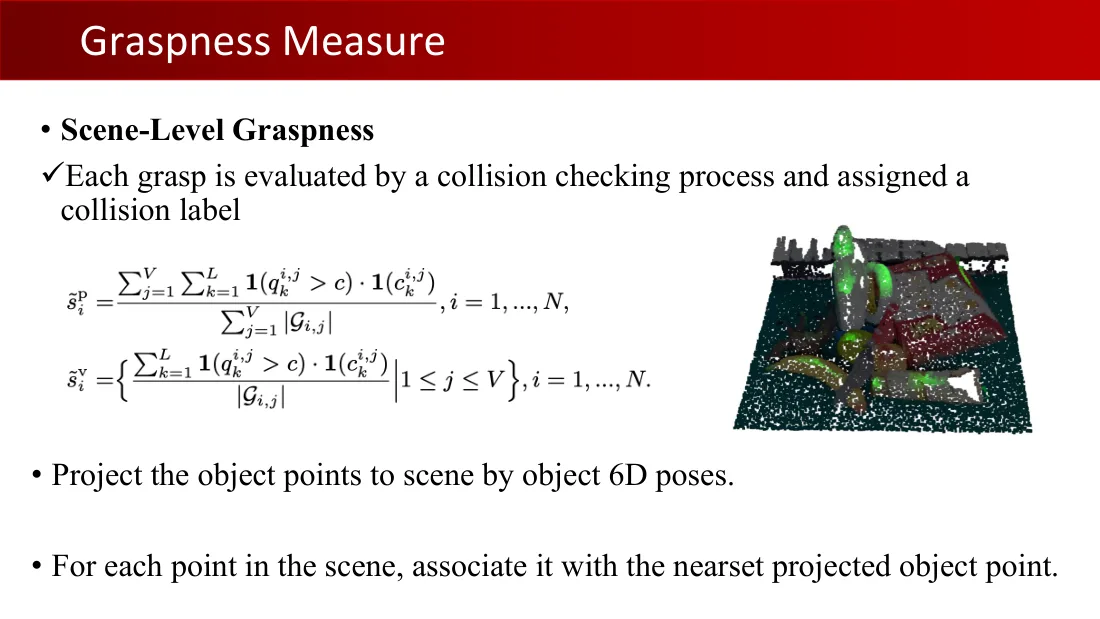
- 场景级可抓取性。
- 通过碰撞检查评估每个抓取,并赋予碰撞标签。
$\tilde s_i^p=\frac{\sum_{j=1}^V\sum_{k=1}^L\mathbf1(q_k^{i,j}>c)\cdot\mathbf1(c_k^{i,j})}{\sum_{j=1}^V|\mathcal G_{i,j}|},\ i=1,\ldots,N.$
$\tilde s_i^v=\{\frac{\sum_{k=1}^L\mathbf1(q_k^{i,j}>c)\cdot\mathbf1(c_k^{i,j})}{|\mathcal G_{i,j}|}\mid1\le j\le V\},\ i=1,\ldots,N.$
- 根据物体6D位姿将物体点投影到场景中。
- 对场景中的每个点,关联最近的投影物体点。
Lecture 07 · PDF p30
Lecture 07 · PDF p31
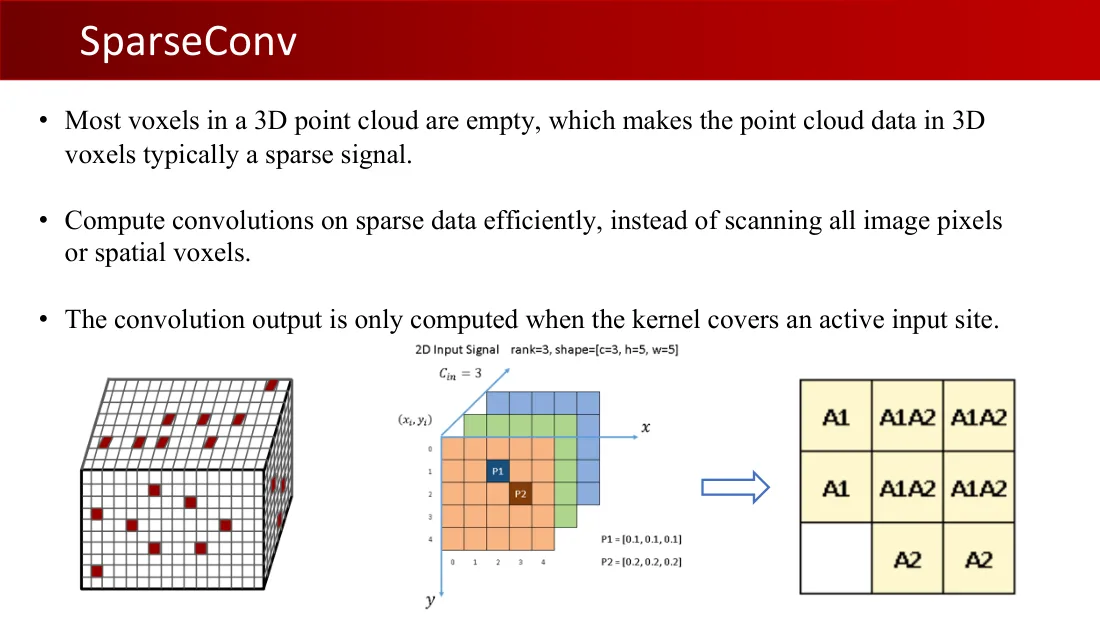
Lecture 07 · PDF p32
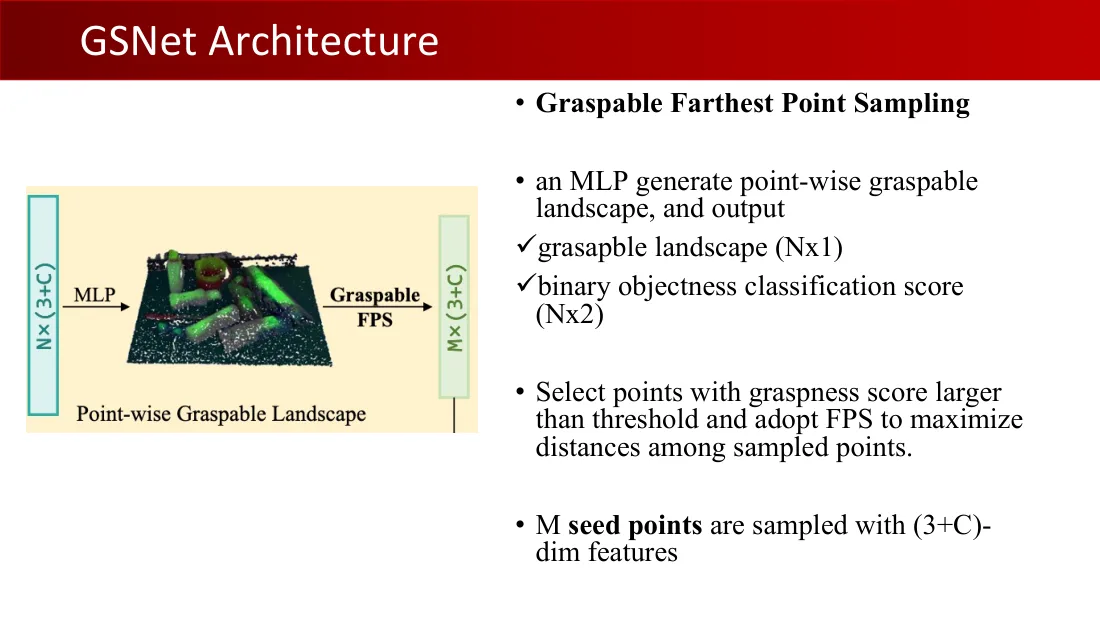
Lecture 07 · PDF p33
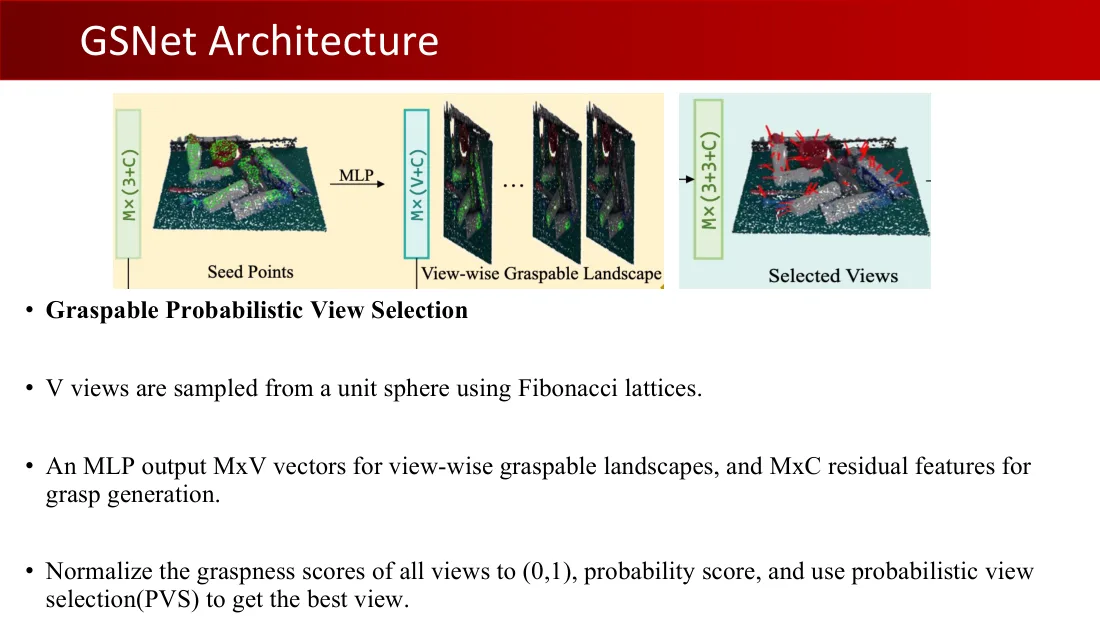
Lecture 07 · PDF p34
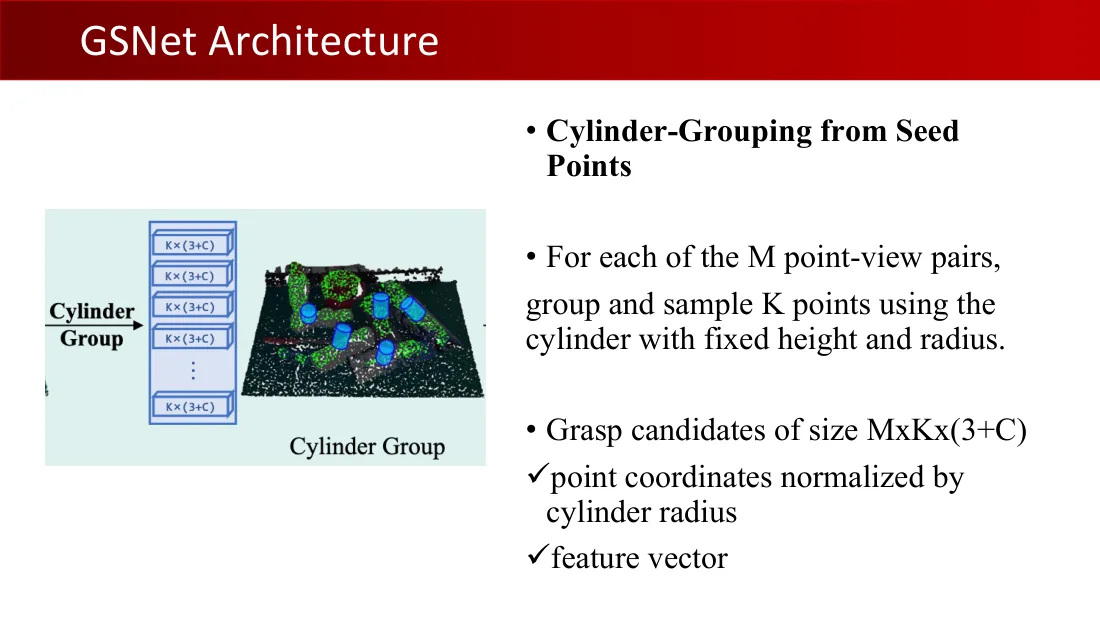
Lecture 07 · PDF p35
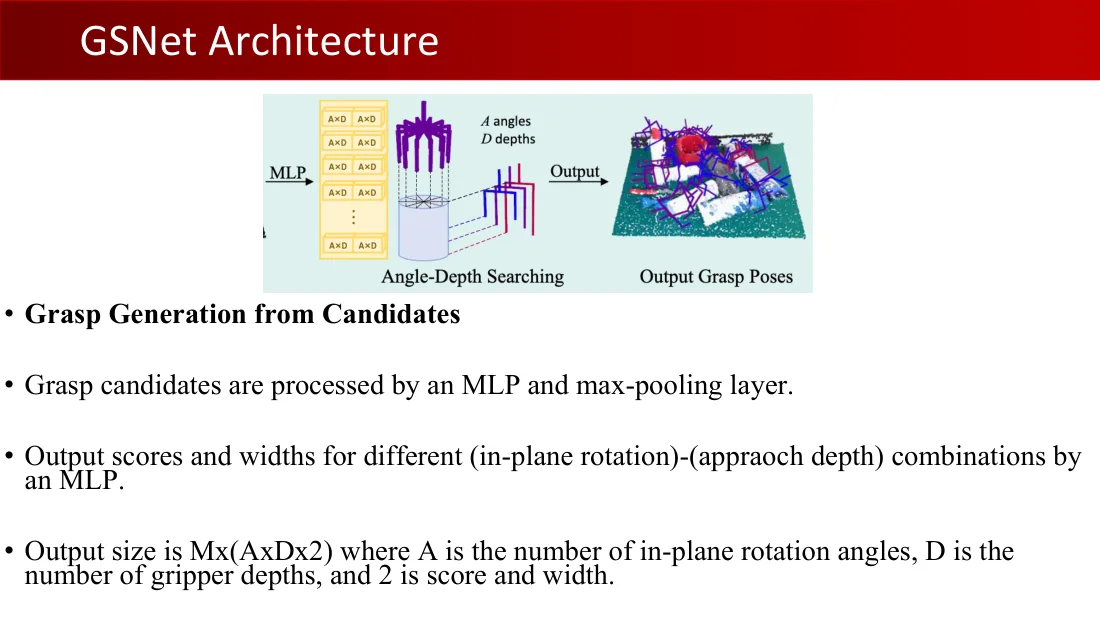
Lecture 07 · PDF p36
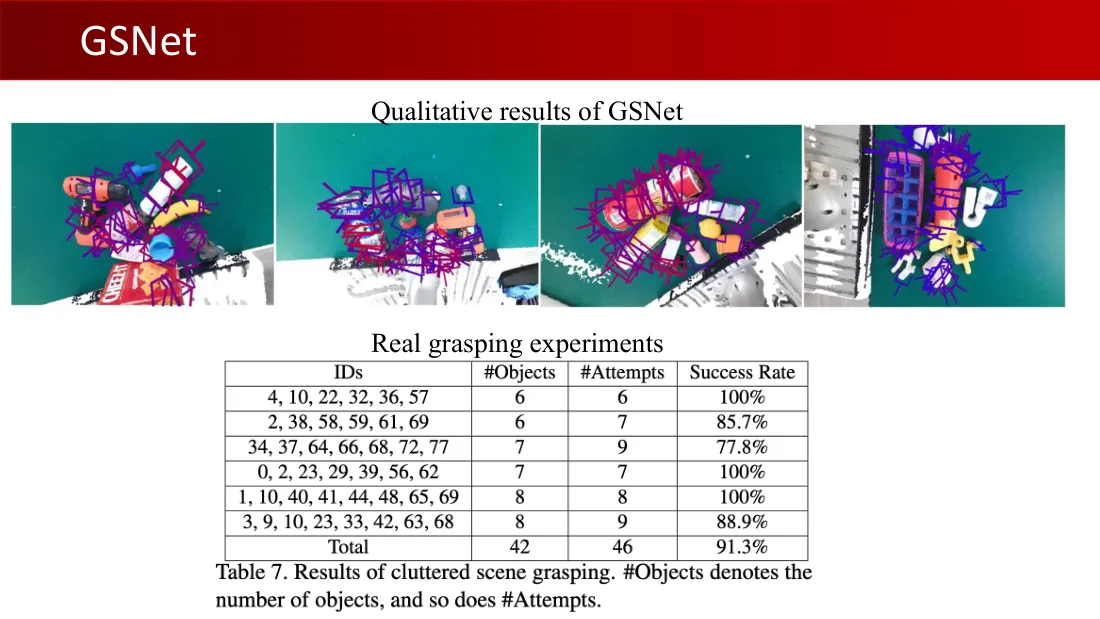
Lecture 07 · PDF p37
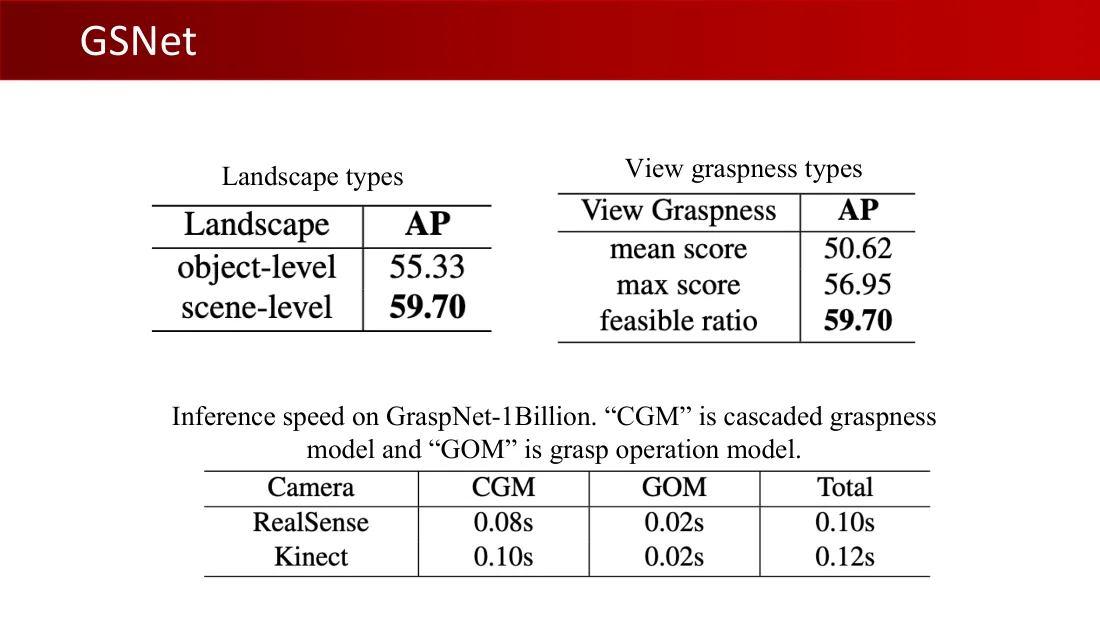
Lecture 07 · PDF p38
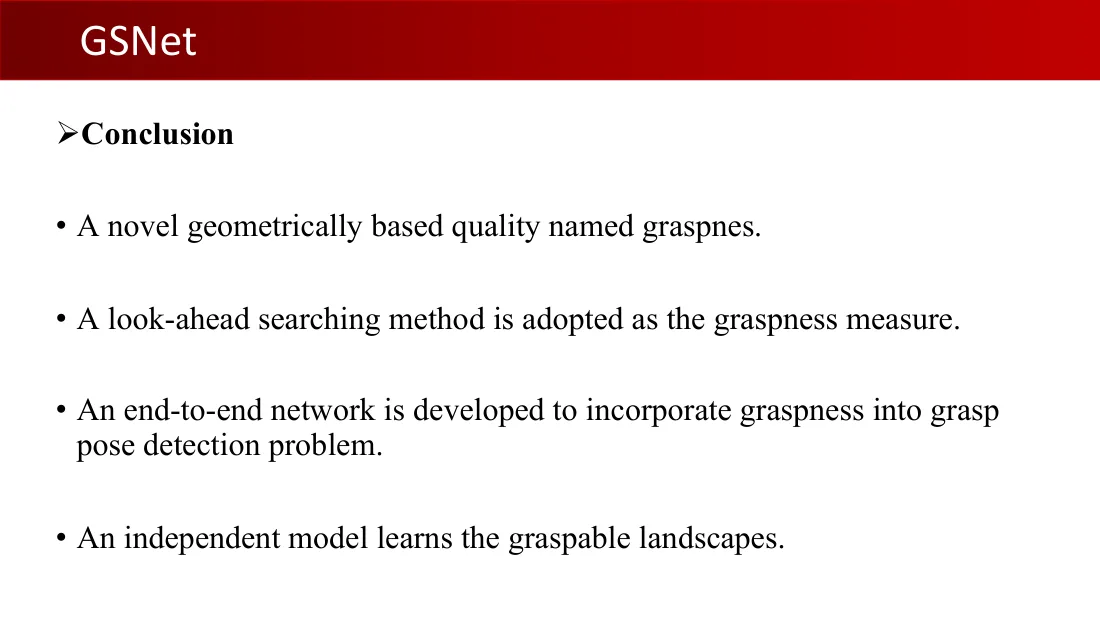
Lecture 07 · PDF p39
Lecture 07 · PDF p40
Lecture 07 · PDF p41
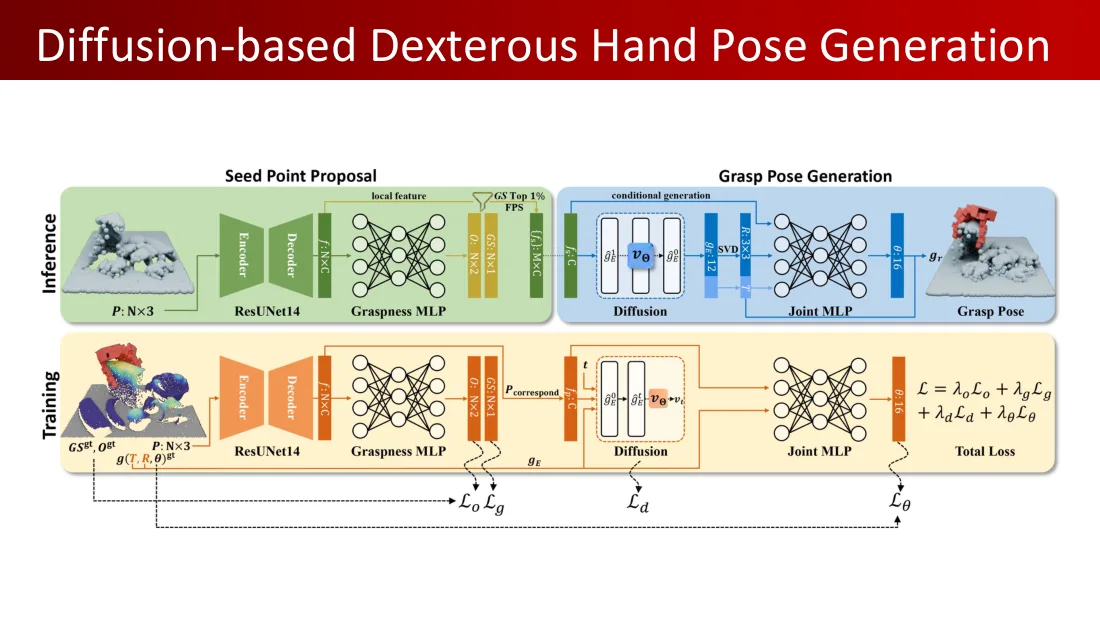
推理
种子点提议:点云P(N×3)→ ResUNet14编码器 / 解码器 → 局部特征N×C → 可抓取性多层感知机 → 可抓取性GS(N×1)与物体性O(N×2);可抓取性前1%、最远点采样;种子特征f_s(M×C)。
抓取位姿生成:条件生成;扩散;g_E¹ → v_θ → g_E⁰;GS_E:12维,R:3×3,奇异值分解SVD;关节多层感知机 → θ:16维 → 抓取位姿g_r。
训练
真值可抓取性GS^gt、物体性O^gt、抓取g(T,R,θ)^gt;点云P(N×3)→ ResUNet14编码器 / 解码器 → 可抓取性多层感知机;对应点P_correspond;扩散的时间t、g_Eᵗ、g_E⁰及预测v_θ和真值v_gt;关节多层感知机。
总损失:$L=\lambda_oL_o+\lambda_gL_g+\lambda_dL_d+\lambda_\theta L_\theta$。
Lecture 07 · PDF p42

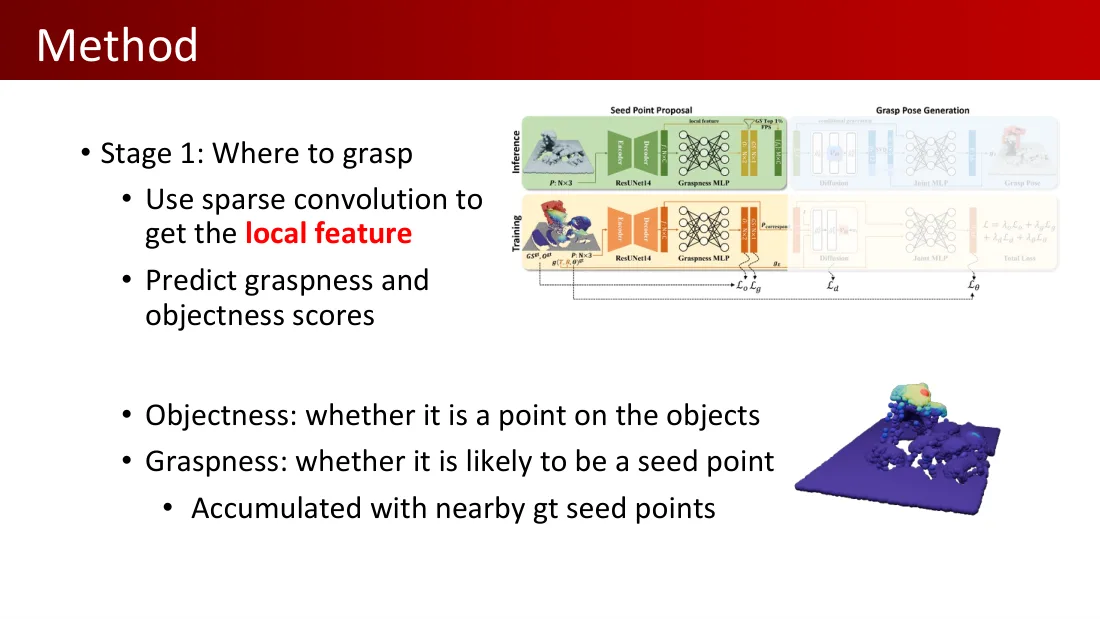
阶段1:在哪里抓
- 使用稀疏卷积获得局部特征。
- 预测可抓取性与物体性分数。
- 物体性:是否为物体上的点。
- 可抓取性:是否可能成为种子点。
- 由邻近真值种子点累积得到。
推理
种子点提议:点云P(N×3)→ ResUNet14编码器 / 解码器 → 局部特征N×C → 可抓取性多层感知机 → 可抓取性GS(N×1)与物体性O(N×2);可抓取性前1%、最远点采样;种子特征f_s(M×C)。
抓取位姿生成:条件生成;扩散;g_E¹ → v_θ → g_E⁰;GS_E:12维,R:3×3,奇异值分解SVD;关节多层感知机 → θ:16维 → 抓取位姿g_r。
训练
真值可抓取性GS^gt、物体性O^gt、抓取g(T,R,θ)^gt;点云P(N×3)→ ResUNet14编码器 / 解码器 → 可抓取性多层感知机;对应点P_correspond;扩散的时间t、g_Eᵗ、g_E⁰及预测v_θ和真值v_gt;关节多层感知机。
总损失:$L=\lambda_oL_o+\lambda_gL_g+\lambda_dL_d+\lambda_\theta L_\theta$。
Lecture 07 · PDF p43

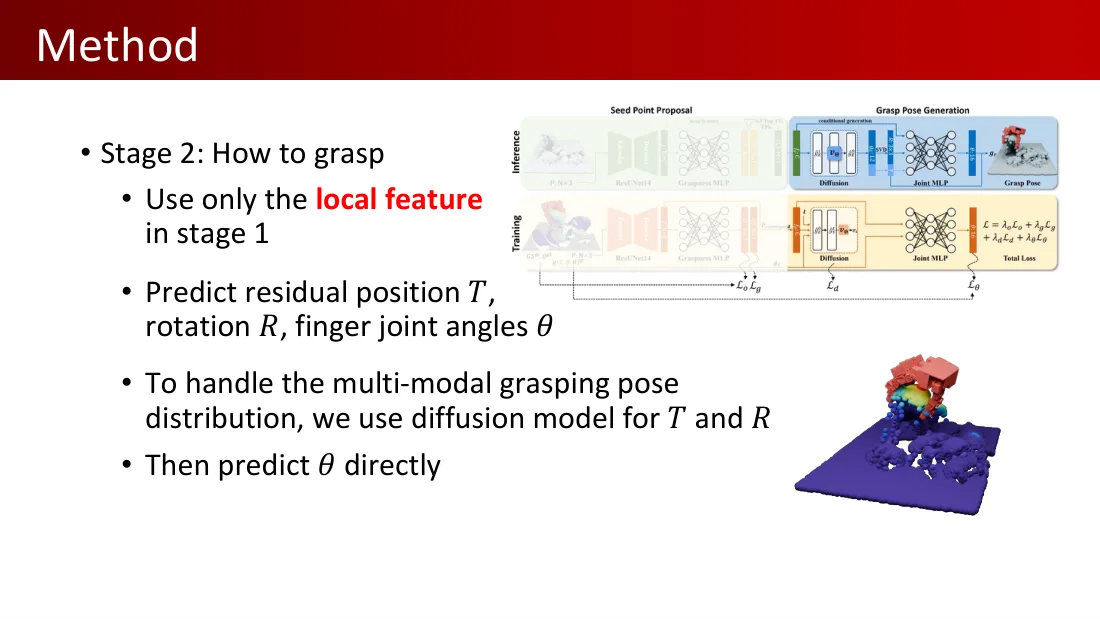
阶段2:怎样抓
- 仅使用阶段1的局部特征。
- 预测残差位置T、旋转R与手指关节角θ。
- 为处理多峰抓取位姿分布,使用扩散模型生成T和R。
- 随后直接预测θ。
推理
种子点提议:点云P(N×3)→ ResUNet14编码器 / 解码器 → 局部特征N×C → 可抓取性多层感知机 → 可抓取性GS(N×1)与物体性O(N×2);可抓取性前1%、最远点采样;种子特征f_s(M×C)。
抓取位姿生成:条件生成;扩散;g_E¹ → v_θ → g_E⁰;GS_E:12维,R:3×3,奇异值分解SVD;关节多层感知机 → θ:16维 → 抓取位姿g_r。
训练
真值可抓取性GS^gt、物体性O^gt、抓取g(T,R,θ)^gt;点云P(N×3)→ ResUNet14编码器 / 解码器 → 可抓取性多层感知机;对应点P_correspond;扩散的时间t、g_Eᵗ、g_E⁰及预测v_θ和真值v_gt;关节多层感知机。
总损失:$L=\lambda_oL_o+\lambda_gL_g+\lambda_dL_d+\lambda_\theta L_\theta$。
Lecture 07 · PDF p44
Lecture 07 · PDF p45
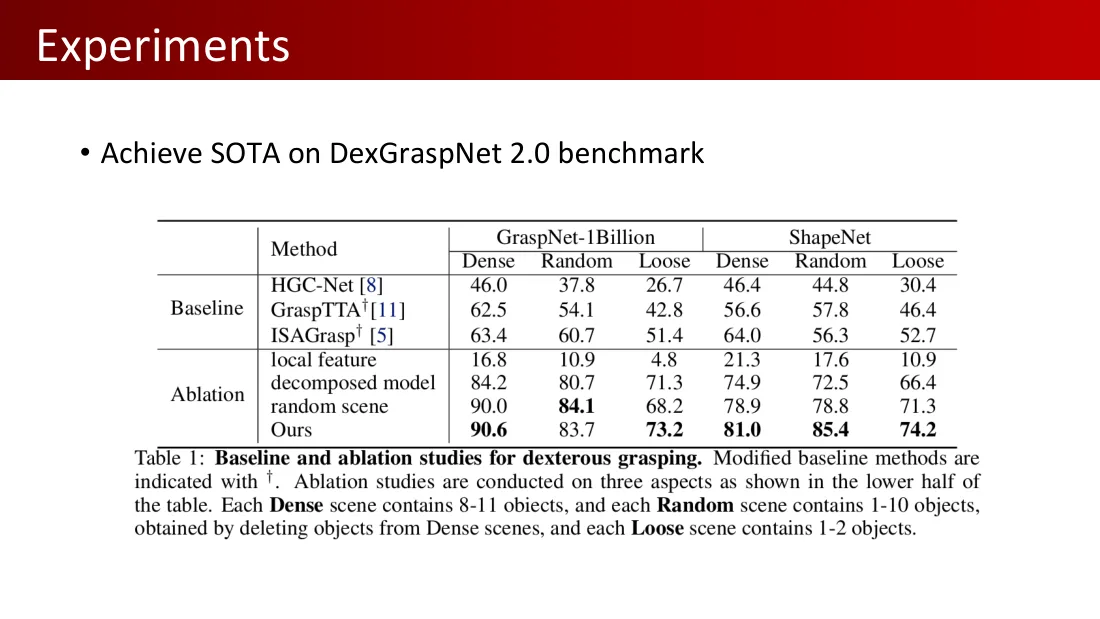
- 在DexGraspNet 2.0基准达到最先进水平。
| 组别 | 方法 | GraspNet密集 | GraspNet随机 | GraspNet疏松 | ShapeNet密集 | ShapeNet随机 | ShapeNet疏松 |
|---|---|---|---|---|---|---|---|
| 基线 | HGC-Net [8] | 46.0 | 37.8 | 26.7 | 46.4 | 44.8 | 30.4 |
| 基线 | GraspTTA† [11] | 62.5 | 54.1 | 42.8 | 56.6 | 57.8 | 46.4 |
| 基线 | ISAGrasp† [5] | 63.4 | 60.7 | 51.4 | 64.0 | 56.3 | 52.7 |
| 消融 | 局部特征 | 16.8 | 10.9 | 4.8 | 21.3 | 17.6 | 10.9 |
| 消融 | 分解模型 | 84.2 | 80.7 | 71.3 | 74.9 | 72.5 | 66.4 |
| 消融 | 随机场景 | 90.0 | 84.1 | 68.2 | 78.9 | 78.8 | 71.3 |
| 本文 | 本文方法 | 90.6 | 83.7 | 73.2 | 81.0 | 85.4 | 74.2 |
表1:灵巧抓取的基线与消融研究。†表示修改过的基线。消融研究围绕表格下半部分的三个方面进行。每个密集场景含8—11个物体;每个随机场景含1—10个物体,通过从密集场景删除物体获得;每个疏松场景含1—2个物体。
Lecture 07 · PDF p46
Lecture 07 · PDF p47
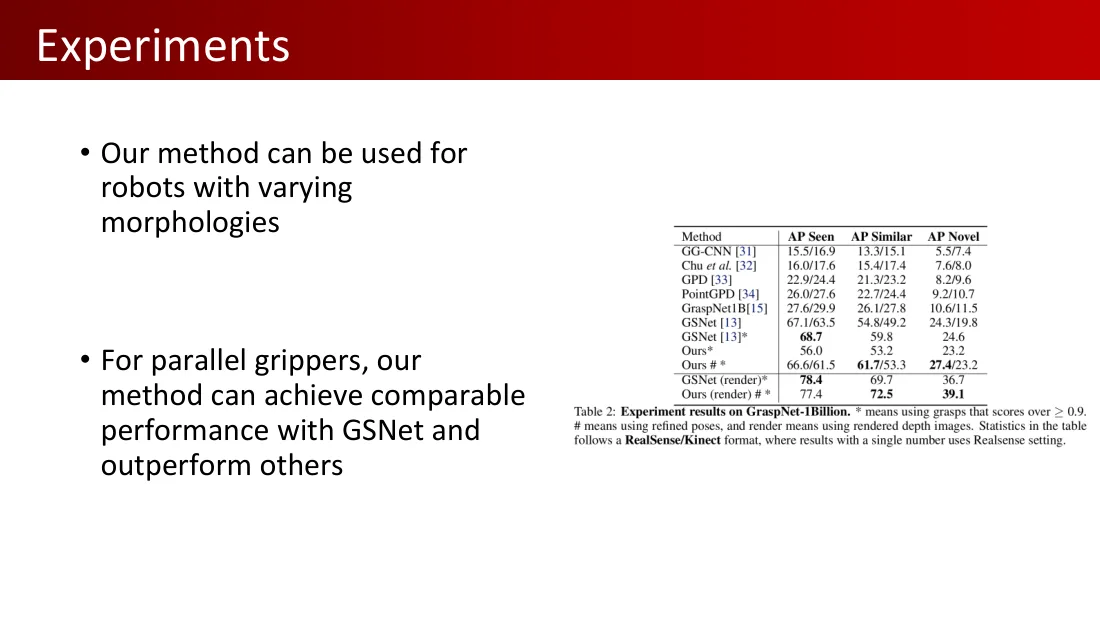
- 我们的方法可用于具有不同形态的机器人。
- 对于平行夹爪,我们的方法能够达到与GSNet相近的性能,并优于其他方法。
| 方法 | 已见物体AP | 相似物体AP | 新物体AP |
|---|---|---|---|
| GG-CNN [31] | 15.5/16.9 | 13.3/15.1 | 5.5/7.4 |
| Chu等[32] | 16.0/17.6 | 15.4/17.4 | 7.6/8.0 |
| GPD [33] | 22.9/24.4 | 21.3/23.2 | 8.2/9.6 |
| PointGPD [34] | 26.0/27.6 | 22.7/24.4 | 9.2/10.7 |
| GraspNet1B [15] | 27.6/29.9 | 26.1/27.8 | 10.6/11.5 |
| GSNet [13] | 67.1/63.5 | 54.8/49.2 | 24.3/19.8 |
| GSNet [13]* | 68.7 | 59.8 | 24.6 |
| 本文方法 | 56.0 | 53.2 | 23.2 |
| 本文方法 # * | 66.6/61.5 | 61.7/53.3 | 27.4/23.2 |
| GSNet(渲染)* | 78.4 | 69.7 | 36.7 |
| 本文方法(渲染)# * | 77.4 | 72.5 | 39.1 |
表2:GraspNet-1Billion实验结果。*表示采用分数大于0.9的抓取;#表示采用精化位姿;“渲染”表示使用渲染深度图。表中统计采用RealSense/Kinect格式,单个数字的结果使用RealSense设置。
Lecture 07 · PDF p48
Lecture 07 · PDF p49
Lecture 07 · PDF p50
Lecture 07 · PDF p51
Lecture 07 · PDF p52
Lecture 07 · PDF p53
Lecture 07 · PDF p54
Lecture 07 · PDF p55
Lecture 07 · PDF p56
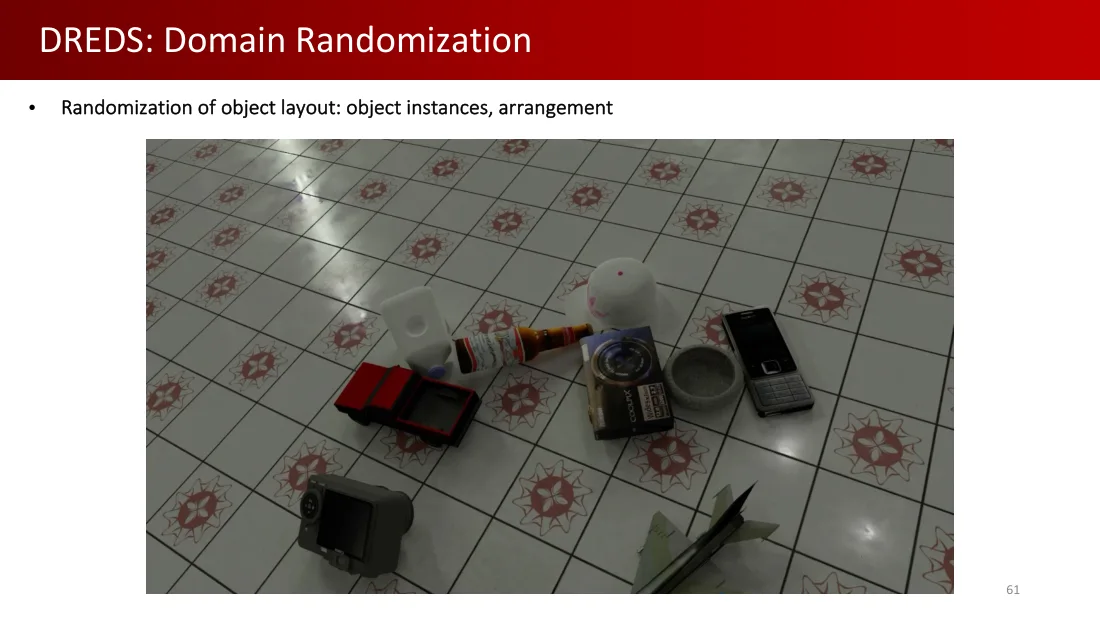
Lecture 07 · PDF p57
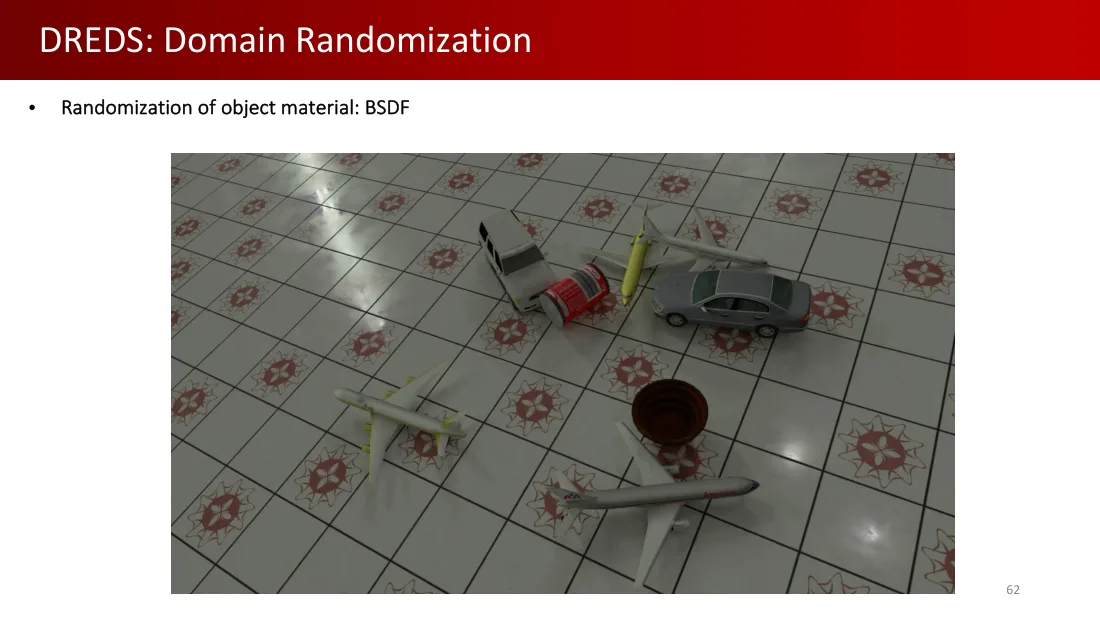
Lecture 07 · PDF p58
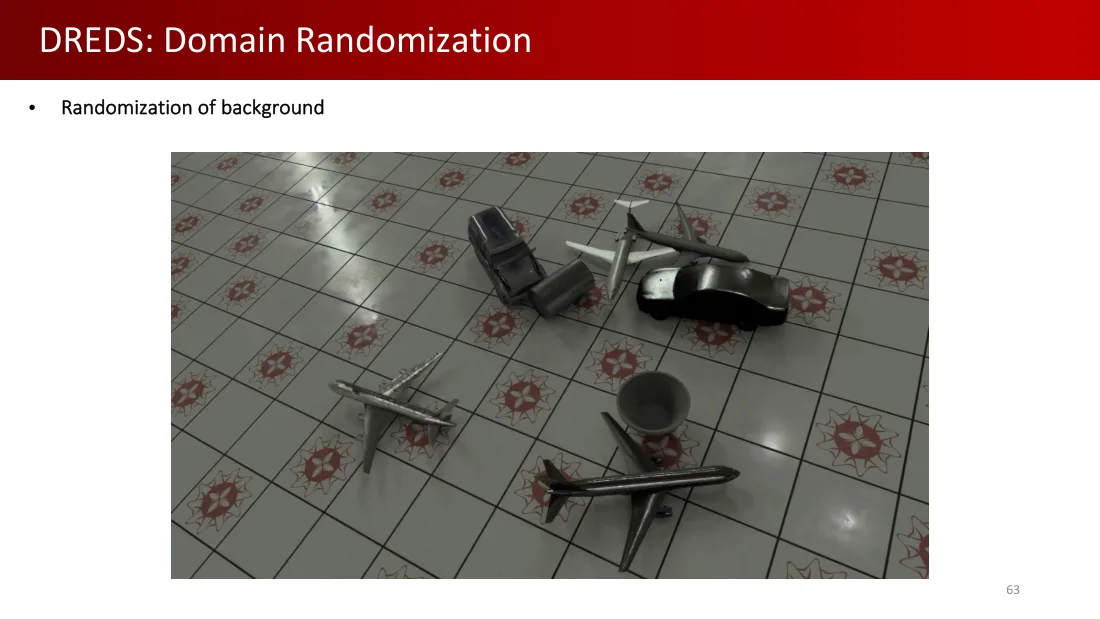
Lecture 07 · PDF p59
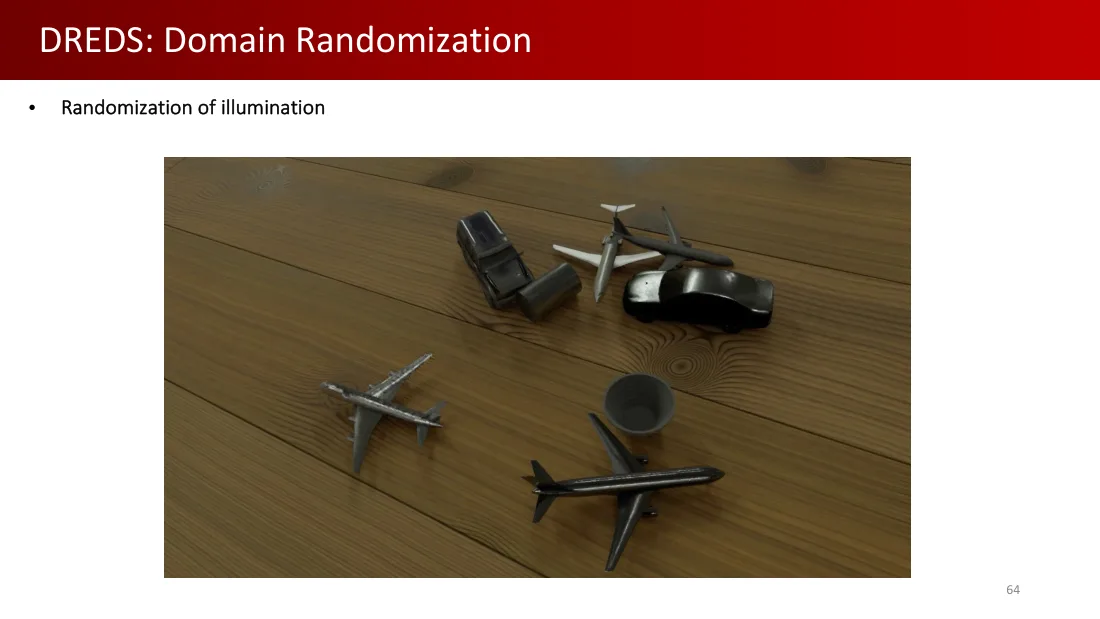
Lecture 07 · PDF p60
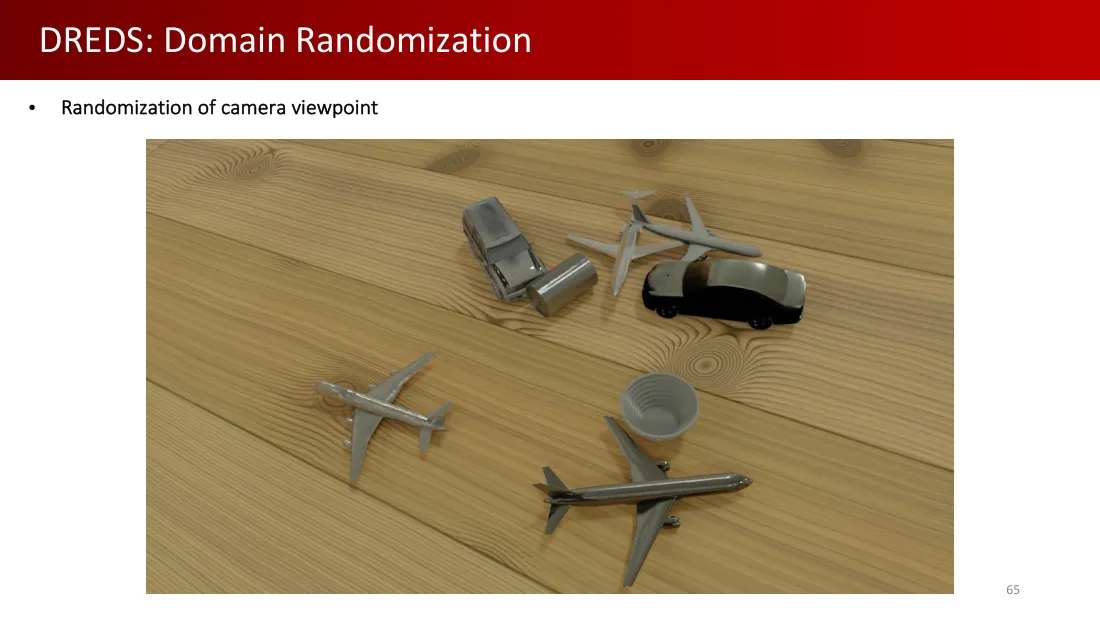
Lecture 07 · PDF p61
Lecture 07 · PDF p62
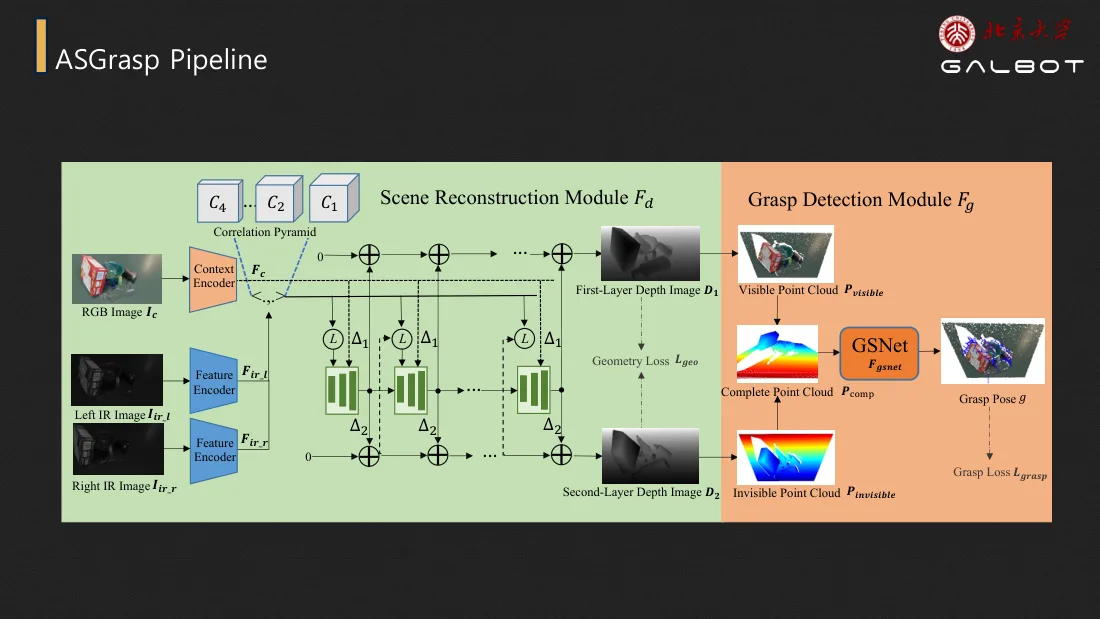
Lecture 07 · PDF p63
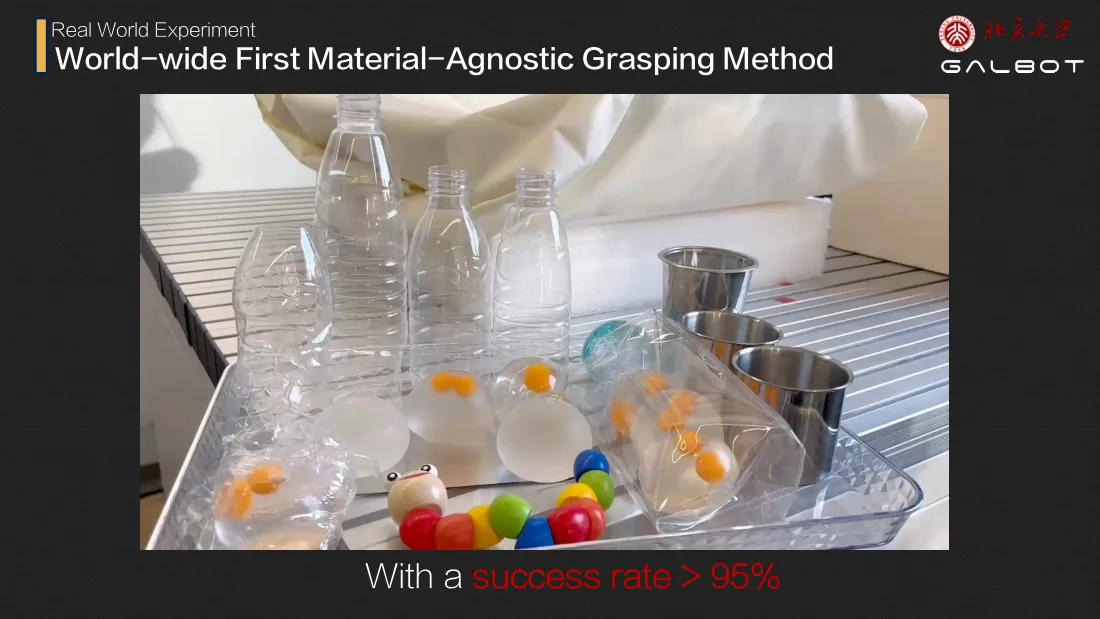
Lecture 07 · PDF p64
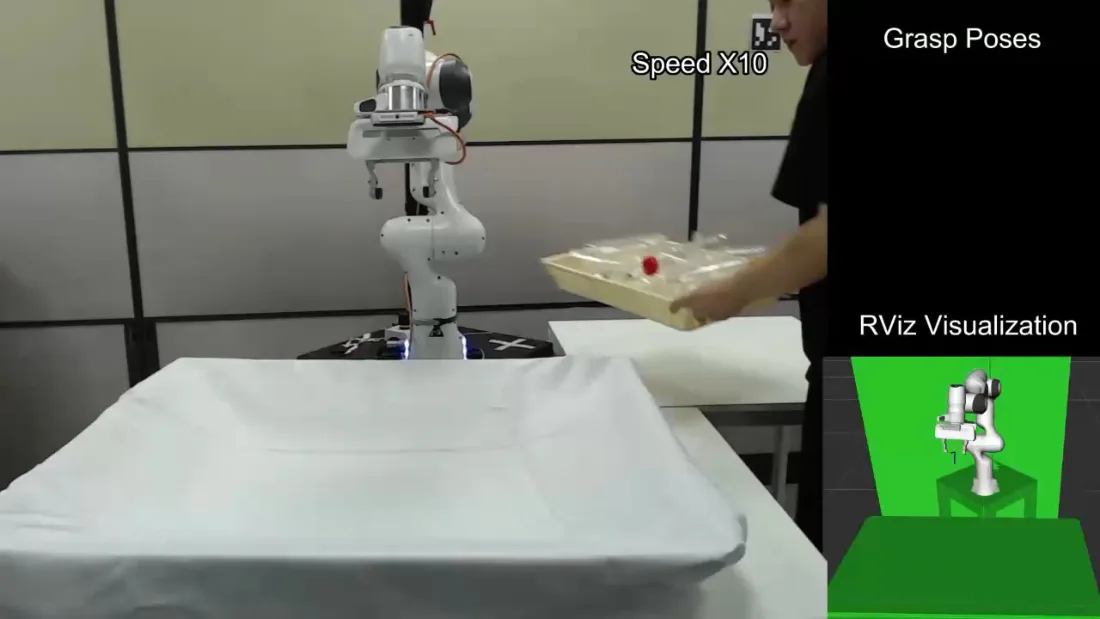
Lecture 07 · PDF p65
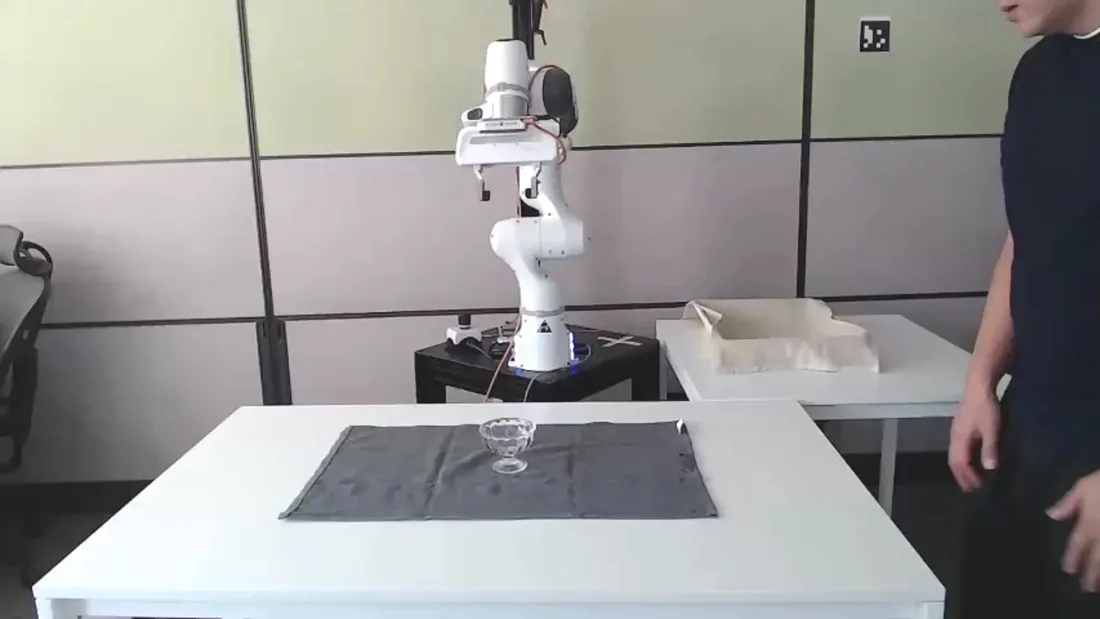
Lecture 07 · PDF p66
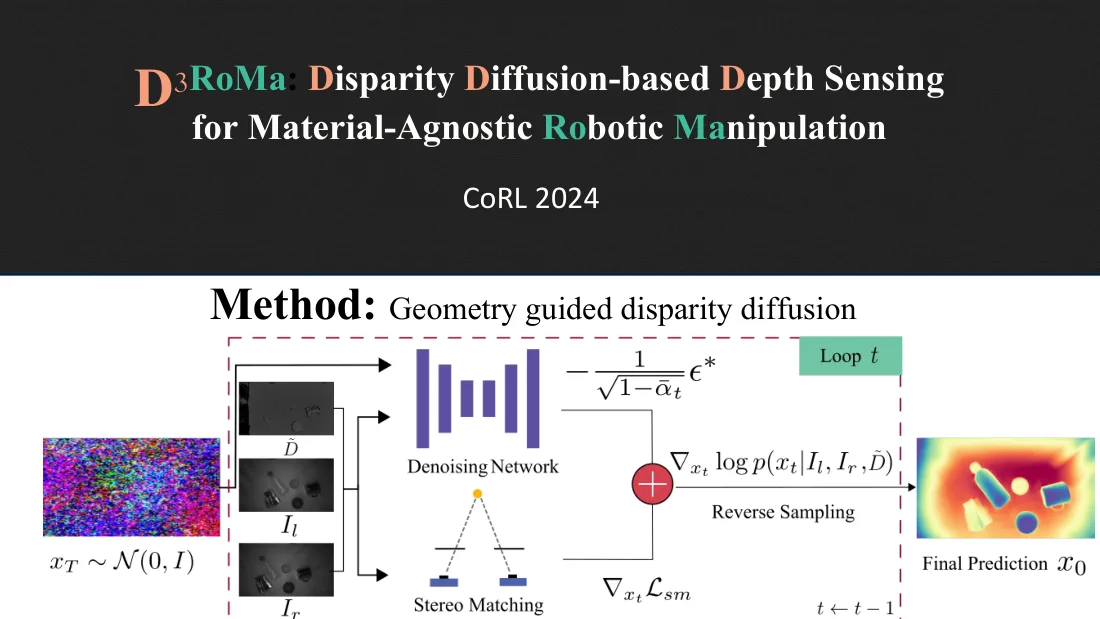
Lecture 07 · PDF p67
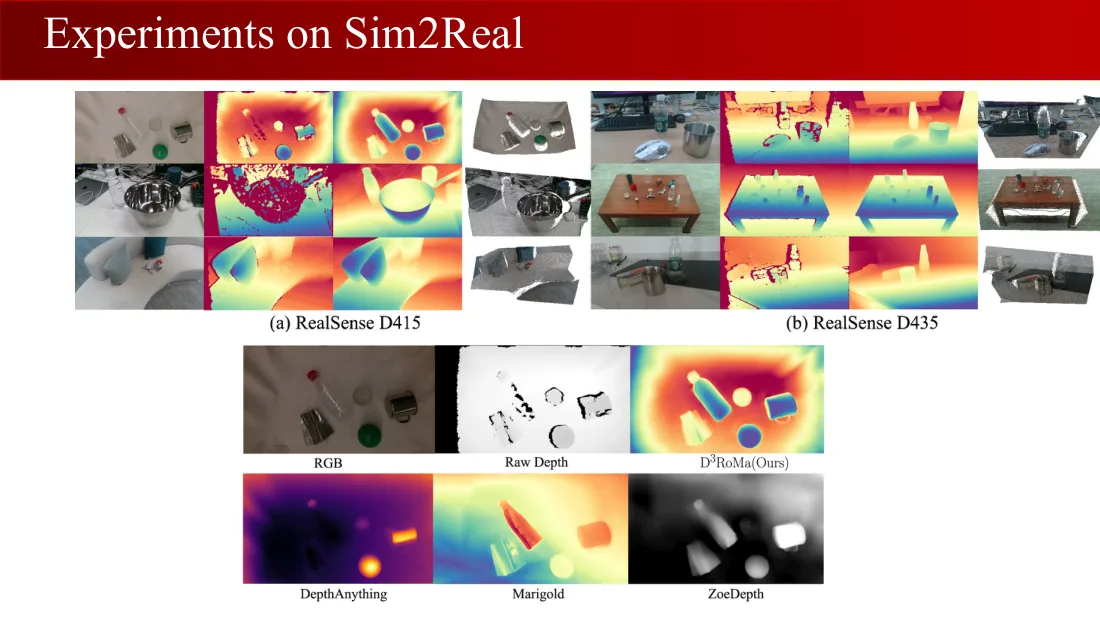
Lecture 07 · PDF p68
Lecture 07 · PDF p69