1机器人学的起点:三个基本概念
本章采用右手坐标系和列向量,角度在公式与NumPy中用弧度。$p^s$是同一个点在s系中的三个坐标;$R$是3×3旋转矩阵,$t$是3×1平移。点和方向都可旋转,但只有点的坐标要加平移。
第1章介绍了通用机器人的愿景。本章从身体的几何结构开始:机器人的身体,怎么用数学描述?
课件开篇先区分了两个容易混淆的词(课件 p5):
运动学只描述运动本身:位置、线速度/角速度、加速度——不关心力;
动力学则从力和力矩一路建模到运动——回答「多大的力才能产生这个运动」。
本课程先学运动学(本章+第 3 章),再学规划与控制(第 4 章)。课件同时声明:本讲内容主要借鉴 UCSD CS291-E00。
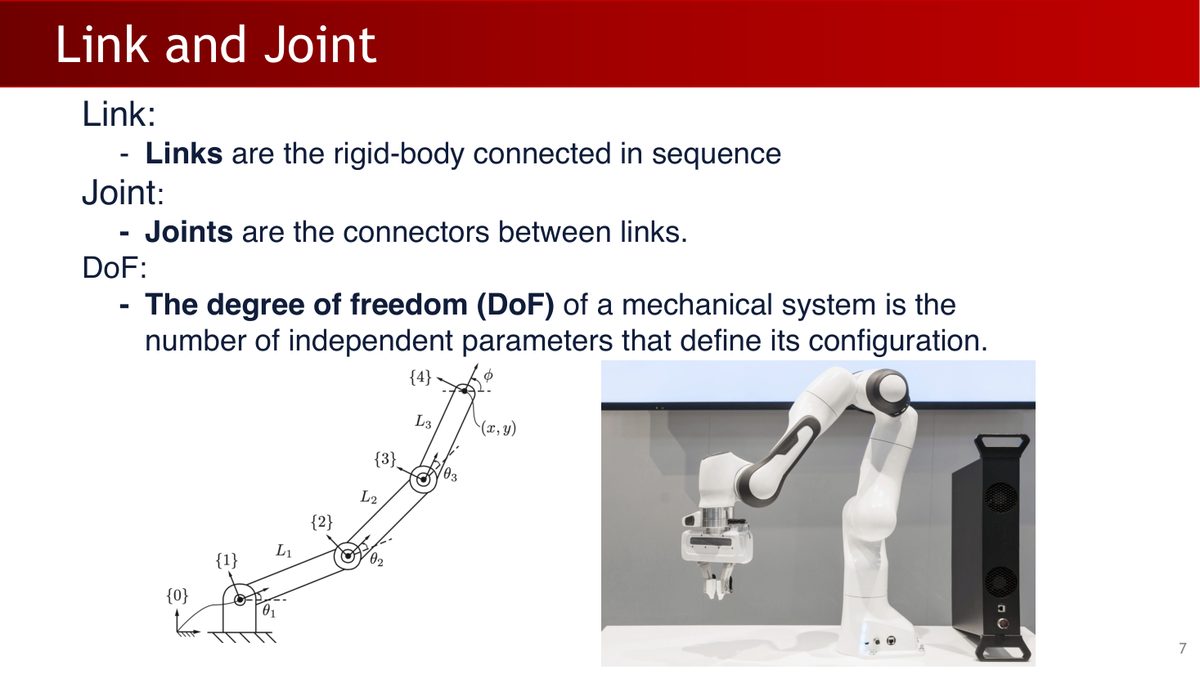
| 概念 | 定义 | 直觉 |
|---|---|---|
| 连杆(Link) | 按顺序连接的刚体(不会变形的物体) | 机械臂的「骨头」 |
| 关节(Joint) | 连接连杆的部件,决定相邻连杆之间的运动自由度 | 机械臂的「关节窝」 |
| 自由度(DoF) | 机械系统独立参数的个数,即能够自由运动的维度数 | 「能往几个方向动」 |
课件还补充了一个重要细节:关节限位(Joint Limits)——每个关节的取值受上下限约束(旋转关节以弧度计,滑动关节以米计)。运动需要遵守这些范围,这个约束在后面的运动规划(第 4 章)中会反复出现。
2刚体变换:坐标系的语言
本课程的$R_{s\to b}^s$描述把s系框架旋转到b系朝向,同时它的列是b系轴在s系的坐标,所以坐标公式是$p^s=R_{s\to b}^s p^b+t_{s\to b}^s$。可与第1章的$R_{AB}$对照:这里A=s,B=b。先写清输入系和输出系,再选择矩阵。
2.1 记法约定:标明点与参考系
描述刚体的位置和姿态,首先需要一套记法。课程的约定(课件 p9):
- 任意点 $p$ 的位置由一个参考系 $\mathcal{F}_s$ 记录;
- 点用普通字母(如 $p$),向量用粗体字母(如 $\mathbf{v}$);
- 写下标记录「哪个参考系」:$s$ 代表 space(空间/固定),$b$ 代表 body(本体/运动);
- 用上标标注记录的参考系,例如 $o_b^s$ 表示「在 $\mathcal{F}_s$ 中记录的点 $o_b$」。
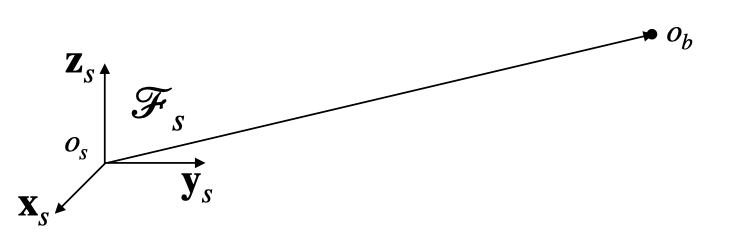
在这个约定下,一个简单的事实写成公式:
$$ o_b^s = o_s^s + \mathbf{t}_{s \to b}^s $$
即:在 $\mathcal{F}_s$ 中,点 $o_b$ 的位置 = 点 $o_s$ 的位置 + 平移向量 $\mathbf{t}_{s \to b}^s$。这个关系从原点位置出发,下一步再把坐标轴朝向写成矩阵。
2.2 刚体的位姿:旋转对齐轴,平移对齐原点
描述位姿的第一步是:给刚体绑一个坐标系 $\mathcal{F}_b$,刚体动,坐标系跟着动。那么刚体的位姿(pose,位置+姿态)变化,就可以描述为「如何变换 $\mathcal{F}_s$ 使它和 $\mathcal{F}_b$ 重合」——两步走(课件 p12):
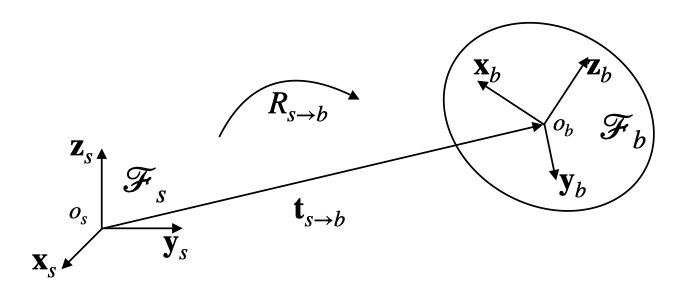
- 旋转(rotation):用旋转矩阵 $R_{s \to b}$ 对齐坐标轴 $\{x_i, y_i, z_i\}$——代表「朝向」;
- 平移(translation):用平移向量 $\mathbf{t}_{s \to b}$ 对齐原点 $o_s$ 和 $o_b$——代表「位置」。
$(R, t)$ 合起来完整描述一个刚体位姿,共 6 个自由度(旋转 3 + 平移 3)。
以观察者所在坐标系表示时(课件 p13),如果使用 $\mathcal{F}_s$ 记录坐标,那么 $o_s^s = 0$、$[x_s^s, y_s^s, z_s^s] = I_{3\times3}$,于是:
$$ \mathbf{t}_{s \to b}^s = o_b^s, \qquad R_{s \to b} = [\mathbf{x}_b^s, \mathbf{y}_b^s, \mathbf{z}_b^s] \in \mathbb{R}^{3 \times 3} $$
旋转矩阵$R$的三列是本体X、Y、Z轴在空间系中的坐标。$R^T$的三列则是空间系的轴在本体系中的坐标。换言之,R的每一行记录一根空间系轴在本体系中的三个分量。
2.3 换一个观察者:坐标变换公式
点$p$固定在刚体上时,其本体系坐标$p^b$不随该刚体的运动改变。把本体三根轴的贡献相加,再加上本体原点位置,就能得到空间系坐标(课件p16):
$$ p^s = R_{s \to b}^s\, p^b + \mathbf{t}_{s \to b}^s $$
同一组$(R,t)$也可以作为主动变换,移动在空间系表示的任意点。下面$x^s$与$x'^s$均在同一s系记录,物理含义是移动点,而上一式是在两个系中表达同一个点:
$$ x'^s = R_{s \to b} x^s + \mathbf{t}_{s \to b} $$
当 $\mathbf{t} \neq 0$ 时,$x_1 + x_2$ 的变换 ≠ 各自变换之和(多出一个 $\mathbf{t}$)。这意味着:平移不能用一个 3×3 矩阵乘法表示。齐次坐标通过增加一维,将这两种运算写进同一个矩阵。
3齐次坐标与变换组合
若$T=[R,t;0,1]$,则$T^{-1}=[R^T,-R^Tt;0,1]$。例如$p^s=Rp^b+t$,先减去t再左乘$R^T$得到$p^b$。方向用末分量0的齐次向量表示,点用1,因而平移不改变方向。
上一节已经看到:旋转是线性变换($x' = Rx$),平移是仿射变换($x' = x + t$),在三维坐标中,旋转与平移需要分别写出。如果机械臂有 6 个关节,组合 6 次「旋转+平移」就会展开成较长的嵌套表达式。
齐次坐标(Homogeneous Coordinates)的做法:把三维点加一维变成四维(课件 p20):
$$ \tilde{x} := \begin{bmatrix} x \\ 1 \end{bmatrix} \in \mathbb{R}^4, \qquad T_{s \to b}^s = \begin{bmatrix} R_{s \to b}^s & \mathbf{t}_{s \to b}^s \\ 0 & 1 \end{bmatrix} $$
验证一下:
$$ \begin{bmatrix} x' \\ 1 \end{bmatrix} = \begin{bmatrix} R & t \\ 0 & 1 \end{bmatrix} \begin{bmatrix} x \\ 1 \end{bmatrix} = \begin{bmatrix} Rx + t \\ 1 \end{bmatrix} $$
旋转和平移,现在都在一个 4×4 矩阵里了。这种变换保持刚体的形状和大小不变,只改变位置和方向——这正是「刚体」变换的定义。
齐次矩阵在四维向量空间中线性作用,三维点所在的末分量为1的切片上对应仿射变换。得到两条实用规则(课件p22):
| 规则 | 公式 | 含义 |
|---|---|---|
| 组合规则 | $T_{3 \to 1}^3 = T_{3 \to 2}^3 T_{2 \to 1}^2$ | 多个变换按顺序相乘即可串联 |
| 逆变换 | $T_{2 \to 1}^2 = (T_{1 \to 2}^1)^{-1}$ | 反方向变换就是求逆 |
通用形式(课件 p21):
$$ x^1 = T_{1 \to 2}^1 \, x^2 $$
读法是“右侧输入坐标属于2系,左侧输出坐标属于1系”。$T_{1\to2}^{1}$记录2系在1系中的位姿;同一个箭头名称在框架运动与坐标转换两种语境中方向感不同,因此应优先检查等式两边的坐标上标。
后文中我们默认都在齐次坐标下写公式,省略波浪号 $\tilde{}$。
4多连杆几何:四种关节
机械臂由连杆串成,连杆之间靠关节连接。常见的关节有四种(课件 p26-27 + 笔记):
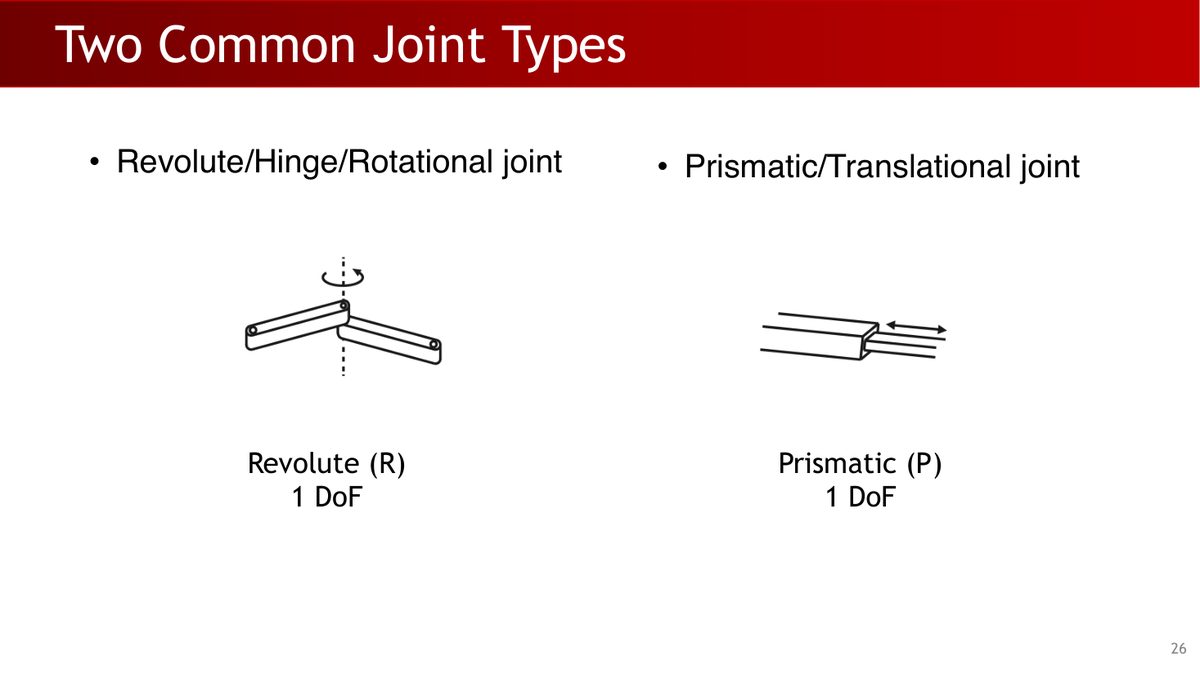
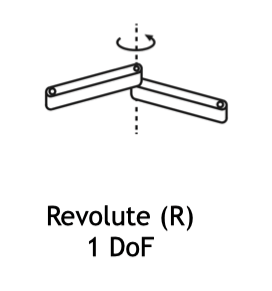
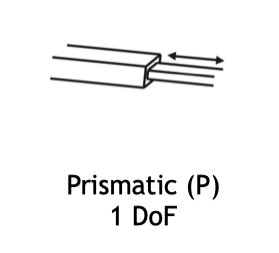
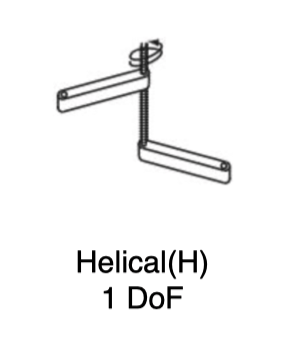
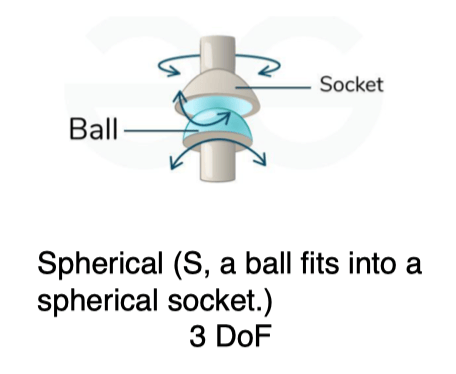
| 关节类型 | 英文名称 | 自由度 | 运动描述 |
|---|---|---|---|
| 旋转关节 | Revolute (R) | 1 | 绕单一轴线旋转 |
| 滑动关节 | Prismatic (P) | 1 | 沿单一方向平移 |
| 螺旋关节 | Helical (H) | 1 | 螺旋运动(旋转 + 平移) |
| 球形关节 | Spherical (S) | 3 | 任意方向旋转 |
基座连杆与末端执行器
一条运动链有两个特殊成员(课件 p28-30):
- 基座连杆(Base link / Root link):第 0 号连杆,视为「固定」参考,空间坐标系 $\mathcal{F}_s$ 附着于此;
- 末端执行器连杆(End-effector link):最后一个连杆,通常是抓手(gripper),末端坐标系 $\mathcal{F}_e$ 附着于此。
52 DoF 机械臂:动手推导变换矩阵
下面用课件的一个小机械臂例子把公式连起来:一个 2 自由度机械臂——一个旋转关节 + 一个滑动关节(课件 p29-32)。
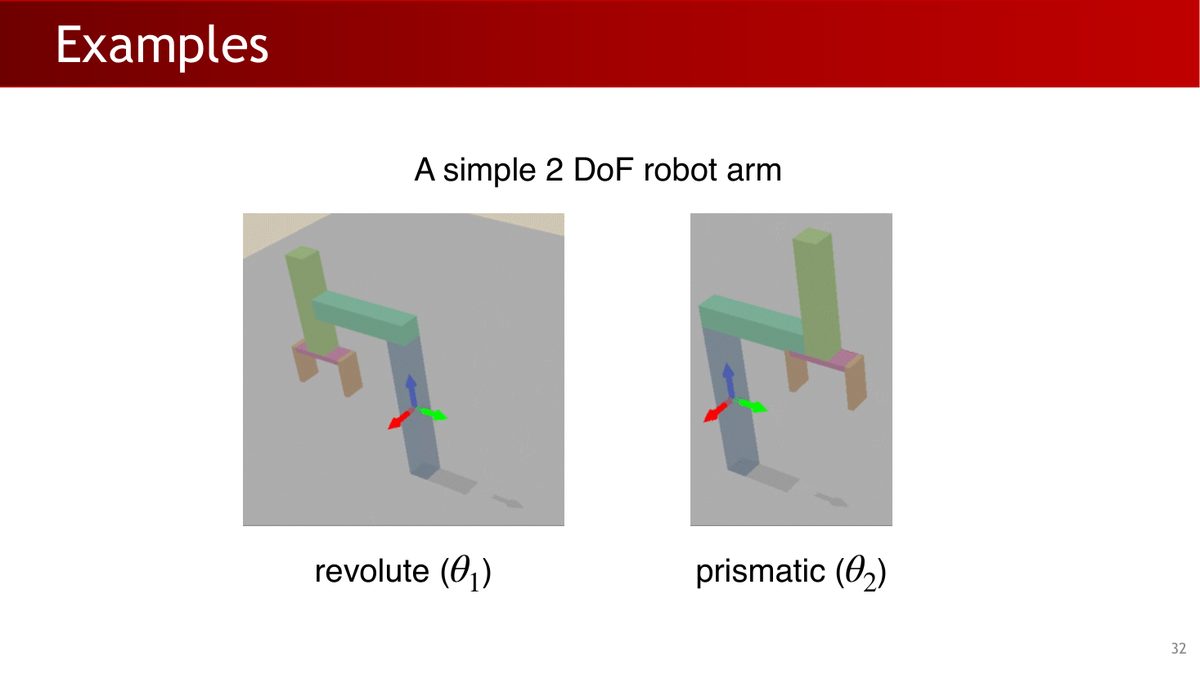
我们的任务是:写出每一对相邻连杆之间的变换矩阵,然后相乘得到「基座 → 末端」的总变换。逐对分析:
第一步:基座 → link1(旋转关节 $\theta_1$)
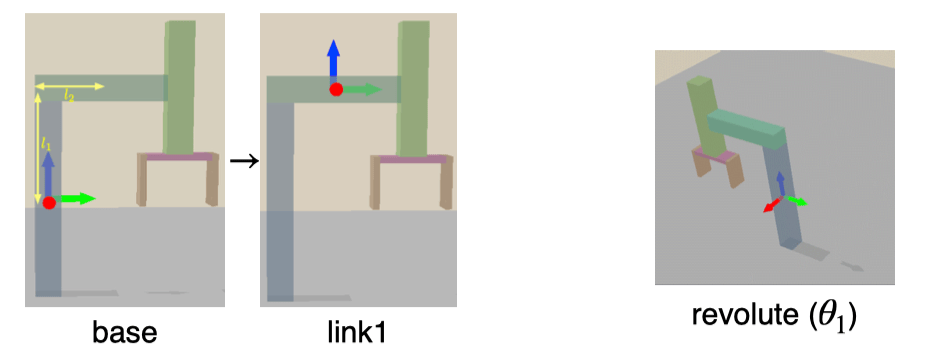
$$ T_{0\to1}^0 = \begin{bmatrix}\cos\theta_1&-\sin\theta_1&0&-l_2\sin\theta_1\\ \sin\theta_1&\cos\theta_1&0&l_2\cos\theta_1\\ 0&0&1&l_1\\ 0&0&0&1\end{bmatrix} $$
读矩阵的要点(笔记原话):旋转部分没影响 z 轴(第三列是 $[0,0,1]^\top$,因为是绕 z 旋转);平移部分在平面上也有变动——link1 的末端绕 $l_2$ 的左端点转了 $\theta_1$,所以 $x,y$ 平移分量是 $-l_2\sin\theta_1$ 和 $l_2\cos\theta_1$。
第二步:link1 → link2(滑动关节 $\theta_2$)
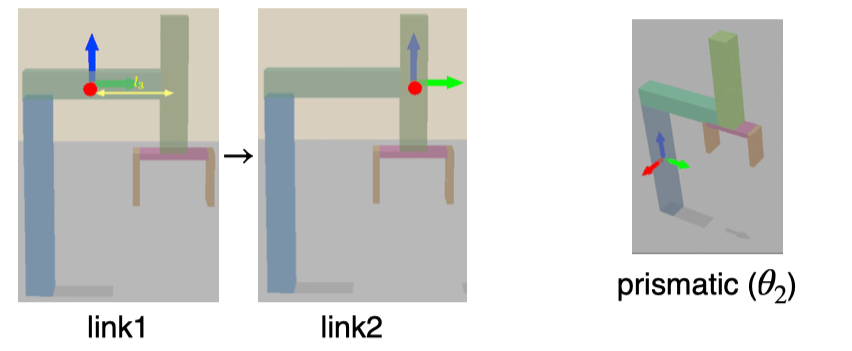
$$ T_{1\to2}^1 = \begin{bmatrix}1&0&0&0\\ 0&1&0&l_3\\ 0&0&1&\theta_2\\ 0&0&0&1\end{bmatrix} $$
滑动关节不旋转,所以旋转部分是单位阵 $I$;平移只在 $y$(固定的 $l_3$)和 $z$(关节变量 $\theta_2$)方向。
第三步:link2 → 末端执行器(固定的 $l_4$)
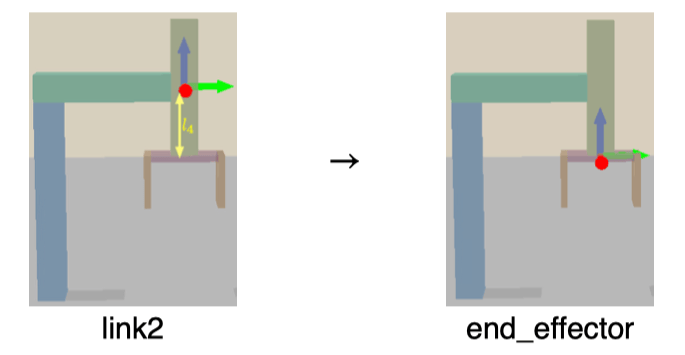
$$ T_{2\to3}^2 = \begin{bmatrix}1&0&0&0\\ 0&1&0&0\\ 0&0&1&-l_4\\ 0&0&0&1\end{bmatrix} $$
第四步:链式相乘
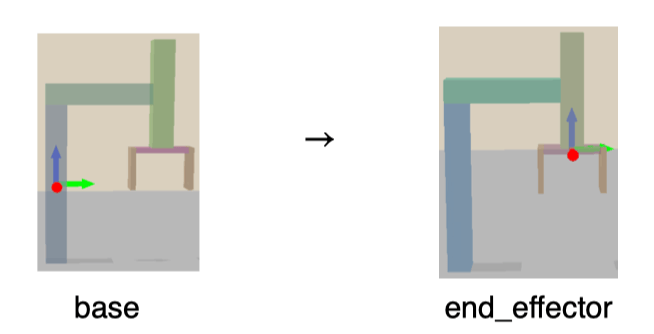
$$ T_{0\to3}^{0} = T_{0\to1}^{0} T_{1\to2}^{1} T_{2\to3}^{2} = \begin{bmatrix}\cos\theta_{1}&-\sin\theta_{1}&0&-\sin\theta_{1}(l_{2}+l_{3})\\ \sin\theta_{1}&\cos\theta_{1}&0&\cos\theta_{1}(l_{2}+l_{3})\\ 0&0&1&l_{1}-l_{4}+\theta_{2}\\ 0&0&0&1\end{bmatrix} = \begin{bmatrix}R_{s\to e}^{s}&\mathbf{t}_{s\to e}^{s}\\ 0&1\end{bmatrix} $$
① 每个矩阵只描述相邻两个连杆的关系——先求每段局部变换,再处理整条运动链;
② 总变换就是按运动链顺序矩阵相乘,这就是本例正向运动学(FK)的计算过程;
③ 最后的结果自动分块成 $[R | t]$——$R$ 是末端朝向,$t$ 是末端位置。给定 $(\theta_1, \theta_2)$ 就能算出末端在哪、朝哪。
6正运动学与逆运动学
6.1 两种「空间」:关节空间 vs 笛卡尔空间
描述末端执行器的位姿,有两种视角(课件 p38):
| 关节空间(Joint space) | 笛卡尔空间(Cartesian space) | |
|---|---|---|
| 表示 | 关节角度向量 $(\theta_1, \theta_2, \dots, \theta_n)$ | 末端位姿 $(R_{s\to e}, t_{s\to e})$ |
| 例子 | 6 DoF 机器人:6 个数 | 旋转矩阵 + 平移向量 |
| 特点 | 反映关节的真实物理状态,强调「过程」 | 符合人类思考方式,容易判断目标是否达成,强调「末态」 |
6.2 FK:从关节到末端(简单)
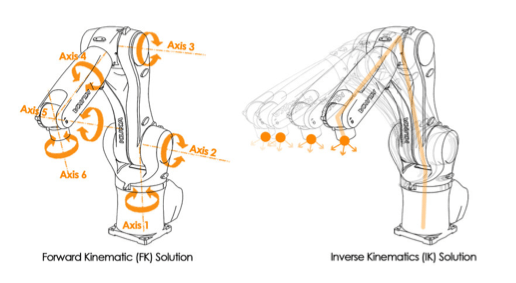
正向运动学(Forward Kinematics, FK):给定关节角度,计算末端位姿:
$$ T_{s \to e} = f(\theta) $$
对于本章固定基座、已知模型的串联机械臂,给定合法关节配置就能确定末端位姿,计算过程是沿链累乘相邻变换。闭链或浮动基座需另行处理约束及基座状态。
6.3 IK:从末端到关节(困难)
逆向运动学(Inverse Kinematics, IK):给定目标位姿 $T_{target}$,反求关节角度:
$$ T_{s \to e}(\theta) = T_{target} $$
IK 难在三点(课件 p41):$f$ 好算但 $f^{-1}$ 通常不好算;可能有多个解,也可能无解;即使有解也可能需要昂贵的计算。因此 IK 有多种求解方法:
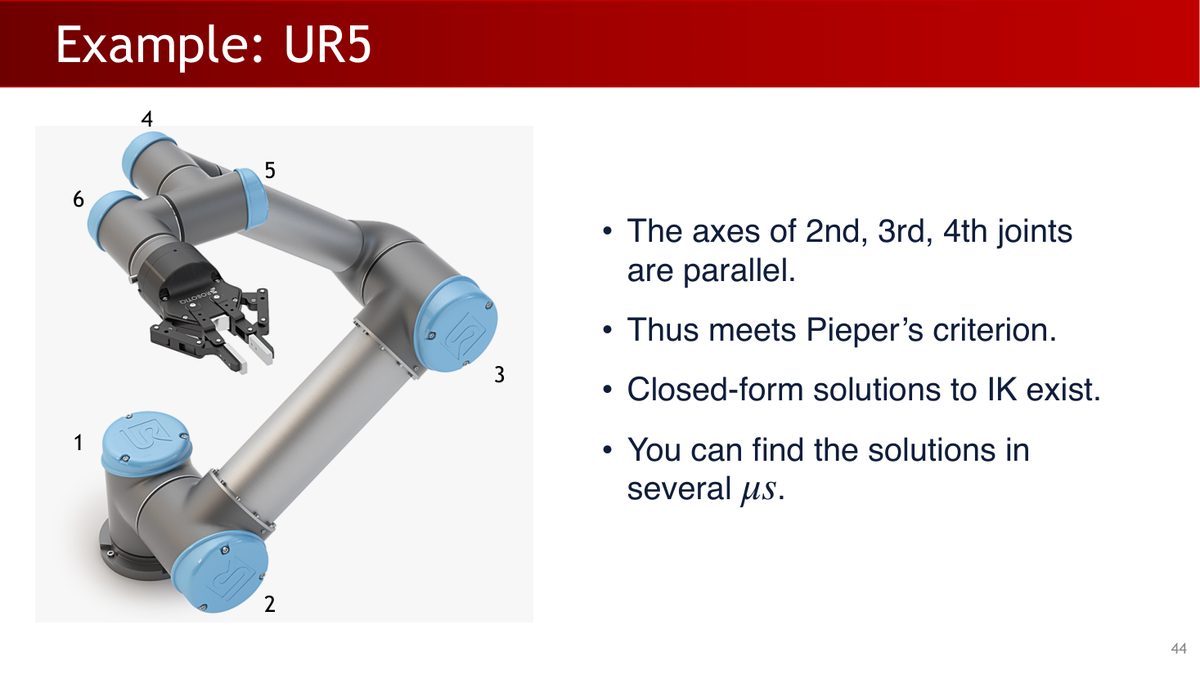
- 解析法(Analytical):直接反解 FK 方程求精确解——只对简单构型可行。判断标准是 Pieper 准则(Pieper, 1968):6-DoF 机械臂若存在三个相邻旋转关节轴平行(或交于一点),就有闭式解。经典例子:UR5 的第 2、3、4 关节轴平行,满足 Pieper 准则。
- 数值法(Numerical):用近似和迭代逼近解——更慢(毫秒级)但通用得多。基于雅可比矩阵的数值 IK 是主力方法。
课件还介绍了一个工业级数值 IK 求解器:NVIDIA cuRobo——它的思路是把 IK 变成优化问题,并用 GPU 并行加速:
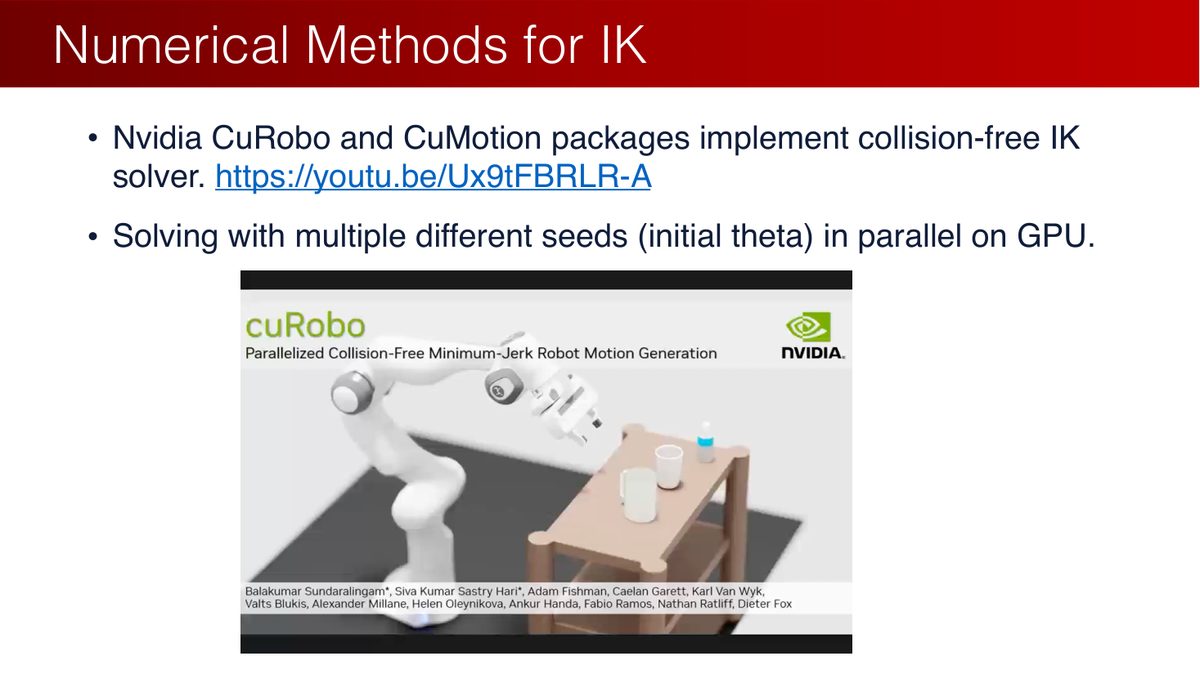
- 选定一个初始值 $\theta_0$;
- 建立位置误差、朝向误差及约束的优化目标。可写作$\min_\theta \lambda_p\|t(\theta)-t_{target}\|^2+\lambda_R d(R(\theta),R_{target})^2$,其中权重用于匹配米与弧度的尺度;齐次矩阵差仅是简化示意。
- 迭代直到收敛;
- GPU并行尝试多个初始配置,提高寻找可行解的机会。得到解后,还需检查位姿误差和约束是否满足。
cuRobo 提供 GPU 并行运动生成,cuMotion 提供与机器人软件栈的集成。规划吞吐、单次规划延迟与控制频率是不同指标;评估时应同时记录硬件、轨迹长度、批量大小和碰撞约束。比较性能时,应采用条件明确的基准数据。
6.4 为什么是 6 或 7 自由度?
三维空间中任意刚体位姿需要 6 个独立参数描述(旋转 3 + 平移 3)。因此:
- 6 DoF 是「完全自由度」:在非奇异构型下可局部满足 6 维位姿要求;目标仍须在可达工作空间内,IK 可能无解(有解时可能需数值求解;满足相应 Pieper 准则的结构可求解析解);
- 7 DoF 是「冗余自由度」:多出 1 个自由度扩大解空间,更可能找到无碰撞的可行解(6 个自由度有解但可能全都碰撞);
- 自由度需按任务与成本选择:更多关节扩大运动灵活性,也增加建模、控制与维护复杂度。6或7自由度是机械臂中的常见选择,其他机构和任务可采用不同数量。
6.5 应用:策略网络该在哪个空间预测动作?
第 1 章说过,VLA 模型的输出就是动作。现在可以问一个更深的问题:动作应该在关节空间还是笛卡尔空间表示?(笔记中的对比)
| 笛卡尔空间($(\Delta R, \Delta t)$) | 关节空间($\Delta \theta$) | |
|---|---|---|
| 预测难度 | ✅ 直观、容易预测 | ❌ 难以直接求解 |
| 执行难度 | ❌ 需要 IK 才能执行 | ✅ 直接下发关节指令 |
| 下游计算 | 目标 $(R,t)$ 由位姿合成得到;IK 求关节目标,FK 核对实际位姿 | ✅ FK 轻松算出 $(R,t)$ |
| 接口示例 | 末端相对位姿接口示例 | 关节增量接口示例 |
学习策略可以输出末端相对位姿,也可以输出关节目标,具体顺序、单位和参考系以模型与机器人的接口为准。学习给出目标后,IK、规划与反馈控制仍可承担不同环节;执行前仍需检查碰撞、限位和控制条件,并验证实际任务表现。
7SO(3) 与 SE(3):旋转的数学空间
接下来换个视角:把「所有旋转」和「所有刚体变换」看作数学集合,理解它们的结构(课件 p48-53)。
| SO(3) | SE(3) | |
|---|---|---|
| 全称 | Special Orthogonal Group(三维特殊正交群) | Special Euclidean Group(三维特殊欧几里得群) |
| 定义 | $\mathrm{SO}(n) = \{R \in \mathbb{R}^{n\times n}: \det(R)=1,\ RR^\top = I\}$ | $\mathrm{SE}(3) = \left\{T=\begin{bmatrix}R&t\\0&1\end{bmatrix}: R\in\mathrm{SO}(3),\ t\in\mathbb{R}^3\right\}$ |
| 内容 | 所有三维旋转 | 所有三维刚体变换(旋转+平移,无缩放切变) |
| 自由度 | 3 | 6 |
拆解名字里的三个词(课件 p50-51):
- Group(群):粗略地说,对矩阵乘法封闭——两个旋转相乘还是旋转;
- Orthogonal(正交):$RR^\top = I$,即列向量两两正交且长度为 1;
- Special(特殊):$\det(R) = 1$。所有正交矩阵组成 $O(3)$,其中 $\det = -1$ 的那部分是「旋转 + 镜像」,会翻转手性;旋转矩阵是 $\mathrm{SO}(3) \subset \mathrm{O}(3)$,保证应用后手性不变。
因为我们要做参数化(Parameterization):用一小组实数完整记录一个旋转(课件 p53)。旋转矩阵有 9 个数但只有 3 个自由度——信息冗余还自带约束。参数化的目标就是找到「局部用 3 个参数描述一个旋转」的映射 $f(\theta) = R_\theta$。接下来两节的欧拉角和轴角,就是两种最经典的参数化。
8欧拉角与万向锁
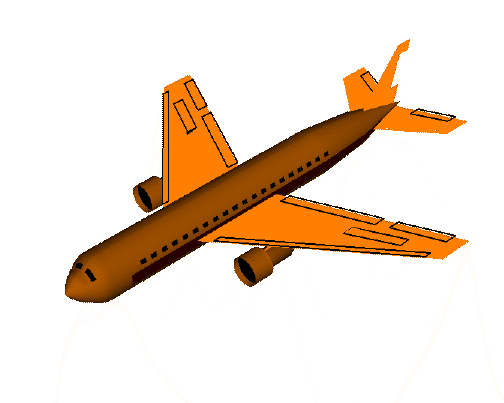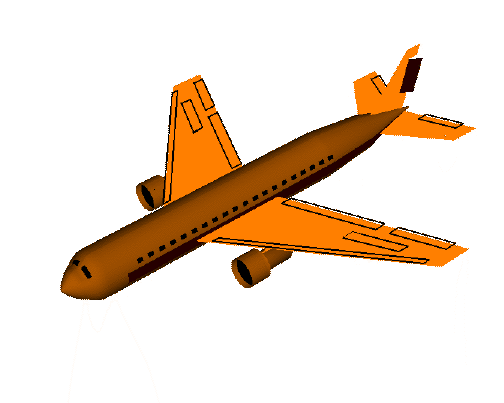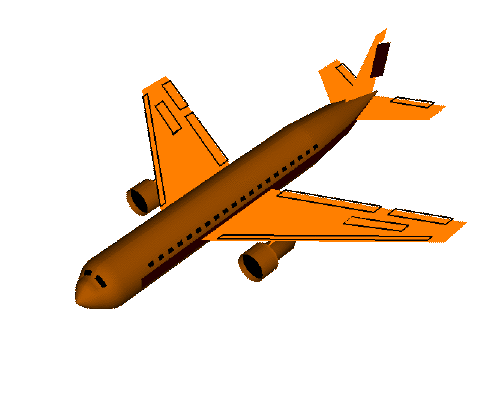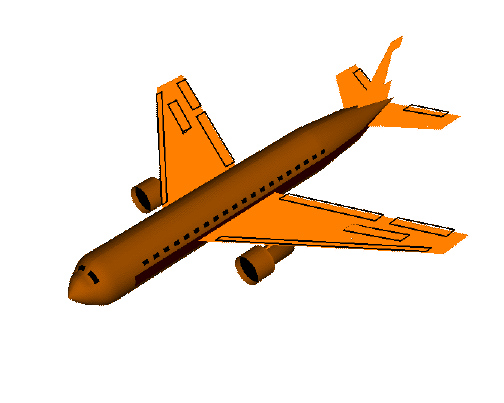
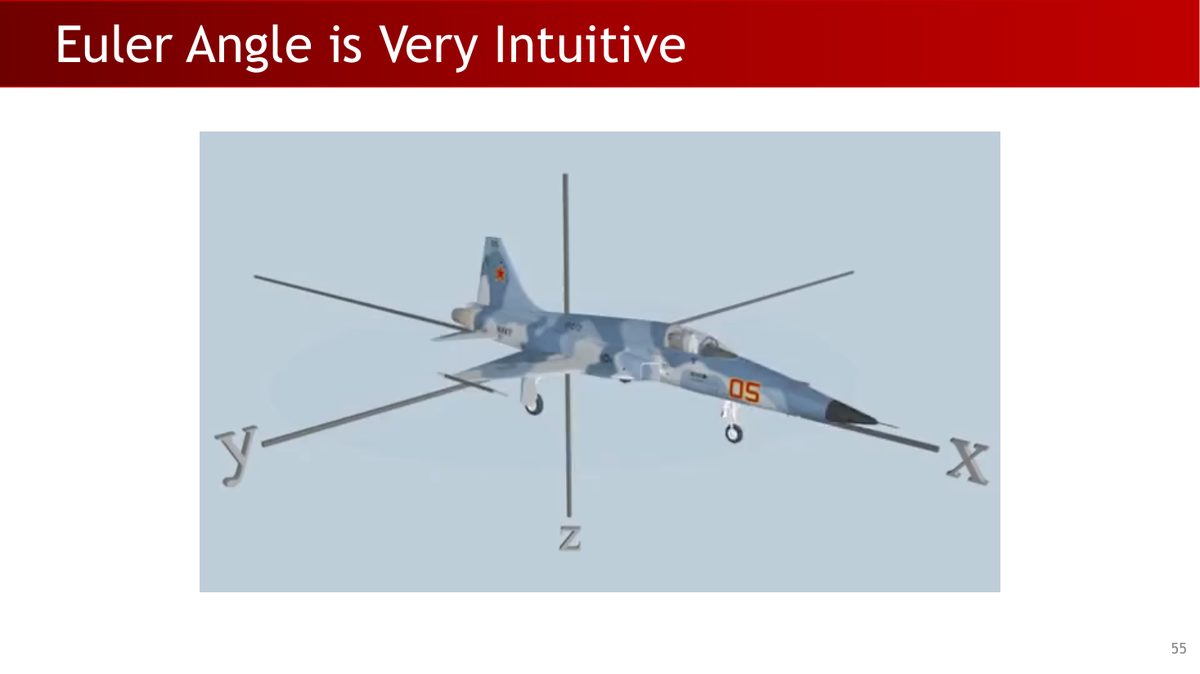
欧拉角(Euler Angles)用三个连续旋转描述任意旋转,最大的优点是直观——每个角度都有物理意义(课件 p55)。先建立画面感:
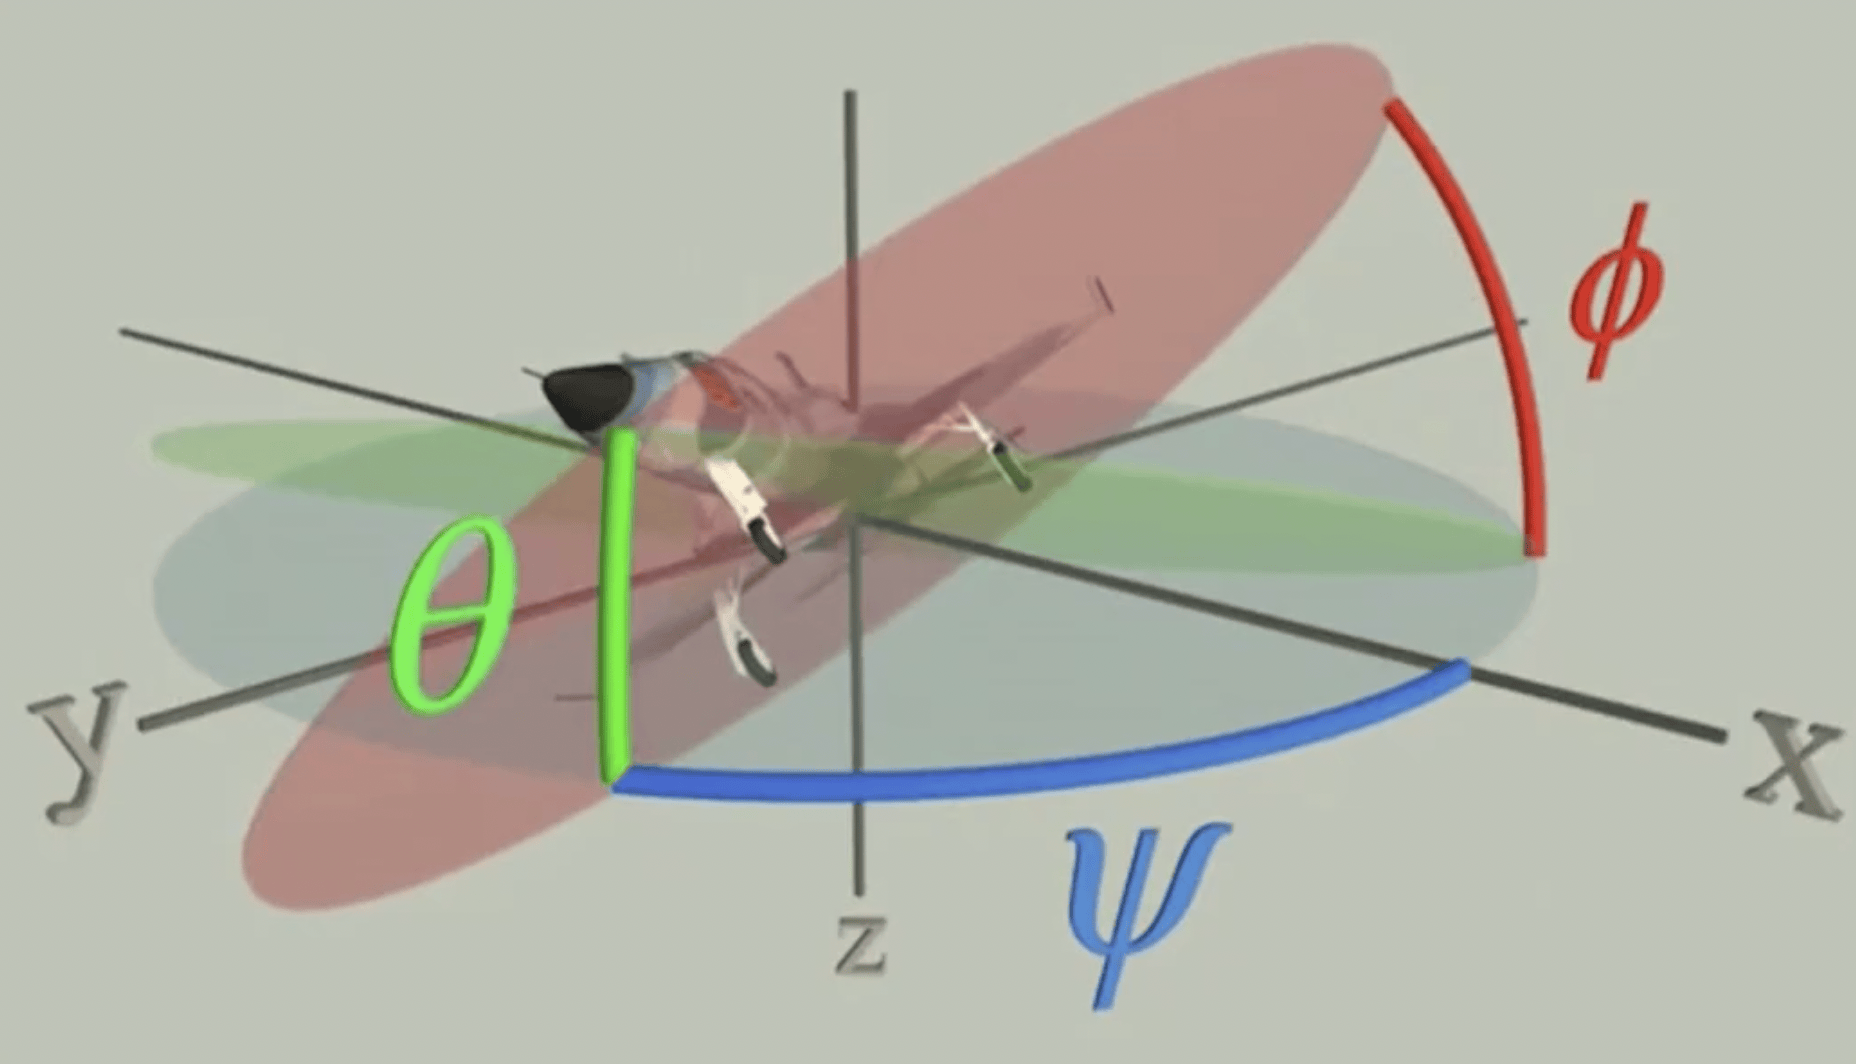
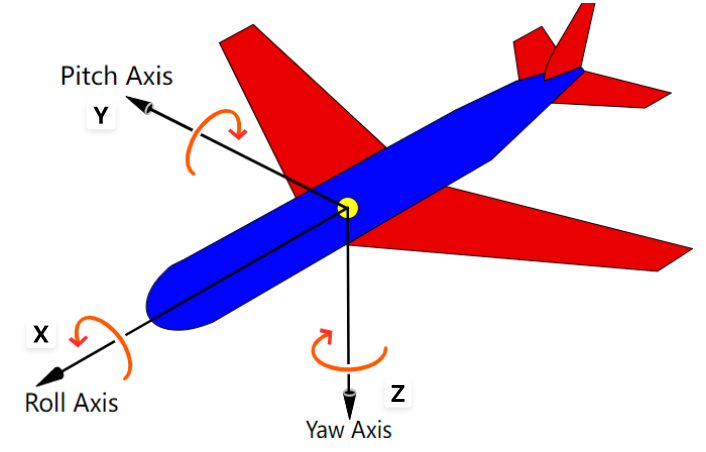
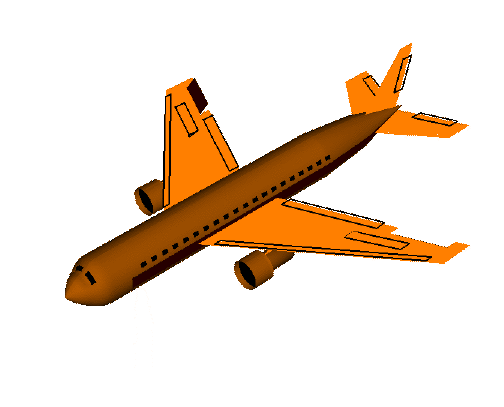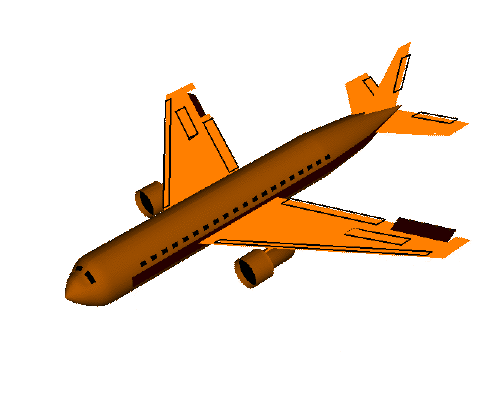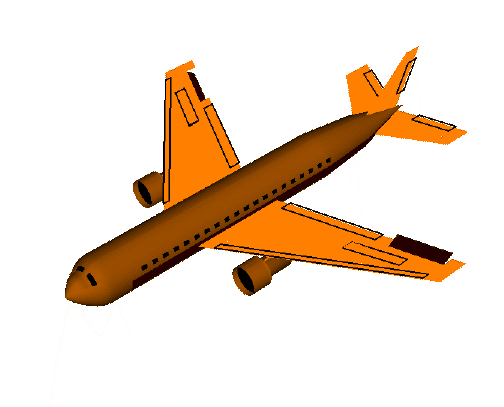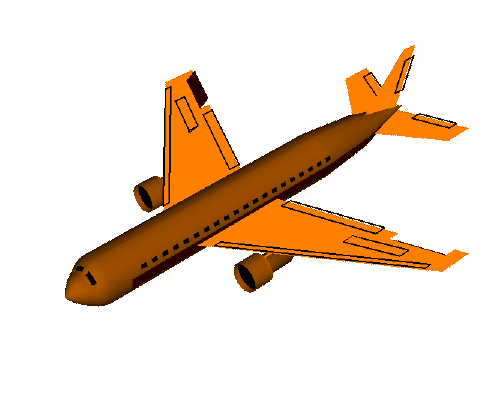
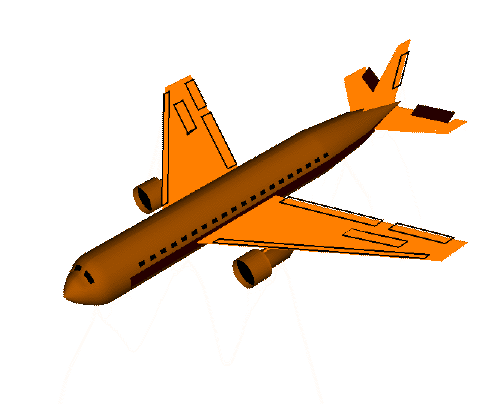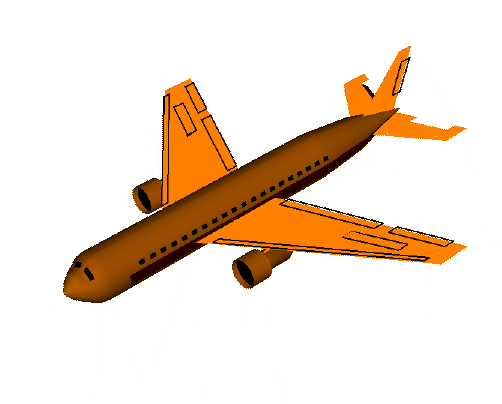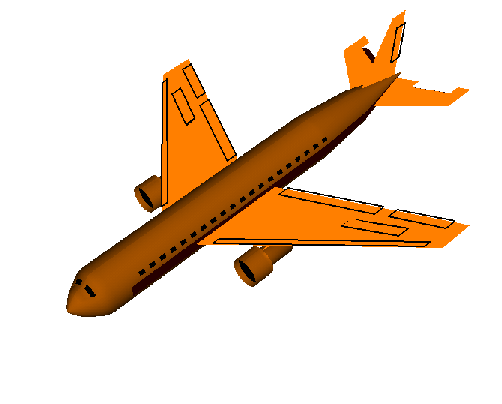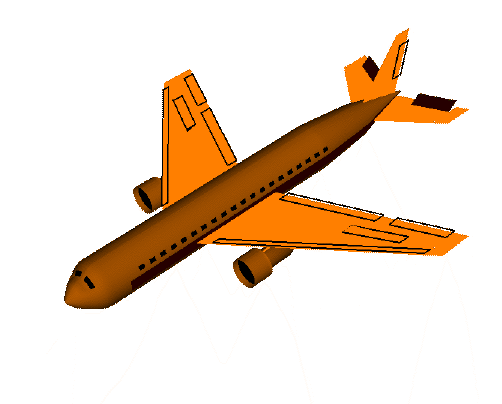
绕主轴的旋转矩阵为(课件 p57):
$$ R_{x}(\alpha):=\begin{bmatrix}1&0&0\\0&\cos\alpha&-\sin\alpha\\0&\sin\alpha&\cos\alpha\end{bmatrix},\quad R_{y}(\beta):=\begin{bmatrix}\cos\beta&0&\sin\beta\\0&1&0\\-\sin\beta&0&\cos\beta\end{bmatrix},\quad R_{z}(\gamma):=\begin{bmatrix}\cos\gamma&-\sin\gamma&0\\\sin\gamma&\cos\gamma&0\\0&0&1\end{bmatrix} $$
本章明确采用$R=R_z(\alpha)R_y(\beta)R_x(\gamma)$。列向量下,相对于固定参考轴先转X轴$\gamma$,再转Y轴$\beta$,最后转Z轴$\alpha$;也可等价读成随动轴Z—Y—X顺序。此处$\gamma$是横滚、$\beta$是俯仰、$\alpha$是偏航,使用公式时,以这里规定的轴、顺序和角度名称为准。
使用欧拉角时,需要考虑表示不唯一与万向锁:
情况1:表示不唯一
同一个旋转矩阵可能对应多组欧拉角(课件 p58):
$$ R_z(45°)R_y(90°)R_x(45°) = R_z(90°)R_y(90°)R_x(90°) = \begin{bmatrix}0&0&1\\0&1&0\\-1&0&0\end{bmatrix} $$
情况2:万向锁(Gimbal Lock)
当中间角$\beta=\pi/2$时,欧拉角到旋转的映射在该点退化:三个参数的微小变化只能产生两个独立旋转方向。物体仍具有三维旋转能力,出问题的是这组坐标。把角代入矩阵即可看见:
$$ R_y(\pi/2)R_x(\gamma) = \begin{bmatrix} 0 & \sin\gamma & \cos\gamma \\ 0 & \cos\gamma & -\sin\gamma \\ -1 & 0 & 0 \end{bmatrix} $$
再左乘 $R_z(\alpha)$:
$$ R = R_z(\alpha)\,R_y(\pi/2)\,R_x(\gamma) = \begin{bmatrix} 0 & -\sin(\alpha-\gamma) & \cos(\alpha-\gamma) \\ 0 & \cos(\alpha-\gamma) & \sin(\alpha-\gamma) \\ -1 & 0 & 0 \end{bmatrix} $$
结果只依赖$\alpha-\gamma$。同时增加两者相同的角度,矩阵不变;因此无法从此矩阵唯一恢复这两个角,也无法用这一点的三个局部参数方向表达全部小旋转。
✅ 能参数化每一个旋转,可解释性强;
❌ 某些点表示不唯一;
❌ 某些点(万向锁)上,目标空间(旋转)的变化无法由源空间(欧拉角)的变化实现——旋转连续地变,欧拉角可能跳变。
三环万向架的中环转到90°时,两根转轴重合,是理解参数退化的机械类比。现代姿态估计可选用四元数等表示;实际仪表是否受影响取决于其结构与算法,分析时需分别查看。
9轴角与罗德里格斯公式
由矩阵反求轴时,$(R-R^T)/(2\sin\theta)$只适合$0<\theta<\pi$。零角的轴任意,接近半圈应从$R+I$或稳定四元数分支提取轴。计算反余弦前将输入裁剪到$[-1,1]$,对零角和半圈附近的输入,应采用对应的稳定分支。
第二种参数化从一条定理出发(课件 p62):
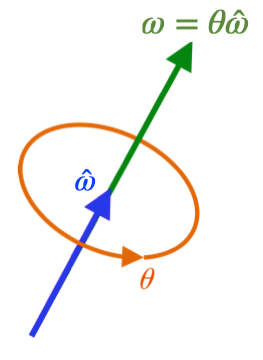
任意$R\in\mathrm{SO}(3)$都能表示为绕某条单位轴$\hat\omega$转角$\theta$:$R=\mathrm{Rot}(\hat\omega,\theta)$。可选择$\theta\in[0,\pi]$;恒等旋转取零角,轴任意,半圈旋转的正反轴等价。
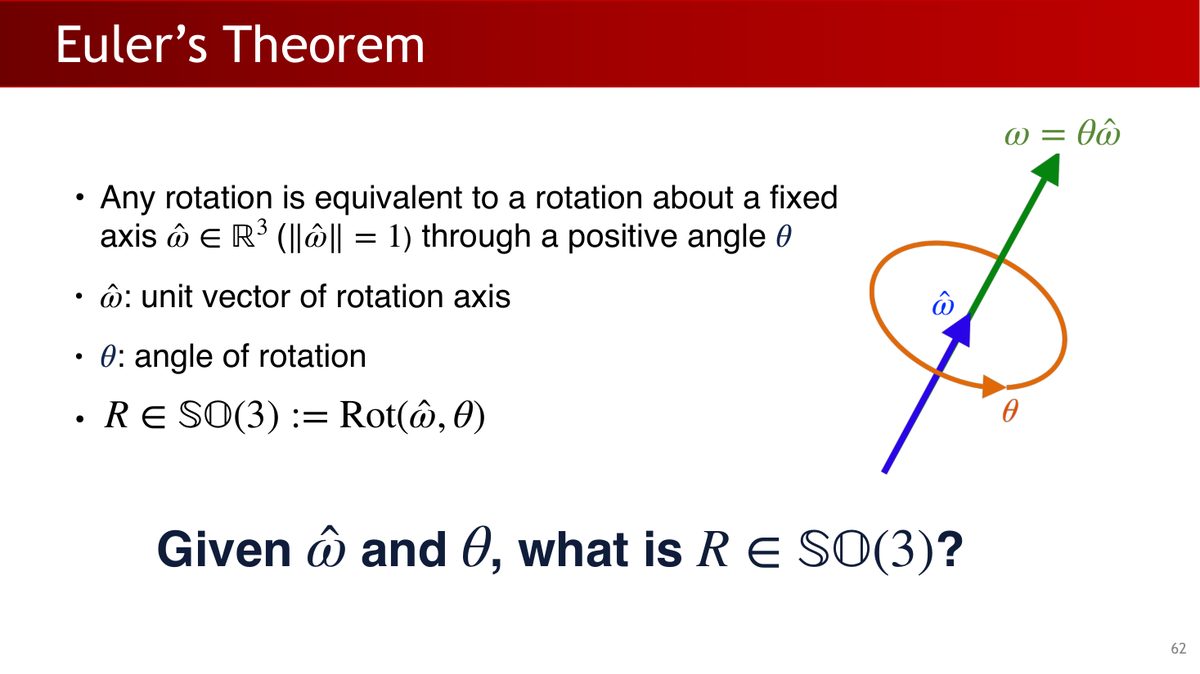
接下来的问题是:给定 $(\hat{\omega}, \theta)$,如何写出旋转矩阵 $R$?罗德里格斯公式给出这一转换。推导时先引入叉乘矩阵。
9.1 工具:叉乘矩阵(反对称矩阵)
对向量 $\mathbf{u} = [x, y, z]^\top$ 定义叉乘矩阵 $K$(课件 p63):
$$ K = \begin{bmatrix} 0 & -z & y \\ z & 0 & -x \\ -y & x & 0 \end{bmatrix}, \qquad K\mathbf{v} = \mathbf{u} \times \mathbf{v} $$
即「左乘 $K$」和「与 $\mathbf{u}$ 叉乘」是同一回事。叉乘从二元运算变成了线性变换。
9.2 罗德里格斯公式(向量形式)
向量 $\mathbf{v}$ 绕单位轴 $\mathbf{u}$ 旋转 $\theta$ 后的结果:
$$ \mathbf{v}' = \cos\theta\,\mathbf{v} + (1-\cos\theta)(\mathbf{u}\cdot\mathbf{v})\mathbf{u} + \sin\theta\,(\mathbf{u}\times\mathbf{v}) $$
令$\mathbf v_\parallel=(\mathbf u\cdot\mathbf v)\mathbf u$,$\mathbf v_\perp=\mathbf v-\mathbf v_\parallel$。旋转后为$\mathbf v_\parallel+\cos\theta\,\mathbf v_\perp+\sin\theta(\mathbf u\times\mathbf v_\perp)$。因此沿轴分量保持不变,垂直分量在平面内转动;展开就得到上式。
9.3 罗德里格斯公式(矩阵形式)与指数坐标
把向量形式改写为矩阵(笔记的推导,课件 p64-70 则用泰勒展开推导):
$$ R_\theta = \cos\theta\, I + (1-\cos\theta)\,\mathbf{u}\mathbf{u}^\top + \sin\theta\, K $$
课件用矩阵指数连接这些结果:利用 $K^3 = -K$(验证:$K\mathbf{u} = \mathbf{u}\times\mathbf{u} = 0$,于是 $K^3 = K(\mathbf{u}\mathbf{u}^\top - I) = -K$),对矩阵指数做泰勒展开:
$$ \begin{aligned} e^{\theta K} &= I + \theta K + \frac{\theta^2}{2!}K^2 + \frac{\theta^3}{3!}K^3 + \cdots \\ &= I + \left(\theta - \frac{\theta^3}{3!} + \cdots\right)K + \left(\frac{\theta^2}{2!} - \frac{\theta^4}{4!} + \cdots\right)K^2 \\ &= I + \sin\theta\,K + (1-\cos\theta)K^2 = R_\theta \end{aligned} $$
因此,绕轴旋转可写成矩阵指数:
$$ \mathrm{Rot}(\hat{\omega}, \theta) = e^{[\hat{\omega}]\theta} $$
其中 $\vec{\theta} = \hat{\omega}\theta$ 称为旋转向量 / 指数坐标(exponential coordinate)——方向和轴一致,长度是旋转角。这把轴角表示与矩阵指数联系起来。
9.4 从旋转矩阵反求轴角
唯一性问题(课件 p71):$(\hat{\omega}, \theta)$ 与 $(-\hat{\omega}, 2\pi-\theta)$ 是同一旋转;$R = I$ 时 $\theta = 0$,轴任意;$\theta = \pi$ 时($\mathrm{tr}(R) = -1$)绕 $\pm\hat{\omega}$ 结果相同。若限制 $\theta \in (0, \pi)$,则大部分旋转的轴角表示唯一,且可反求(对罗德里格斯公式取迹即可证明):
$$ \theta = \arccos\frac{1}{2}\big[\mathrm{tr}(R) - 1\big], \qquad [\hat{\omega}] = \frac{1}{2\sin\theta}(R - R^\top) $$
9.5 应用:旋转距离
两个姿态 $R_1$、$R_2$ 差多少?自然的度量是「从 $R_1$ 转到 $R_2$ 所需的最小旋转角」(课件 p72)。因为 $(R_2 R_1^\top) R_1 = R_2$,这个相对旋转就是 $R_2 R_1^\top$,于是:
$$ \mathrm{dist}(R_1, R_2) = \theta(R_2 R_1^\top) = \arccos\left(\frac{1}{2}\big[\mathrm{tr}(R_2 R_1^\top) - 1\big]\right) $$
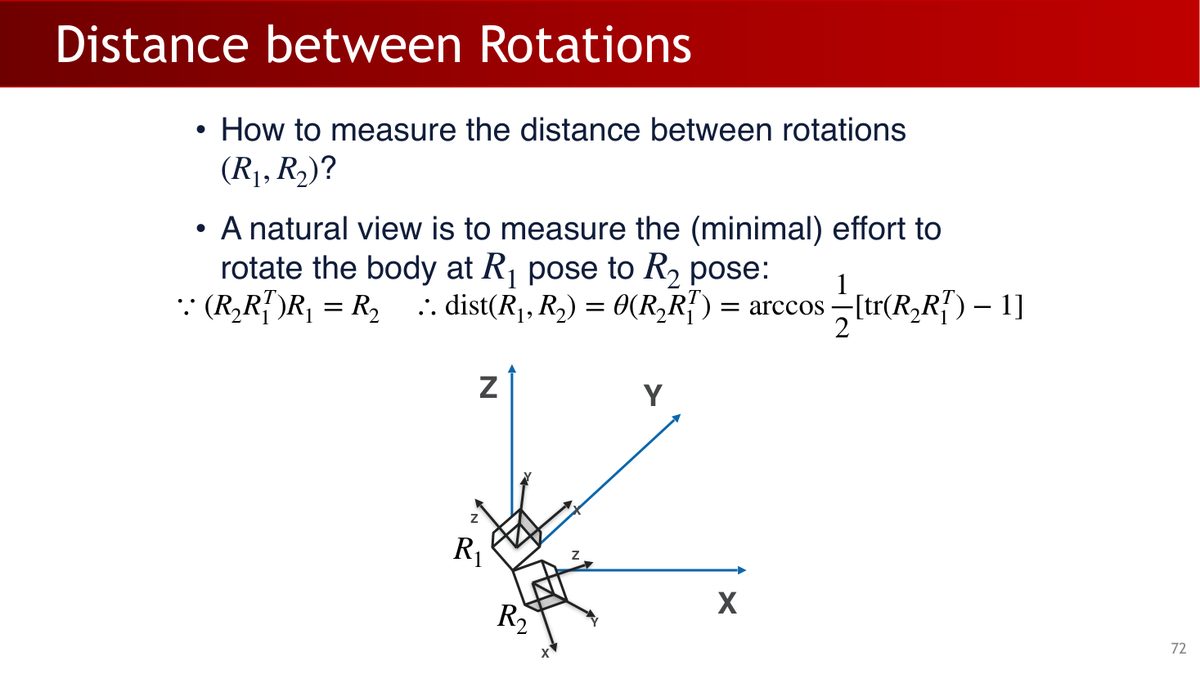
位姿估计可用最小相对旋转角衡量朝向误差:$\arccos((\mathrm{tr}(R_{pred}R_{gt}^T)-1)/2)$。训练时还要关注端点处的梯度与数值稳定性,评估时则应注明单位与容差。第5章会再次使用旋转误差。
最后留一个引子:下一章的主角四元数,与轴角表示紧密相关——它把 $\hat{\omega}$ 和 $\theta$ 打包进 4 个数,没有欧拉角的万向锁,但 $q$ 与 $-q$ 仍表示同一旋转,且运算(组合、插值)比矩阵便宜得多。
10本章小结
| 核心概念 | 一句话解释 |
|---|---|
| 刚体变换 $(R, t)$ | 旋转对齐轴 + 平移对齐原点,6 个自由度,是描述位姿的通用语言 |
| 齐次坐标 | 4×4 矩阵统一旋转+平移,链式组合 = 矩阵连乘 |
| FK / IK | FK(配置→位姿)由链式计算确定;IK(位姿→角度)多解/无解,6 DoF 可局部控制位姿但不保证可达、7 DoF 提供冗余 |
| 欧拉角 | 3 个数、直观,但存在不唯一与万向锁 |
| 轴角 / 罗德里格斯 | $R = e^{[\hat{\omega}]\theta}$,几何意义清晰,是四元数的前身 |
第 3 章把旋转表示讲到底:四元数(定义、运算、与矩阵/轴角互转、球面插值)——它是第 1 章作业 1 的主角,也是机器人工程中无处不在的旋转表示。之后第 4 章用本章的运动链知识解决「怎么动」:运动规划与 PID 控制。
11动手实践
本章没有配套的新作业(原课程作业 1 的 FK 部分正是本章内容),可以结合第1章作业1的代码完成下面三个练习,检验自己能否把公式写成计算步骤。
练习 1:实现罗德里格斯公式(10 分钟)
用 numpy 实现 9.3 节的矩阵形式,并验证「绕 z 轴转 90°」的结果:
import numpy as np

def rodrigues(u: np.ndarray, theta: float) -> np.ndarray:
    """绕单位轴 u 旋转 theta,返回 3x3 旋转矩阵"""
    u = np.asarray(u, dtype=float)
    if u.shape != (3,) or not np.all(np.isfinite(u)):
        raise ValueError("旋转轴必须是包含三个有限数的向量")
    norm = np.linalg.norm(u)
    if norm == 0:
        raise ValueError("旋转轴不能为零向量")
    u = u / norm
    K = np.array([
        [0, -u[2], u[1]],
        [u[2], 0, -u[0]],
        [-u[1], u[0], 0],
    ])
    return np.cos(theta)*np.eye(3) + (1-np.cos(theta))*np.outer(u,u) + np.sin(theta)*K

# 验证:绕 z 轴转 90°,x 轴应该转到 y 轴
R = rodrigues(np.array([0.,0.,1.]), np.pi/2)
x_new = R @ np.array([1.,0.,0.])
print(x_new)      # 期望 ≈ [0, 1, 0]
assert np.allclose(x_new, [0, 1, 0], atol=1e-9)挑战:实现反函数——给定 $R$,用 $\theta = \arccos\frac{1}{2}(\mathrm{tr}(R)-1)$ 和 $[\hat{\omega}] = \frac{1}{2\sin\theta}(R-R^\top)$ 反解轴角,验证与输入一致。
练习2:验证课件两自由度运动链(20分钟)
本练习单独构造课件的两自由度运动链,验证相邻变换的连乘与手推位置公式。它和作业中的RobotModel.fk使用相同原理;课件模型与Galbot URDF模型不同,两者的预期数值应分别按各自模型计算。
# 取本章 2 DoF 例子的参数:theta1=30°, theta2=0.1, l1=0.5, l2=0.3, l3=0.2, l4=0.1
import numpy as np
t1 = np.deg2rad(30); t2 = 0.1
l1, l2, l3, l4 = 0.5, 0.3, 0.2, 0.1

T01 = np.array([[np.cos(t1),-np.sin(t1),0,-l2*np.sin(t1)],
                [np.sin(t1), np.cos(t1),0, l2*np.cos(t1)],
                [0,0,1,l1],[0,0,0,1]])
T12 = np.array([[1,0,0,0],[0,1,0,l3],[0,0,1,t2],[0,0,0,1]])
T23 = np.array([[1,0,0,0],[0,1,0,0],[0,0,1,-l4],[0,0,0,1]])

T03 = T01 @ T12 @ T23
print(T03)   # 末端位置 = 最后一列的前三个数
# 对照 5.4 节的公式:t_x = -sin(t1)(l2+l3), t_y = cos(t1)(l2+l3), t_z = l1-l4+t2
expected_t = np.array([-np.sin(t1)*(l2+l3), np.cos(t1)*(l2+l3), l1-l4+t2])
assert np.allclose(T03[:3,3], expected_t, atol=1e-9)
print("✓ 与手推公式一致")
练习 3:实现旋转距离(5 分钟)
def rot_dist(R1: np.ndarray, R2: np.ndarray) -> float:
    """两个旋转之间的最小旋转角(弧度)"""
    return np.arccos(np.clip((np.trace(R2 @ R1.T) - 1)/2, -1, 1))

print(rot_dist(np.eye(3), rodrigues(np.array([1.,0,0]), np.pi/3))) # ≈ 1.0472 (= π/3)三个练习共约 35 分钟,全部只依赖 numpy。做完后你手上就有了「位姿变换 + 旋转表示」的最小工具库,后面章节的代码(位姿估计、抓取检测)都在这个工具箱之上构建。
附A术语表
| 术语 | 解释 |
|---|---|
| 连杆(Link) | 按顺序连接的刚体,机械臂的「骨头」 |
| 关节(Joint) | 连接连杆的部件,决定相邻连杆间的运动自由度 |
| 自由度(DoF) | 机械系统独立参数的个数 |
| 位姿(Pose) | 位置 + 姿态,刚体变换 $(R, t)$,6 个自由度 |
| 齐次坐标 | 把三维点加一维(末尾补 1),使旋转和平移统一为 4×4 矩阵乘法 |
| 正向运动学(FK) | 关节角度 → 末端位姿:沿运动链累乘变换矩阵 |
| 逆向运动学(IK) | 末端目标位姿 → 关节角度:可能多解或无解 |
| Pieper 准则 | 6-DoF 机械臂存在闭式 IK 解的充分条件(三个相邻关节轴平行或交于一点) |
| SO(3) | 三维旋转群:$\det(R)=1$ 且 $RR^\top=I$ 的 3×3 矩阵集合 |
| SE(3) | 三维特殊欧几里得群:所有刚体变换组成的集合 |
| 欧拉角 | 三个连续旋转(roll/pitch/yaw)的参数化,直观但有不唯一与万向锁问题 |
| 万向锁(Gimbal Lock) | 中间旋转角为 ±90° 时丢失一个自由度的现象 |
| 轴角表示 | 用旋转轴 $\hat{\omega}$ + 旋转角 $\theta$ 表示旋转(欧拉定理) |
| 罗德里格斯公式 | 轴角 → 旋转矩阵:$R = \cos\theta I + (1-\cos\theta)uu^\top + \sin\theta K$,等价于 $e^{[\hat{\omega}]\theta}$ |
| 叉乘矩阵 | 反对称矩阵 $K$,满足 $Kv = u \times v$ |
附B课件 73 页完整索引
原始 Lecture 2 课件共 73 页(GitHub 原文件)。下表逐页列出内容及在本教程中的位置:
| 页码 | 页面内容 | 在教程中的位置 |
|---|---|---|
| p1 | 封面:Lecture 2 - Robotics I | 封面区 |
| p2 | 课程组织:机器人学板块安排 | §1(引入) |
| p3 | 机器人学基础:运动学(刚体/关节物体)、动力学 | §1 |
| p4 | 传统机器人学大纲回顾 | §1(呼应第 1 章 §9) |
| p5 | 运动学 vs 动力学 | §1 |
| p6 | 声明:本讲借鉴 UCSD CS291-E00 | §1(蓝框) |
| p7 | 连杆、关节、自由度定义 | §1 |
| p8 | 议程:刚体变换、坐标变换、线性变换 | §2 开头 |
| p9 | 记法约定(点/向量/上标/参考系) | §2.1 |
| p10 | 刚体绑定坐标系 $\mathcal{F}_b$ | §2.2 |
| p11 | 位姿问题:如何变换 $\mathcal{F}_s$ 与 $\mathcal{F}_b$ 重合 | §2.2 |
| p12 | 先旋转对齐轴,再平移对齐原点 | §2.2 |
| p13 | 形式化:$t_{s\to b}^s = o_b^s$、$R = [x_b^s, y_b^s, z_b^s]$ | §2.2 |
| p14 | 过渡页:坐标变换 | §2.3 |
| p15 | 第二观察者:刚体上的点 $p^b$ 不变 | §2.3 |
| p16 | 变换过程:$p^s = R p^b + t$ | §2.3 |
| p17 | 作用于空间任意点:$x'^s = R x^s + t$ | §2.3 |
| p18 | 线性变换的定义 | §2.3(红框铺垫) |
| p19 | $(R,t)$ 不是线性变换(反例) | §2.3 + §3 |
| p20 | 齐次坐标定义、齐次变换矩阵 | §3 |
| p21 | 一般规则:$x^1 = T_{1\to2}^1 x^2$ | §3 |
| p22 | 组合规则与换观察者(逆变换) | §3 |
| p23 | 过渡页:多连杆刚体几何 | §4 开头 |
| p24 | 连杆与关节(复习) | §4 |
| p25 | 关节限位与自由度 | §1(关节限位) |
| p26 | 两种常见关节:旋转(1 DoF)与滑动(1 DoF) | §4 |
| p27 | 其他关节:球形(3 DoF)、螺旋(1 DoF) | §4 |
| p28 | 基座连杆:第 0 号连杆,$\mathcal{F}_s$ 附着 | §4 |
| p29 | 例子:2 DoF 机械臂 | §5 |
| p30 | 基座连杆与末端执行器连杆 | §4 |
| p31 | 例子:base → link1 → link2 → end_effector | §5 |
| p32 | 例子:2 DoF 机械臂(旋转 $\theta_1$ + 滑动 $\theta_2$) | §5 |
| p33 | 绕 z 轴的旋转矩阵 $R_z(\gamma)$ | §8(铺垫) |
| p34 | 例子的 $T_{0\to1}^0$ | §5(第一步) |
| p35 | 例子的 $T_{1\to2}^1$ | §5(第二步) |
| p36 | 例子的 $T_{2\to3}^2$ | §5(第三步) |
| p37 | 运动学方程:$T_{0\to3}^0$ 连乘结果 | §5(第四步) |
| p38 | 构型参数化:关节空间 vs 笛卡尔空间 | §6.1 |
| p39 | 正向运动学定义 | §6.2 |
| p40 | 逆向运动学定义 | §6.3 |
| p41 | IK 难点:$f^{-1}$ 难、多解/无解、计算昂贵 | §6.3 |
| p42 | IK 解法分类:解析法 vs 数值法 | §6.3 |
| p43 | Pieper 准则(Pieper, 1968) | §6.3 |
| p44 | UR5:2/3/4 关节轴平行,满足 Pieper 准则 | §6.3 |
| p45 | 数值 IK:基于雅可比矩阵(附 UCSD 参考) | §6.3(数值法) |
| p46 | NVIDIA CuRobo / CuMotion:GPU 并行 IK | §6.3 + 工程说明 |
| p47 | 关节空间与笛卡尔空间的运动关系(两个问题) | §6.5 |
| p48 | 过渡页:SO(3) 和 SE(3) | §7 开头 |
| p49 | 主题:三维空间中的旋转 | §7 |
| p50 | SO(n) 定义(正交、特殊、群) | §7 |
| p51 | SE(3) 定义(6 DoF) | §7 |
| p52 | 为什么需要理解 SO(3)/SE(3):参数化 | §7(绿框) |
| p53 | 参数化:寻找 $\mathbb{R}^d$ 与 SO(3) 的映射 | §7(绿框) |
| p54 | 主题页:欧拉角 | §8 开头 |
| p55 | 欧拉角非常直观(飞行器配图) | §8 |
| p56 | 欧拉角(配图) | §8(画廊) |
| p57 | 绕主轴旋转矩阵 + $R = R_z R_y R_x$ | §8 |
| p58 | 问题 1:欧拉角不唯一(数值例子) | §8(坑 1) |
| p59 | 问题 2:万向锁(推导结果) | §8(坑 2) |
| p60 | 欧拉角总结 | §8(黄框) |
| p61 | 主题页:轴角参数化 | §9 开头 |
| p62 | 欧拉定理:任意旋转 = 绕轴 $\hat{\omega}$ 转 $\theta$ | §9 |
| p63 | 反对称矩阵 / 叉乘矩阵 $[a]$ | §9.1 |
| p64-67 | 给定 $(\hat{\omega},\theta)$ 求 $R$:罗德里格斯推导过程 | §9.3(推导) |
| p68 | 矩阵指数定义与罗德里格斯公式 | §9.3 |
| p69 | 旋转向量 / 指数坐标 $\vec{\theta} = \hat{\omega}\theta$ | §9.3 |
| p70 | 罗德里格斯公式总结($[\hat{\omega}]^3 = -[\hat{\omega}]$) | §9.3 |
| p71 | 唯一性问题与反求公式(trace 法) | §9.4 |
| p72 | 旋转距离 $\mathrm{dist}(R_1,R_2)$ | §9.5 |
| p73 | 结尾页:下集预告 Lecture 3 - Robotics II | 页脚(下一章预告) |
附C参考资源
- 课程官网:pku-epic.github.io/Intro2EAI_2025
- 本教程素材来源仓库:zhuozhiyongde/Embodied-Artificial-Intelligence-2025Spring-PKU(含全部课件、笔记、作业,部分大文件需安装 Git LFS 克隆)
- 本章课件:
Slides/Lecture02_02_24.pdf(73 页) - 本章笔记原文:
Notes/02-Robotics-I.md
延伸阅读
- Krasjet《Quaternion》:四元数入门材料,第 2 节讲三维旋转(下一章预习)
- UCSD CSE291-E00(本讲课件的来源课程)
- 数值 IK 基础:UCSD CSE169 第 8、9 讲(雅可比矩阵法)
- cuRobo 文档:curobo.org(IK 与运动规划,CUDA 加速)