第6章 · 原课件与完整中文翻译
上方为英文原页,下方为对应的完整中文翻译,标题、正文、图内文字和公式按原页顺序排列。
页号按PDF顺序。原课件的历史日期、学期、课堂安排和研究结论按原文保留;相关概念与适用条件见教程正文。符号、代码、作者姓名及便于检索的专有名称保留原文。
Lecture 06 · 66页
Lecture 06 · PDF p1
Lecture 06 · PDF p2
Lecture 06 · PDF p3
Lecture 06 · PDF p4
Lecture 06 · PDF p5
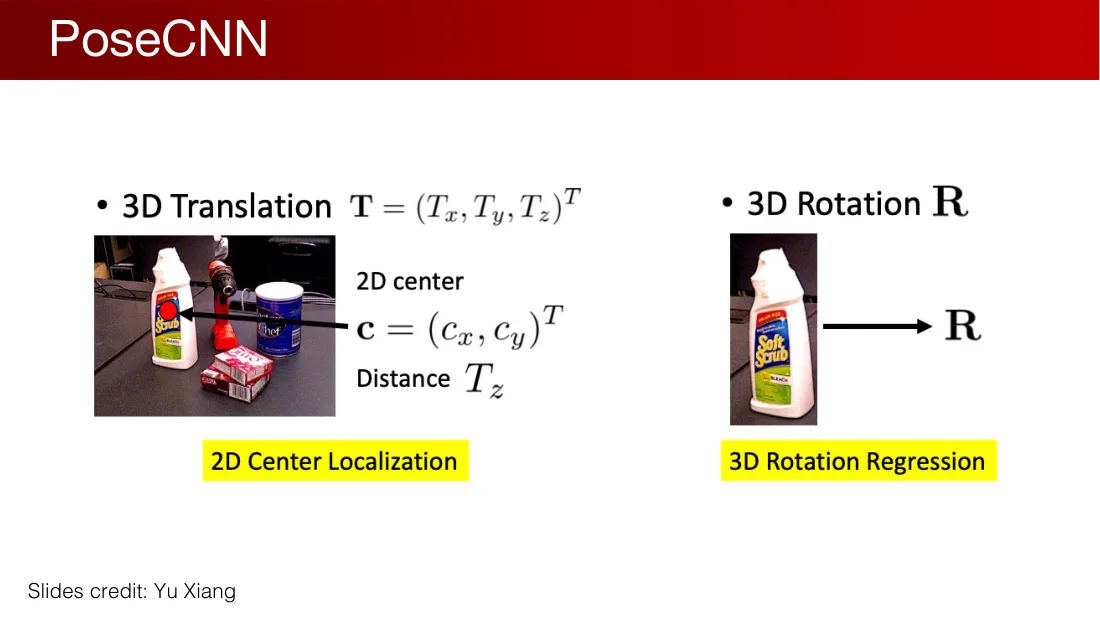
Lecture 06 · PDF p6
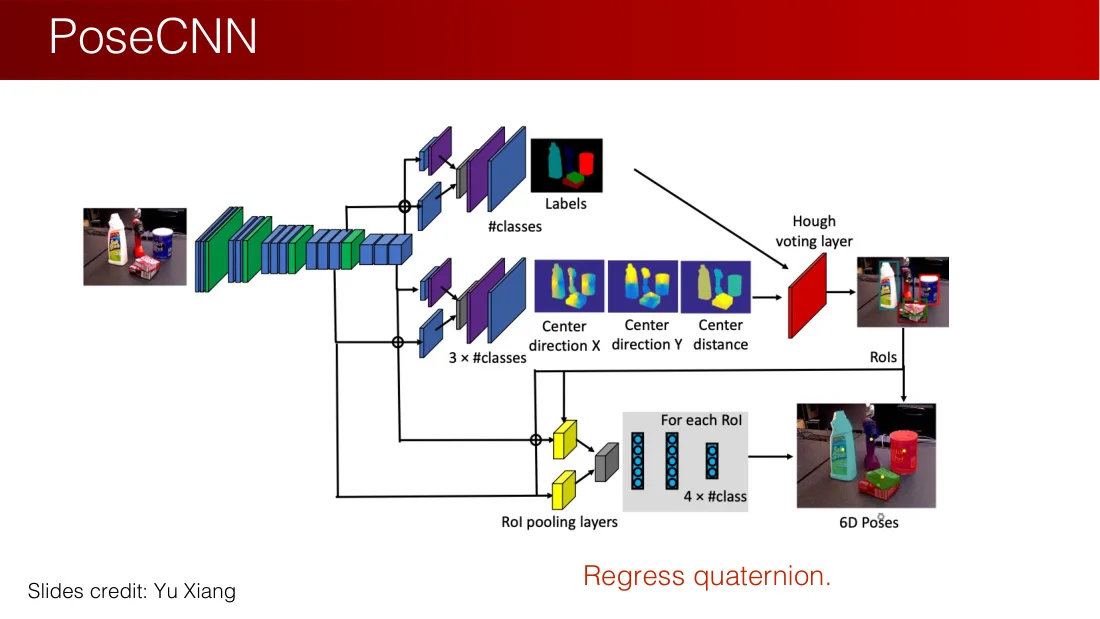
Lecture 06 · PDF p7
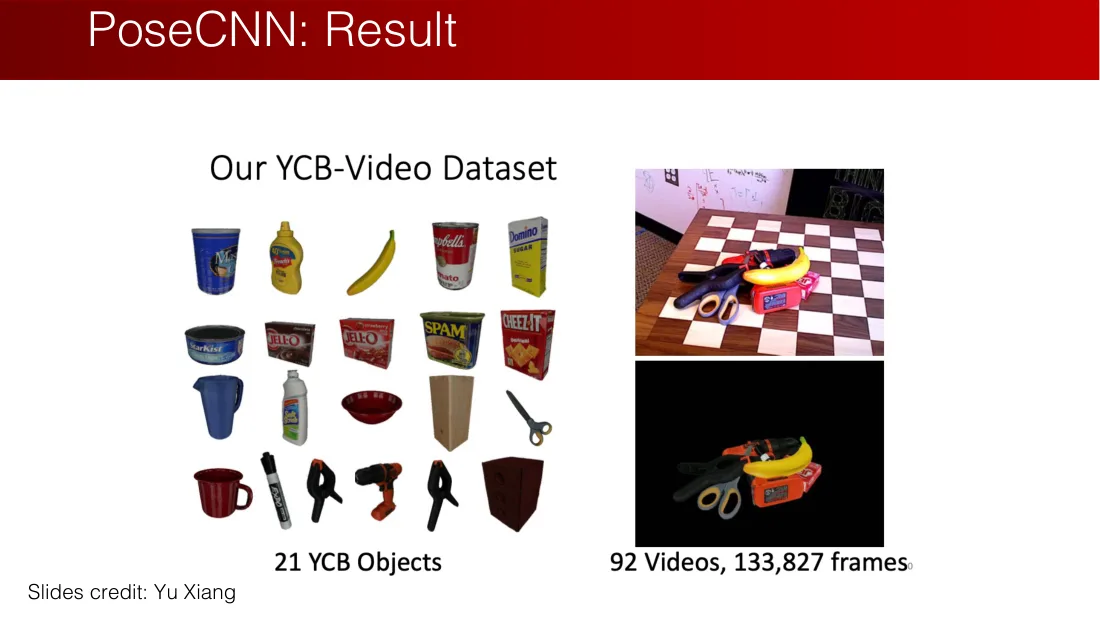
Lecture 06 · PDF p8
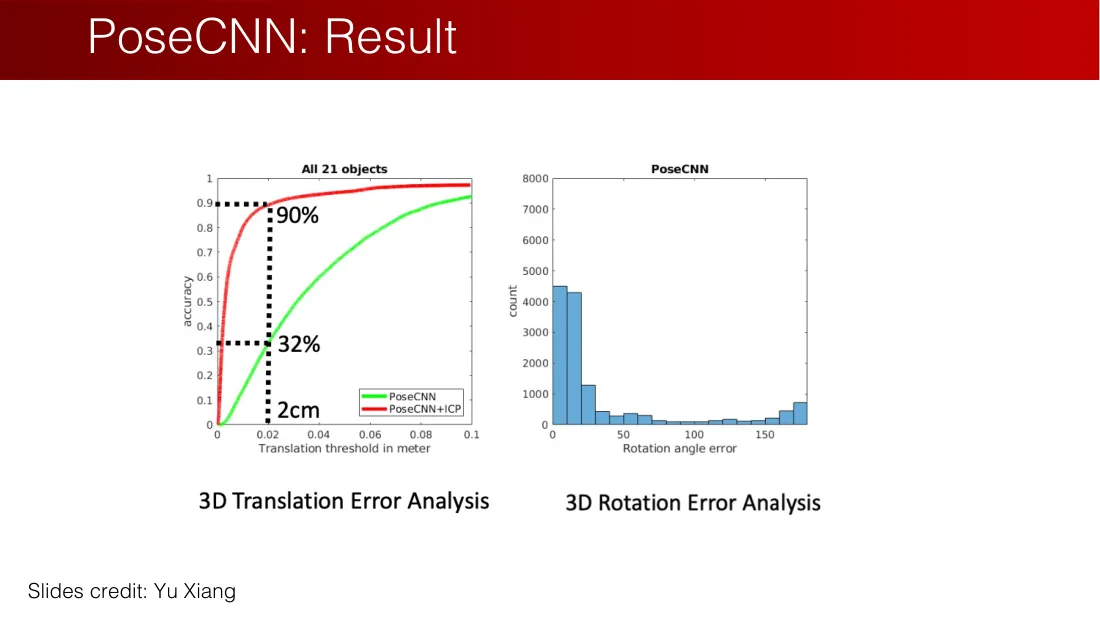
Lecture 06 · PDF p9
Lecture 06 · PDF p10
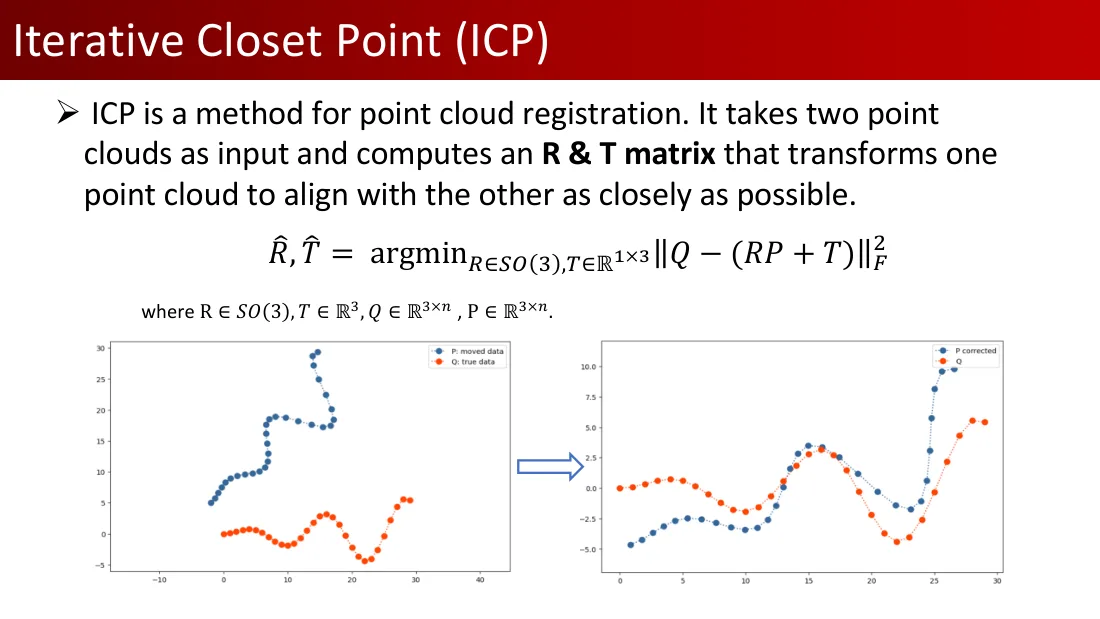
- ICP 是一种点云配准方法。它以两个点云为输入,计算 R 与 T 矩阵,将一个点云变换后尽可能与另一个点云对齐。
\[\hat R,\hat T=\operatorname*{argmin}_{\substack{R\in\mathrm{SO}(3)\\T\in\mathbb R^{1\times3}}}\|Q-(RP+T)\|_F^2\]
其中 \(R\in\mathrm{SO}(3)\),\(T\in\mathbb R^3\),\(Q\in\mathbb R^{3\times n}\),\(P\in\mathbb R^{3\times n}\)。
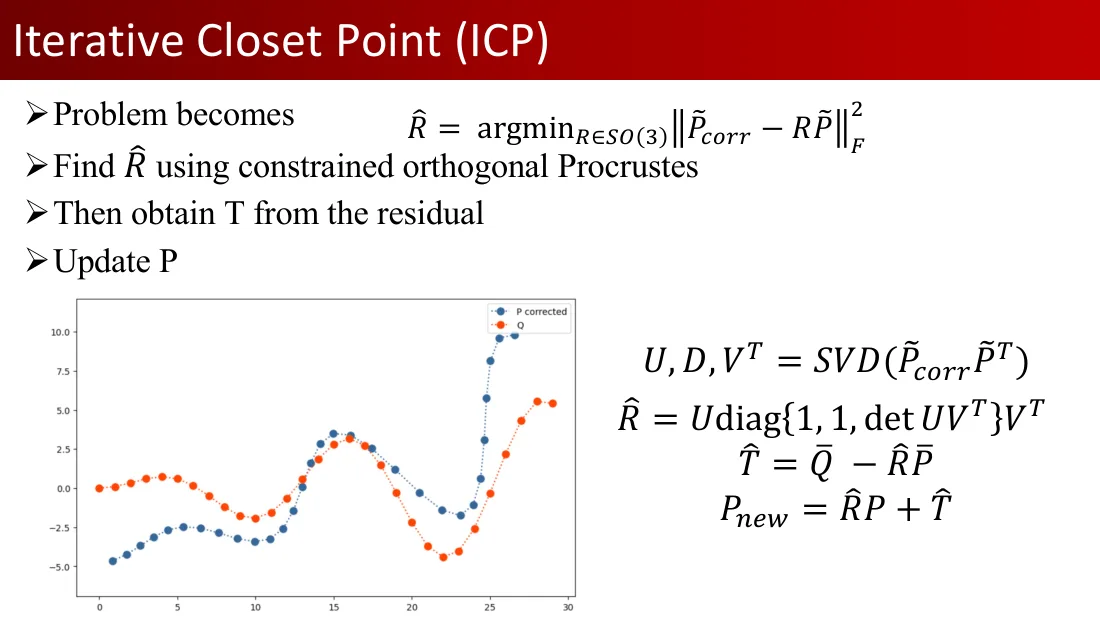
P:移动后的数据;Q:真实数据;校正后的 P;Q。
左图坐标刻度:−10、0、10、20、30、40;−5、0、5、10、15、20、25、30。右图坐标刻度:0、5、10、15、20、25、30;−5.0、−2.5、0.0、2.5、5.0、7.5、10.0。
Lecture 06 · PDF p11
Lecture 06 · PDF p12
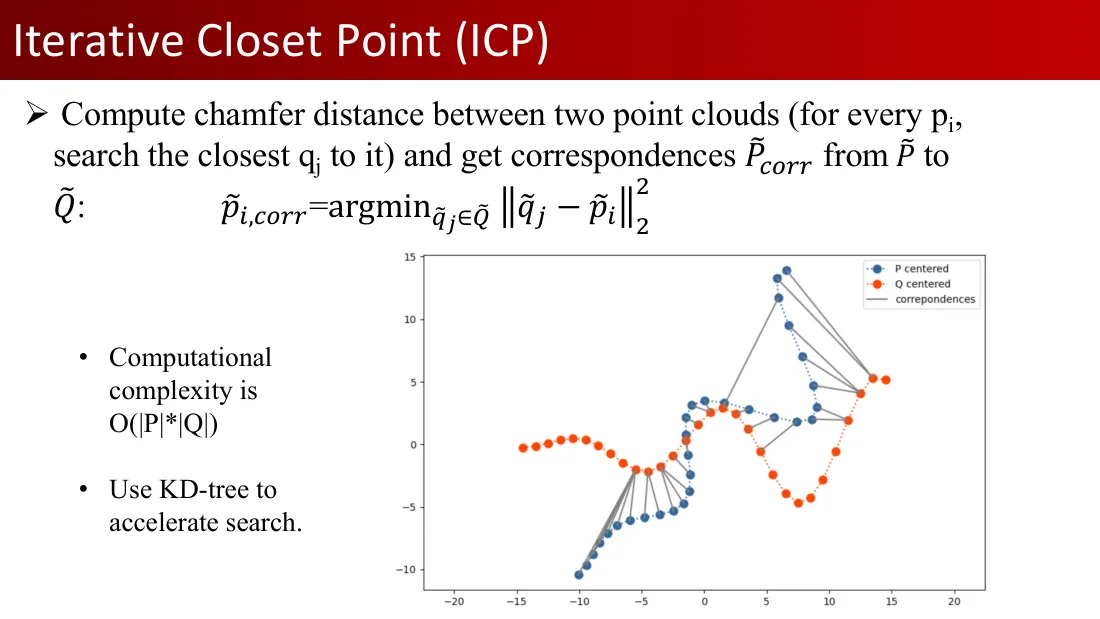
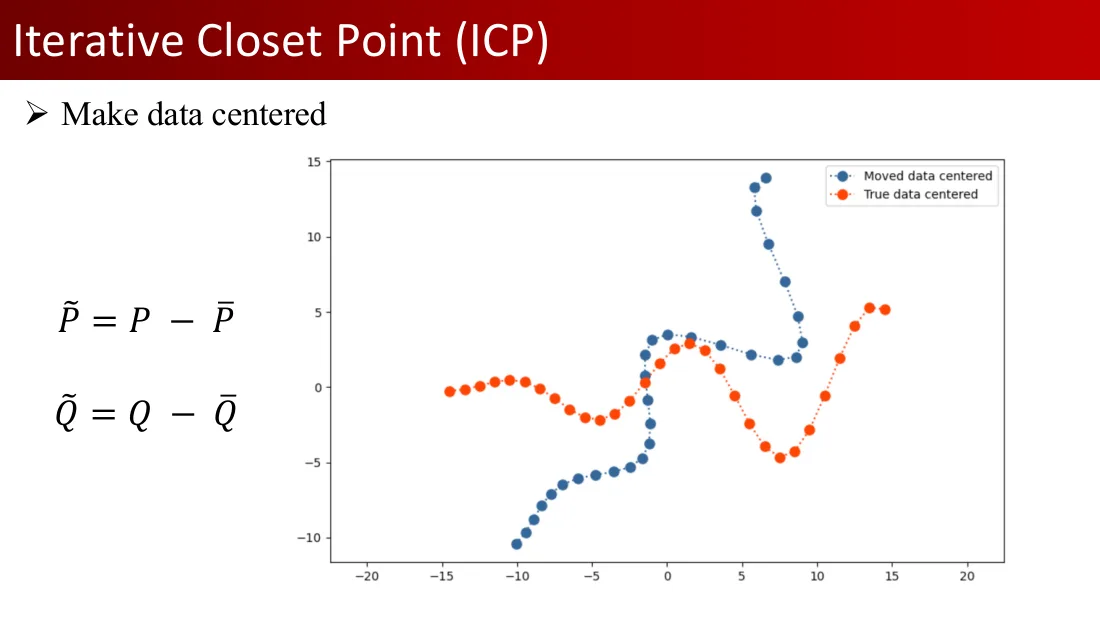
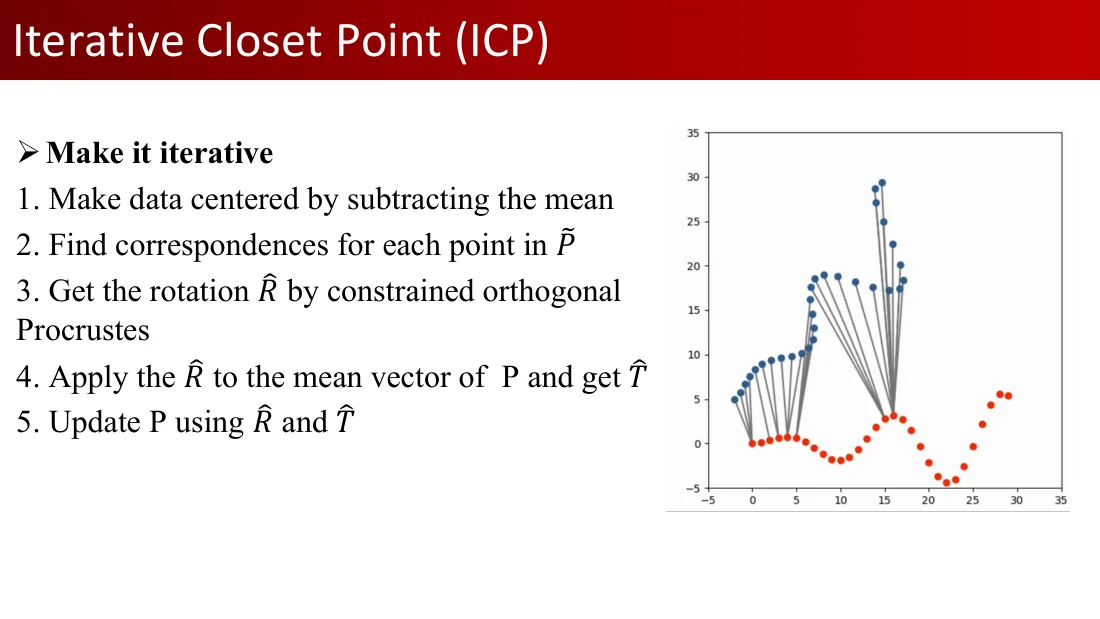
- 计算两个点云之间的 Chamfer 距离:对每个 \(p_i\),搜索离它最近的 \(q_j\),并获得从 \(\tilde P\) 到 \(\tilde Q\) 的对应点 \(\tilde P_{\mathrm{corr}}\)。
\[\tilde p_{i,\mathrm{corr}}=\operatorname*{argmin}_{\tilde q_j\in\tilde Q}\|\tilde q_j-\tilde p_i\|_2^2\]
- 计算复杂度为 \(O(|P|\times|Q|)\)。
- 使用 KD 树加速搜索。
中心化的 P;中心化的 Q;对应关系。坐标刻度:−20、−15、−10、−5、0、5、10、15、20;−10、−5、0、5、10、15。
Lecture 06 · PDF p13

- 问题变为 \(\hat R=\operatorname*{argmin}_{R\in\mathrm{SO}(3)}\|\tilde P_{\mathrm{corr}}-R\tilde P\|_F^2\)。
- 利用带约束的正交 Procrustes 求得 \(\hat R\)。
- 再由残差得到 T。
- 更新 P。
\[U,D,V^{\mathsf T}=\operatorname{SVD}(\tilde P_{\mathrm{corr}}\tilde P^{\mathsf T})\]
\[\hat R=U\operatorname{diag}(1,1,\det(UV^{\mathsf T}))V^{\mathsf T}\]
\[\hat T=\bar Q-\hat R\bar P\]
\[P_{\mathrm{new}}=\hat RP+\hat T\]
Lecture 06 · PDF p14
Lecture 06 · PDF p15
Lecture 06 · PDF p16
Lecture 06 · PDF p17
Lecture 06 · PDF p18
Lecture 06 · PDF p19
Lecture 06 · PDF p20
Lecture 06 · PDF p21
Lecture 06 · PDF p22
Lecture 06 · PDF p23
Lecture 06 · PDF p24
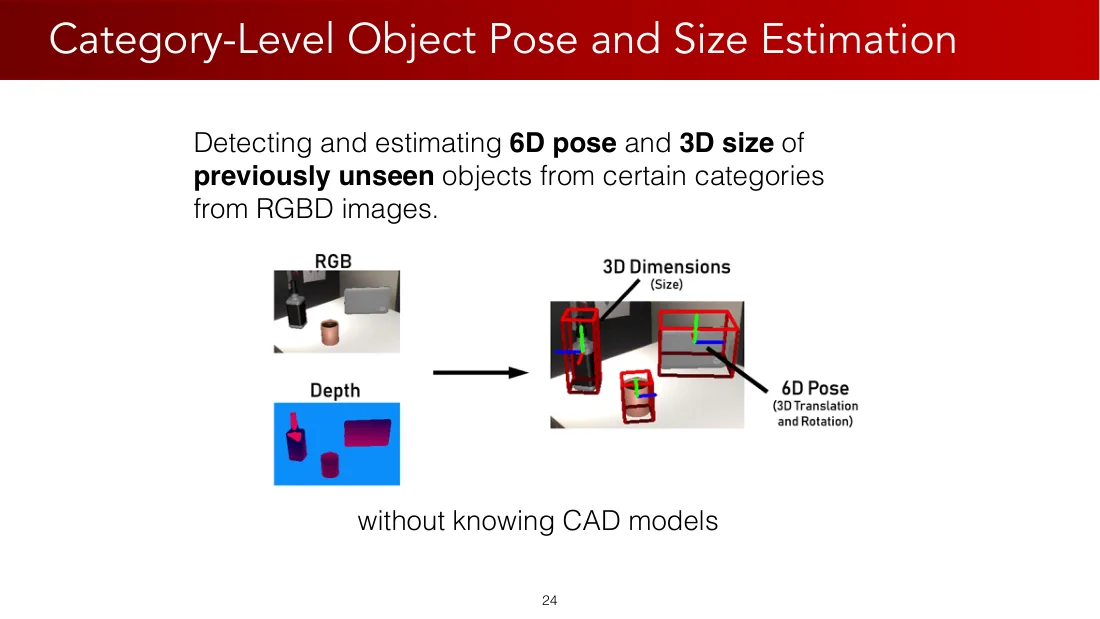
Lecture 06 · PDF p25
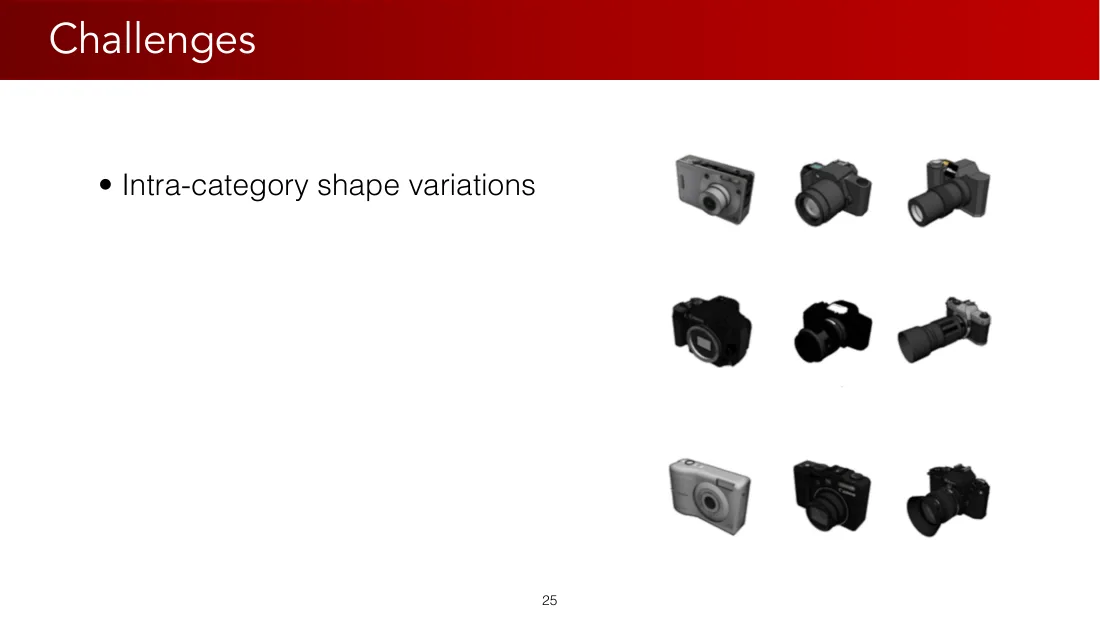
Lecture 06 · PDF p26
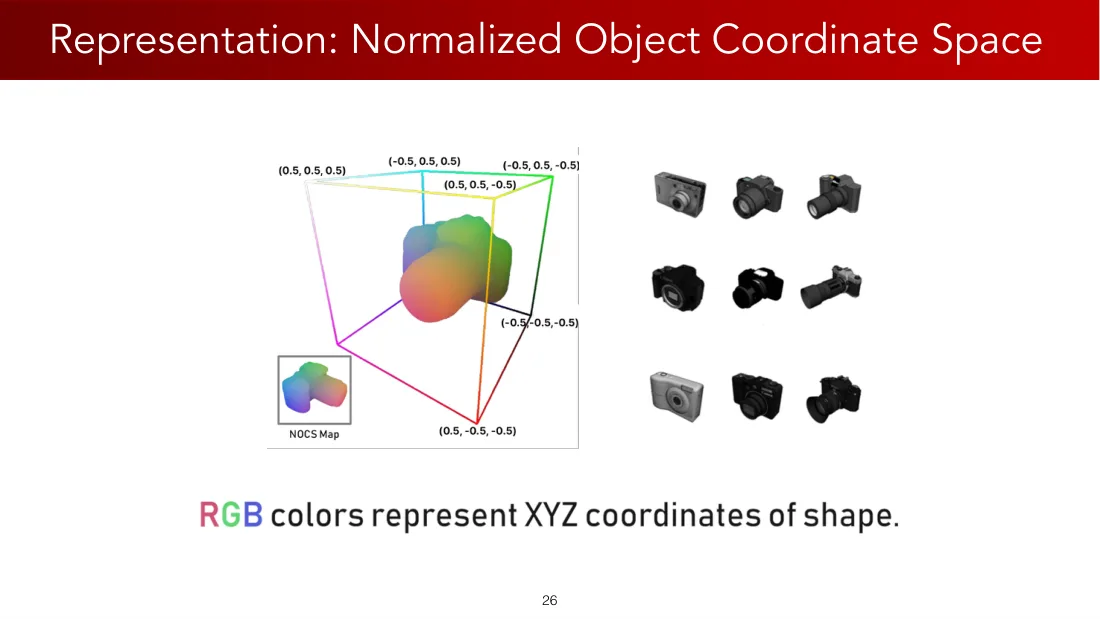
Lecture 06 · PDF p27
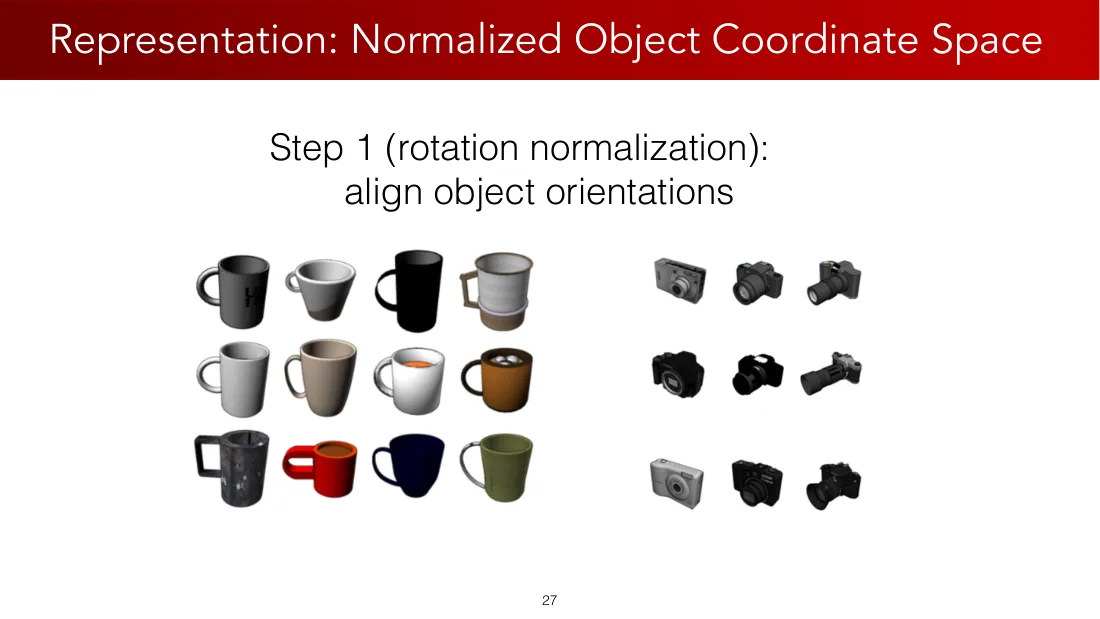
Lecture 06 · PDF p28
Lecture 06 · PDF p29
Lecture 06 · PDF p30
Lecture 06 · PDF p31
Lecture 06 · PDF p32
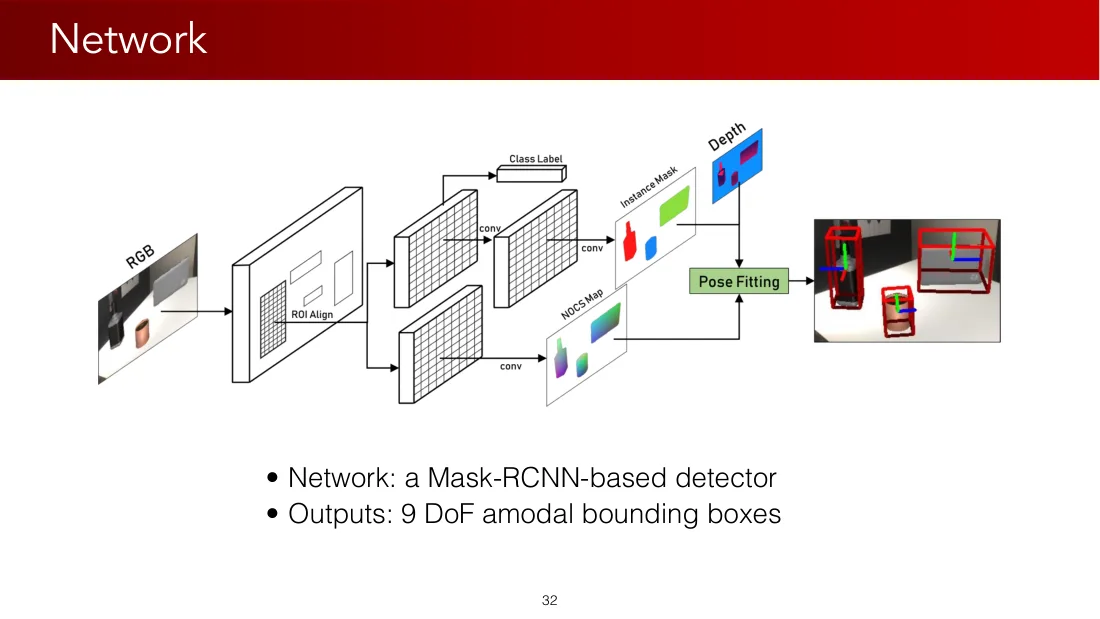
Lecture 06 · PDF p33
Lecture 06 · PDF p34
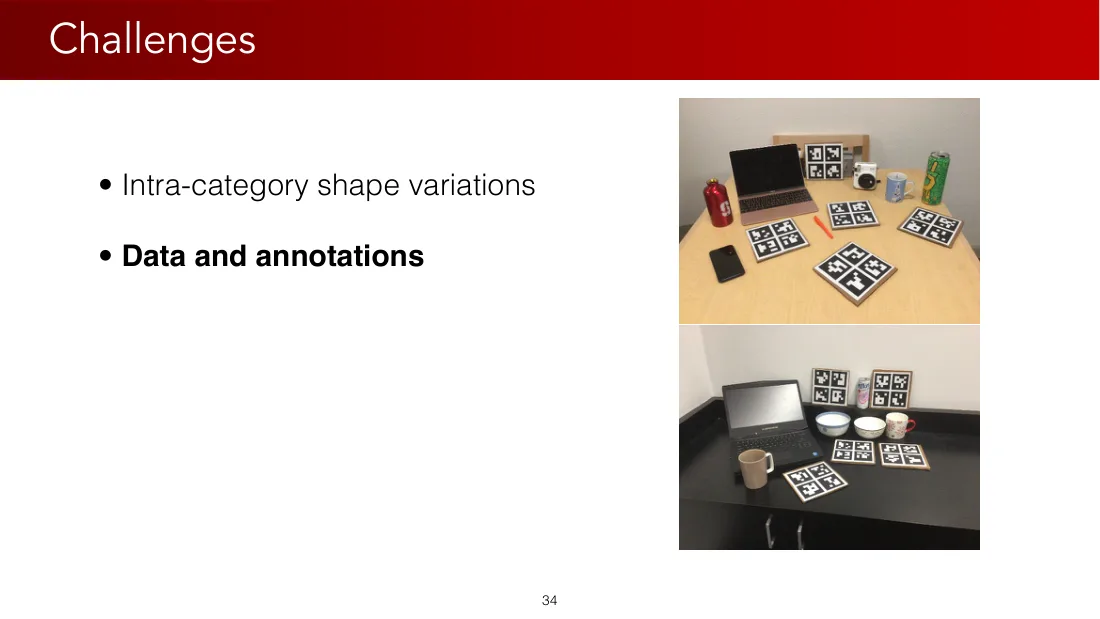
Lecture 06 · PDF p35
Lecture 06 · PDF p36
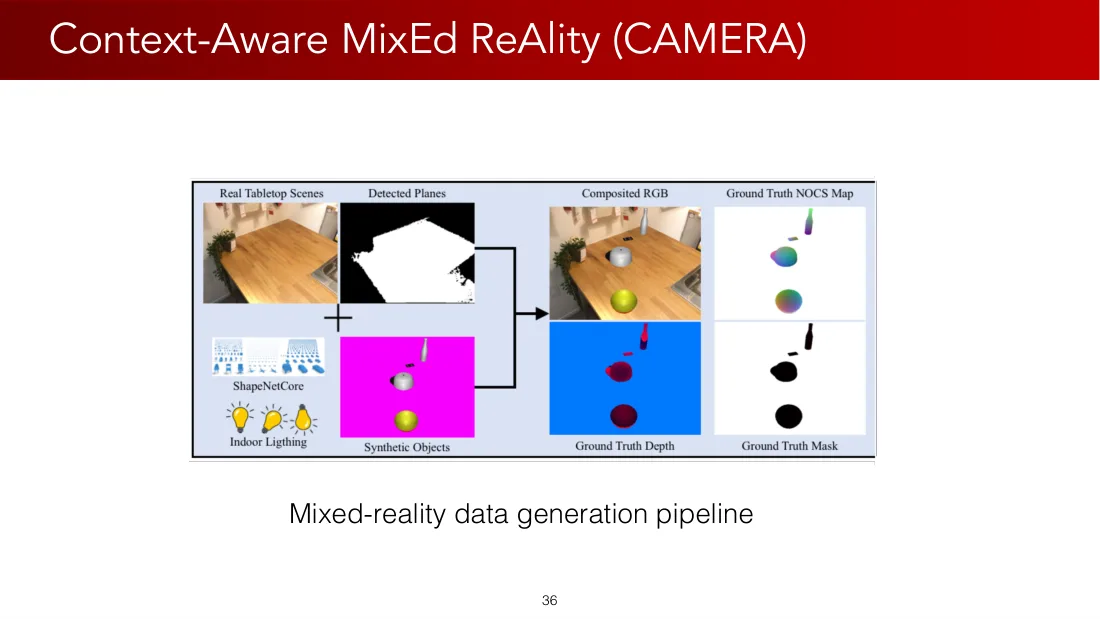
Lecture 06 · PDF p37
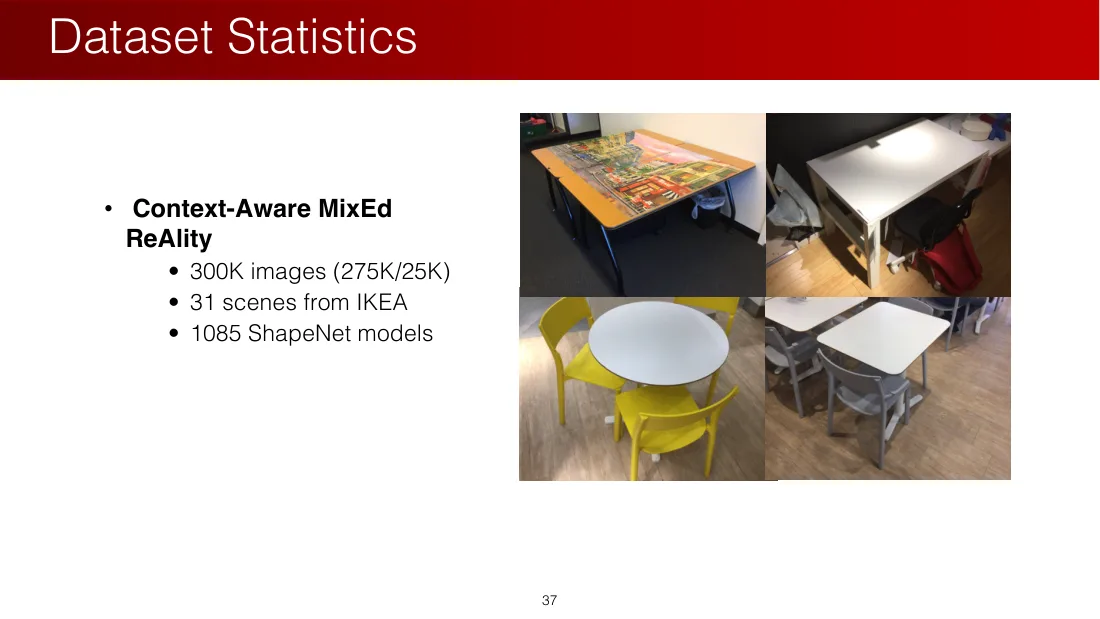
Lecture 06 · PDF p38
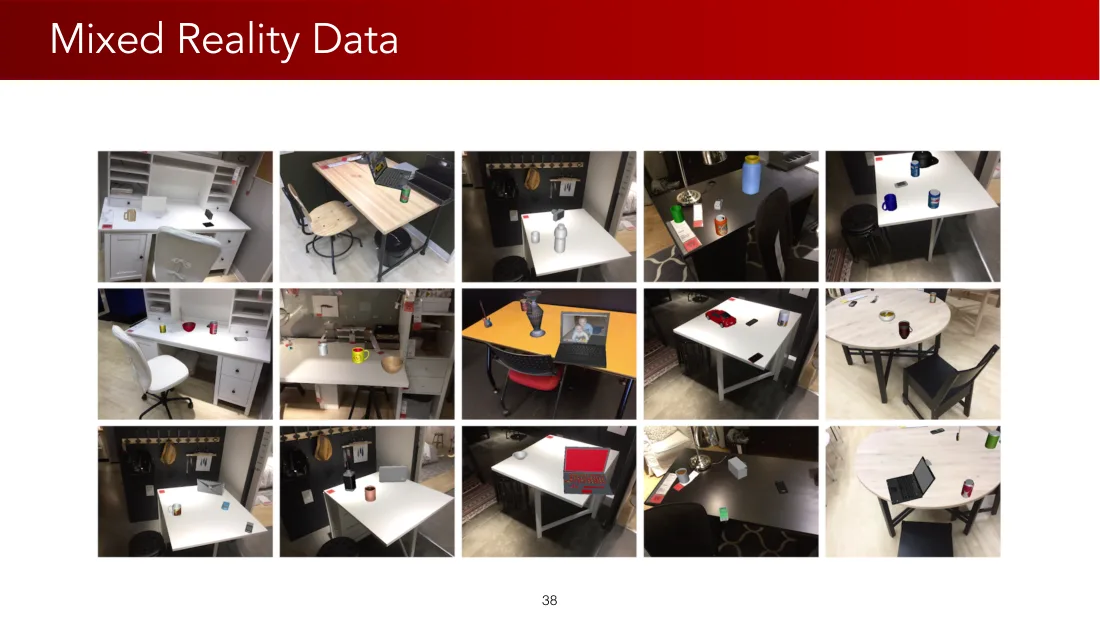
Lecture 06 · PDF p39
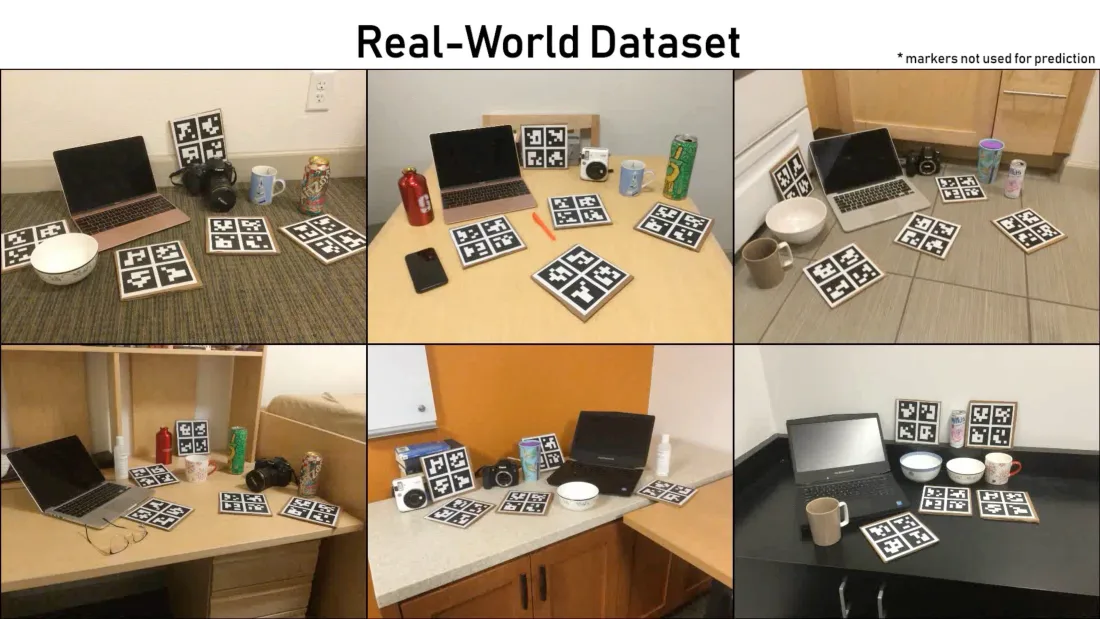
Lecture 06 · PDF p40
Lecture 06 · PDF p41
Lecture 06 · PDF p42
Lecture 06 · PDF p43
Lecture 06 · PDF p44
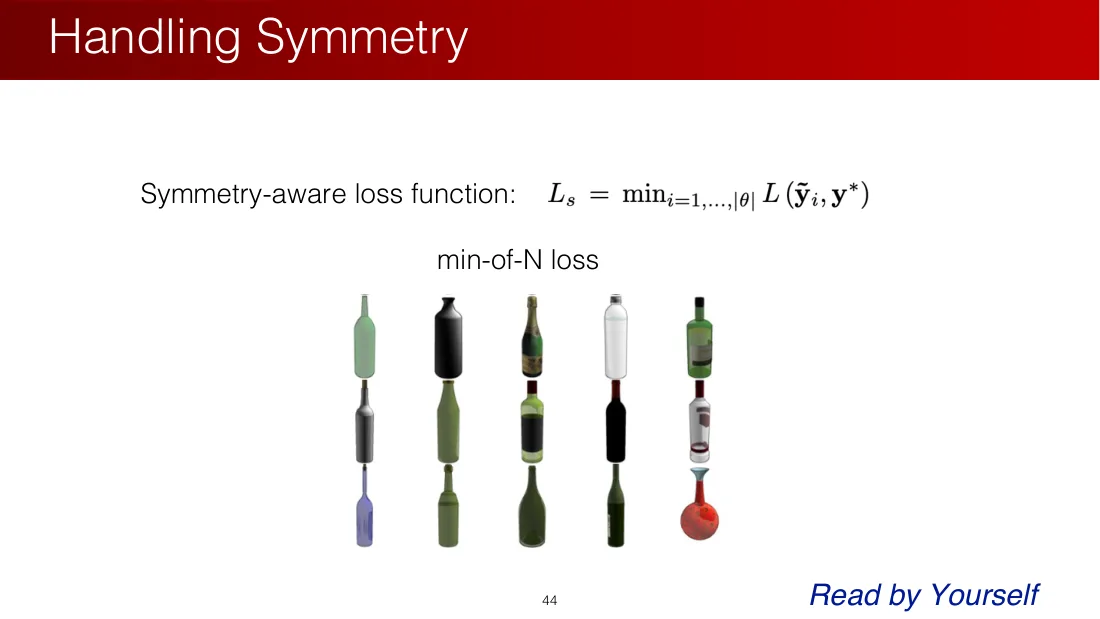
Lecture 06 · PDF p45
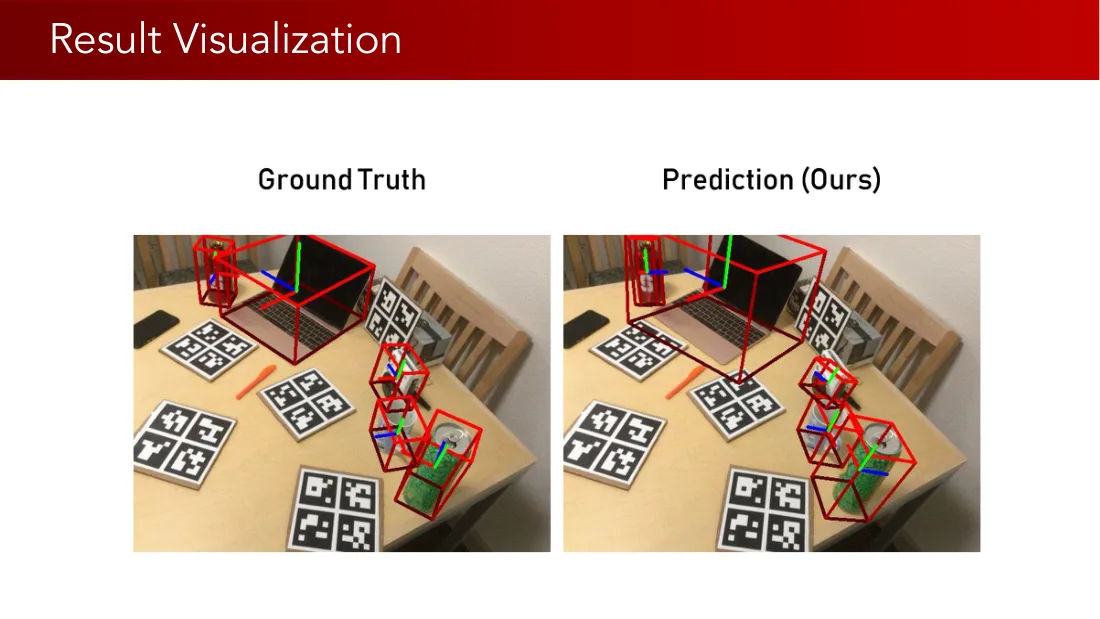
Lecture 06 · PDF p46
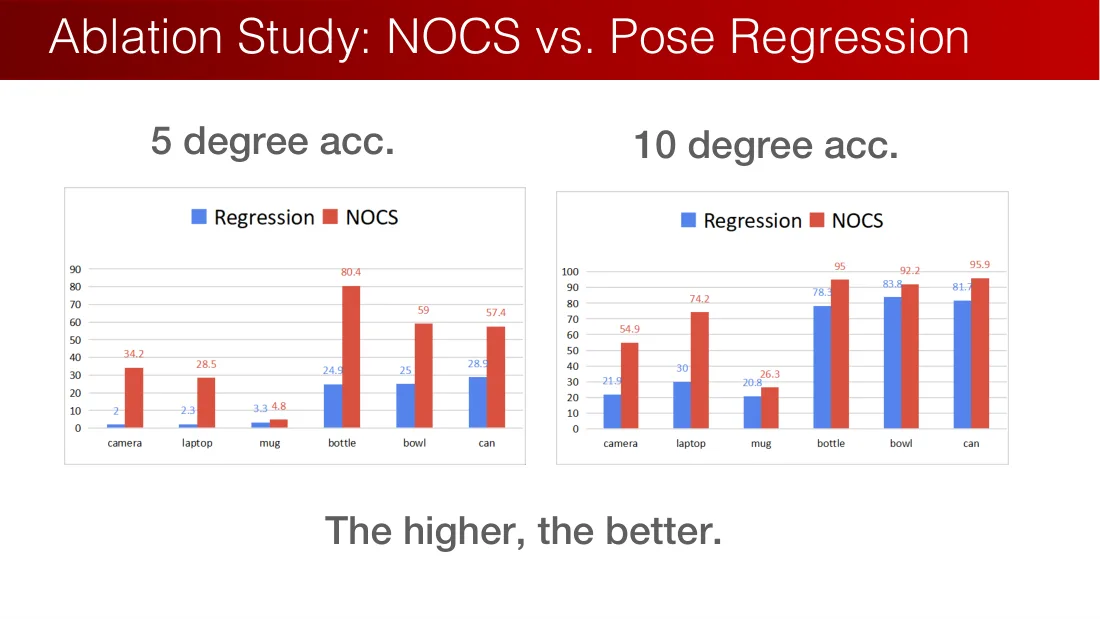
Lecture 06 · PDF p47
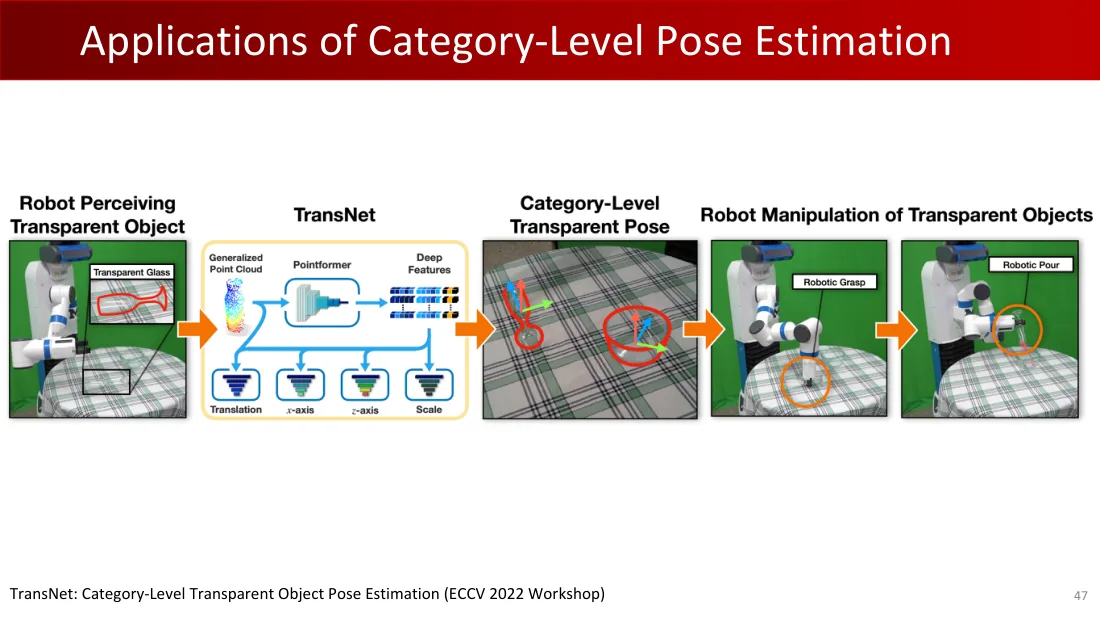
Lecture 06 · PDF p48
Lecture 06 · PDF p49
Lecture 06 · PDF p50
Lecture 06 · PDF p51
Lecture 06 · PDF p52
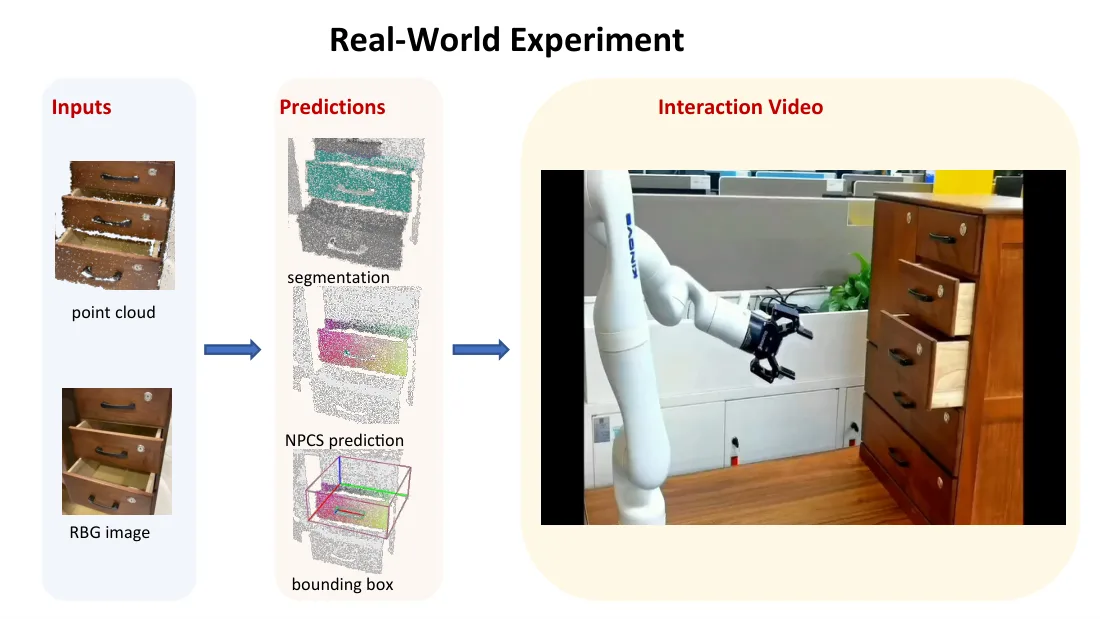
Lecture 06 · PDF p53
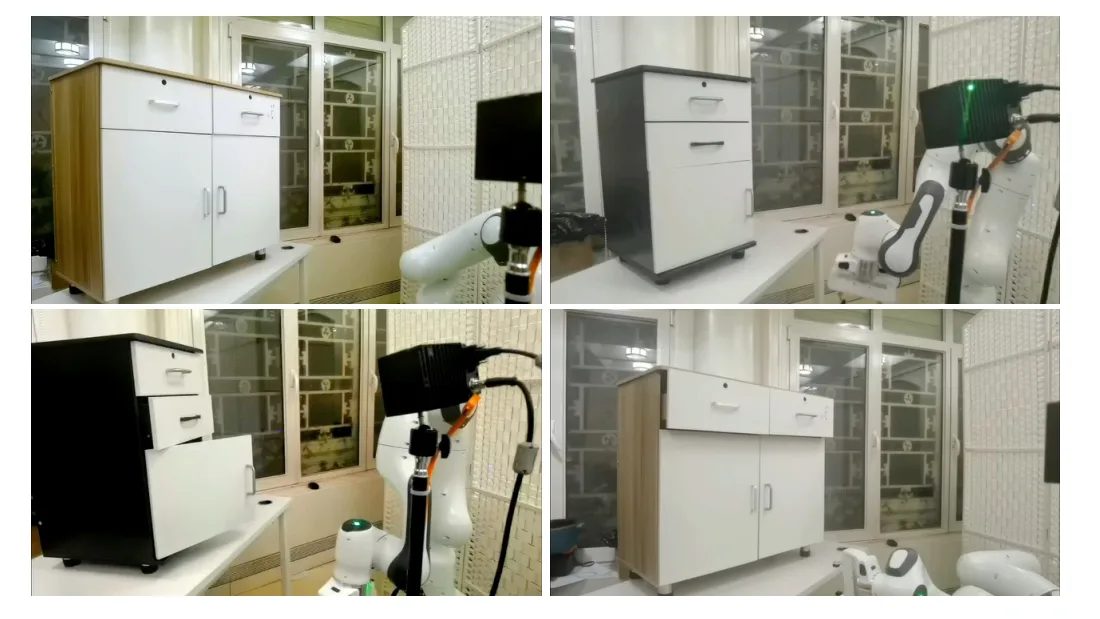
Lecture 06 · PDF p54
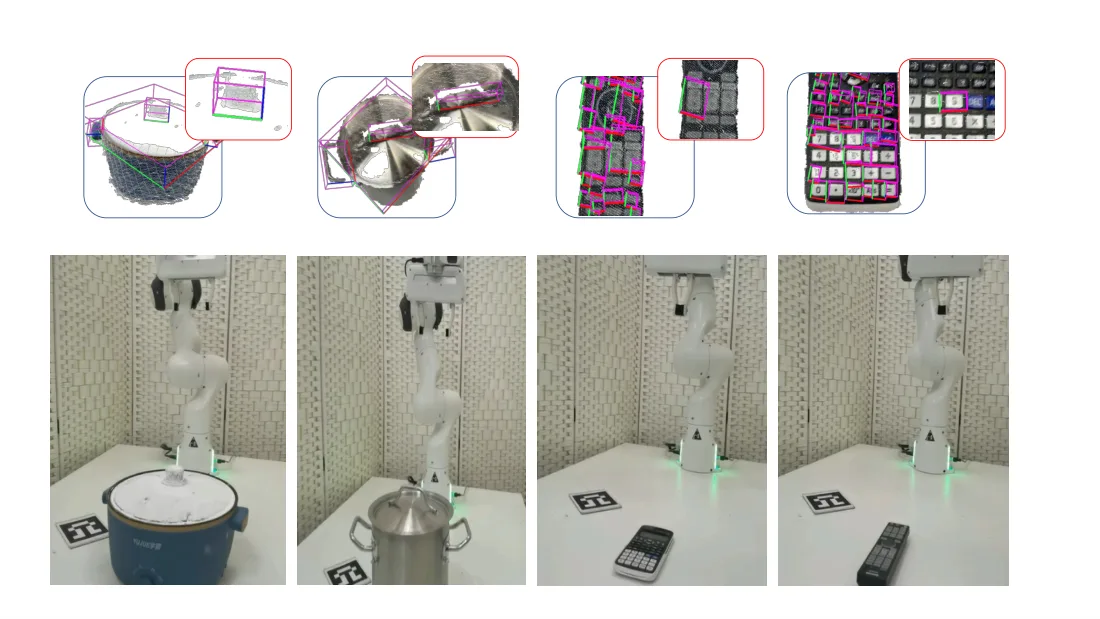
Lecture 06 · PDF p55
Lecture 06 · PDF p56
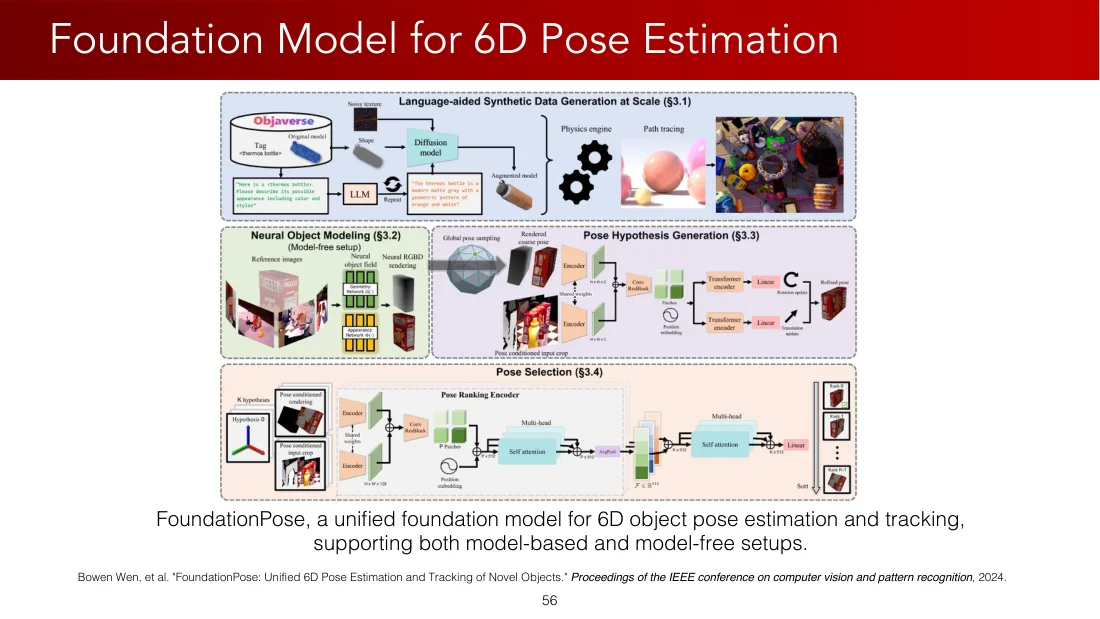
语言辅助的大规模合成数据生成(§3.1)
Objaverse;标签〈保温瓶〉;原模型;噪声纹理;形状;扩散模型;大型语言模型(LLM);重复;增强后的模型;物理引擎;路径追踪。
“这里有一个〈保温瓶〉。请描述它可能的外观,包括颜色和样式。”
“这个保温瓶是现代的哑光灰色,带有橙色和白色的几何图案。”
神经物体建模(§3.2,无模型设置)
参考图像 → 神经物体场:几何网络 \(f^g\)、外观网络 \(f^c\) → 神经 RGB-D 渲染。
位姿假设生成(§3.3)
全局位姿采样;粗位姿下的渲染;以位姿为条件的输入裁剪;编码器(共享权重);\(H\times W\times C\);卷积残差块;图像块;位置嵌入;Transformer 编码器;线性层;旋转更新;平移更新;精化位姿。
位姿选择(§3.4)
K 个假设;假设 0;以位姿为条件的渲染;以位姿为条件的输入裁剪;位姿排序编码器;编码器(共享权重);\(H\times W\times128\);卷积残差块;图像块;位置嵌入;多头自注意力;\(P\times512\);平均池化;\(F\in\mathbb R^{512}\);多头自注意力;\(K\times512\);线性层;排序;排名 0、排名 1、排名 \(K-1\)。
FoundationPose 是统一的 6D 物体位姿估计与跟踪基础模型,同时支持基于模型和无模型设置。
Bowen Wen 等,《FoundationPose:新物体的统一 6D 位姿估计与跟踪》,IEEE 计算机视觉与模式识别会议论文集,2024。
Lecture 06 · PDF p57

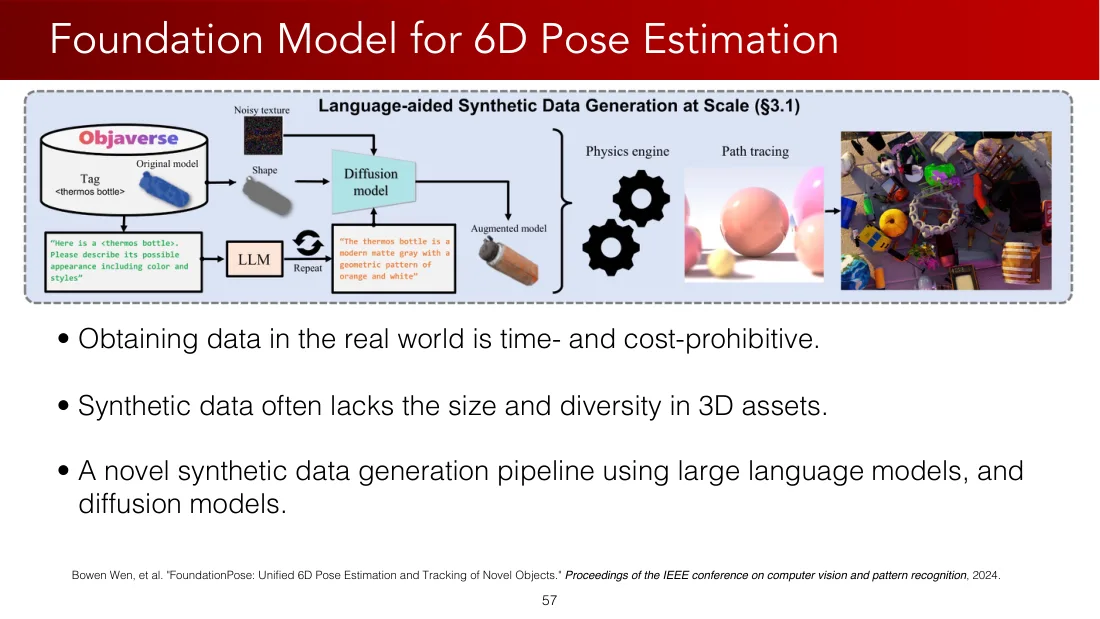
语言辅助的大规模合成数据生成(§3.1)
Objaverse;标签〈保温瓶〉;原模型;噪声纹理;形状;扩散模型;大型语言模型(LLM);重复;增强后的模型;物理引擎;路径追踪。
“这里有一个〈保温瓶〉。请描述它可能的外观,包括颜色和样式。”
“这个保温瓶是现代的哑光灰色,带有橙色和白色的几何图案。”
- 获取真实世界数据需要难以承受的时间和成本。
- 合成数据中的 3D 资产往往缺乏足够的规模和多样性。
- 一种利用大型语言模型和扩散模型的新型合成数据生成流程。
Bowen Wen 等,《FoundationPose:新物体的统一 6D 位姿估计与跟踪》,IEEE 计算机视觉与模式识别会议论文集,2024。
Lecture 06 · PDF p58

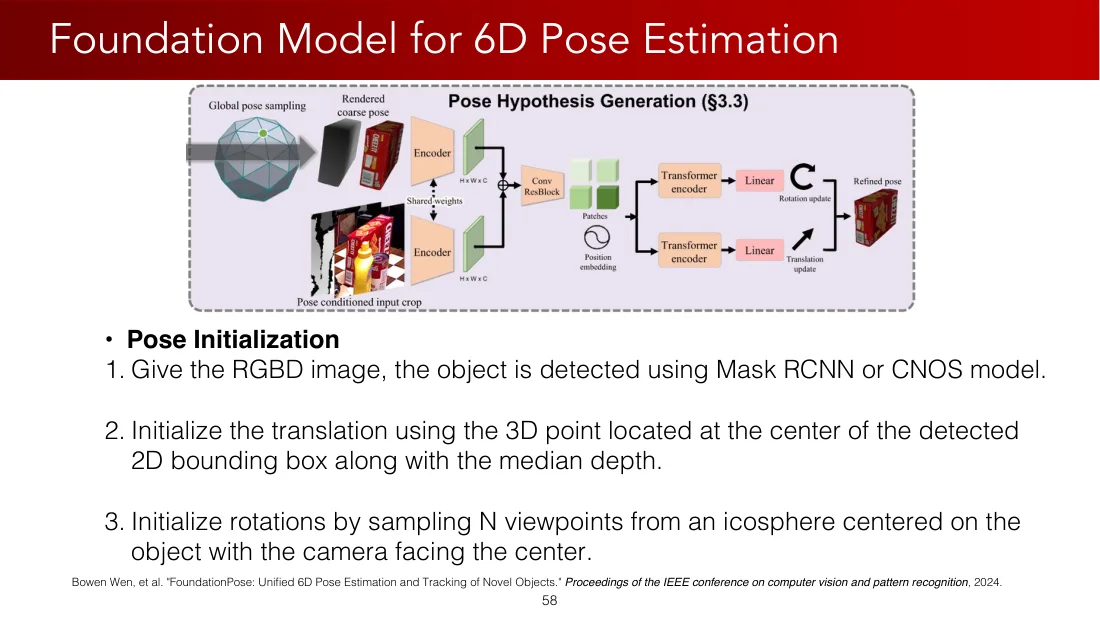
位姿假设生成(§3.3)
全局位姿采样;粗位姿下的渲染;以位姿为条件的输入裁剪;编码器(共享权重);\(H\times W\times C\);卷积残差块;图像块;位置嵌入;Transformer 编码器;线性层;旋转更新;平移更新;精化位姿。
位姿初始化
- 1. 给定 RGB-D 图像,利用 Mask R-CNN 或 CNOS 模型检测物体。
- 2. 使用检测到的二维包围盒中心位置对应的三维点和深度中位数,初始化平移。
- 3. 从以物体为中心的二十面体细分球面上采样 N 个视点,使相机面向中心,以此初始化旋转。
Bowen Wen 等,《FoundationPose:新物体的统一 6D 位姿估计与跟踪》,IEEE 计算机视觉与模式识别会议论文集,2024。
Lecture 06 · PDF p59

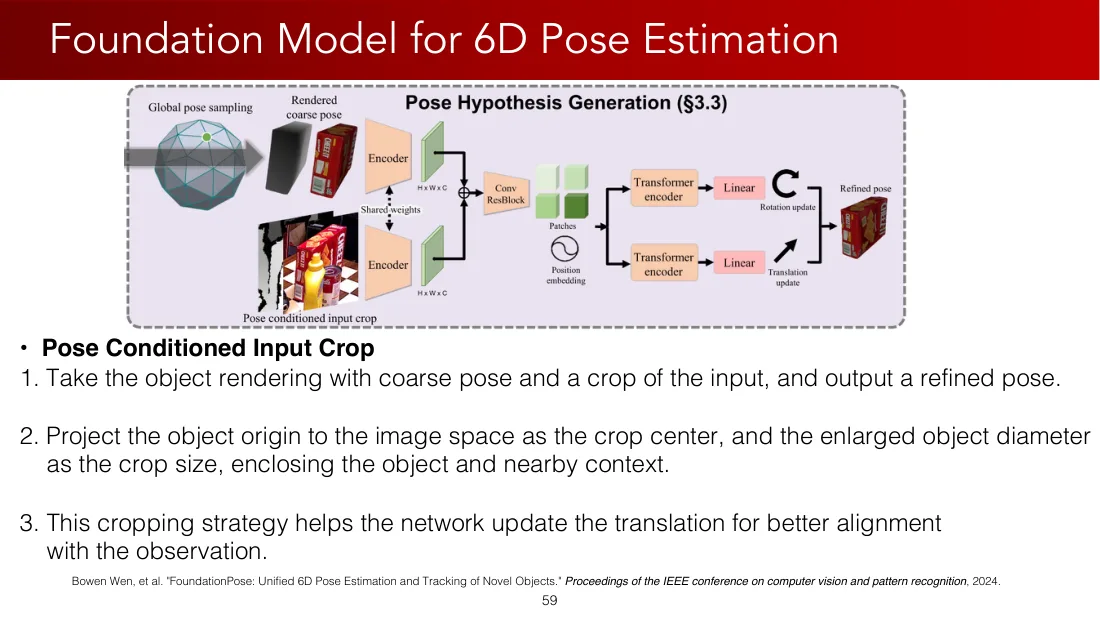
位姿假设生成(§3.3)
全局位姿采样;粗位姿下的渲染;以位姿为条件的输入裁剪;编码器(共享权重);\(H\times W\times C\);卷积残差块;图像块;位置嵌入;Transformer 编码器;线性层;旋转更新;平移更新;精化位姿。
以位姿为条件的输入裁剪
- 1. 输入粗位姿下的物体渲染和输入图像的裁剪区域,输出精化后的位姿。
- 2. 将物体原点投影到图像空间作为裁剪中心,以放大后的物体直径作为裁剪尺寸,使物体及附近上下文包含在内。
- 3. 这一裁剪策略帮助网络更新平移,以便更好地与观测对齐。
Bowen Wen 等,《FoundationPose:新物体的统一 6D 位姿估计与跟踪》,IEEE 计算机视觉与模式识别会议论文集,2024。
Lecture 06 · PDF p60
Lecture 06 · PDF p61
Lecture 06 · PDF p62
Lecture 06 · PDF p63
Lecture 06 · PDF p64
Lecture 06 · PDF p65
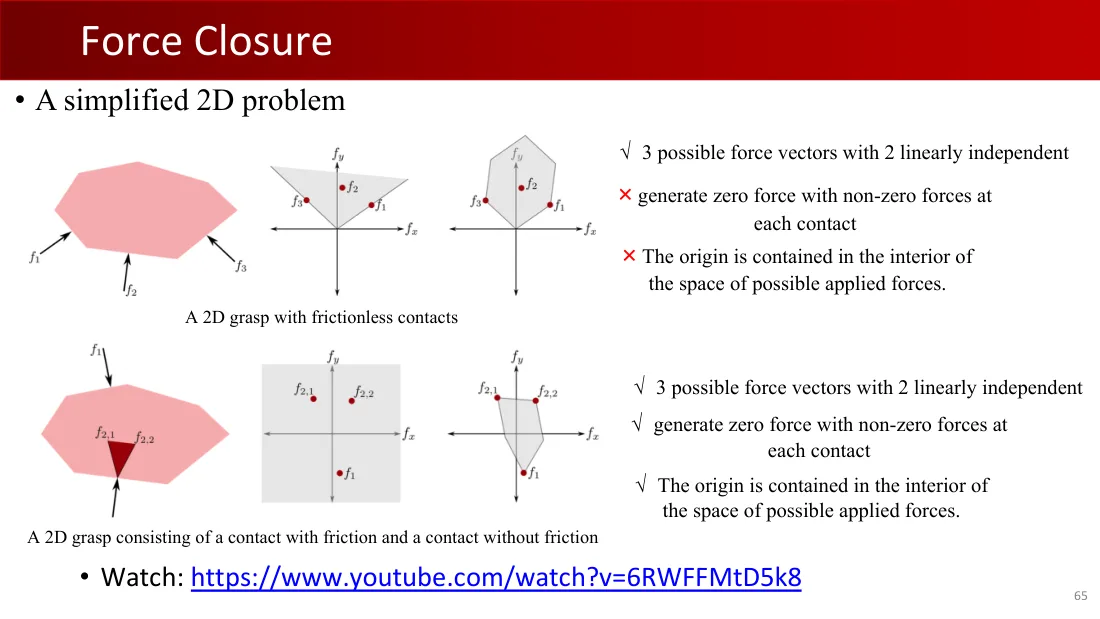
- 一个简化的二维问题。
具有无摩擦接触的二维抓取
\(f_1\)、\(f_2\)、\(f_3\);\(f_x\)、\(f_y\)。
- √ 3 个可能的力向量,其中 2 个线性无关。
- × 在每个接触点均施加非零力时,可以产生合力为零的结果。
- × 原点位于可能施加的力所构成的空间内部。
由一个有摩擦接触与一个无摩擦接触组成的二维抓取
\(f_1\)、\(f_{2,1}\)、\(f_{2,2}\);\(f_x\)、\(f_y\)。
- √ 3 个可能的力向量,其中 2 个线性无关。
- √ 在每个接触点均施加非零力时,可以产生合力为零的结果。
- √ 原点位于可能施加的力所构成的空间内部。
观看:https://www.youtube.com/watch?v=6RWFFMtD5k8
Lecture 06 · PDF p66