原始课件 · 逐页中英对照

第3章 · 原课件与完整中文翻译

上方为英文原页,下方为对应的完整中文翻译,标题、正文、图内文字和公式按原页顺序排列。

← 回到第3章正文 · 全部课件

页号按PDF顺序。原课件的历史日期、学期、课堂安排和研究结论按原文保留;相关概念与适用条件见教程正文。符号、代码、作者姓名及便于检索的专有名称保留原文。

Lecture 03 · 44页

打开完整原PDF

p1p2p3p4p5p6p7p8p9p10p11p12p13p14p15p16p17p18p19p20p21p22p23p24p25p26p27p28p29p30p31p32p33p34p35p36p37p38p39p40p41p42p43p44

Lecture 03 · PDF p1

Lecture 3 英文原课件第1页
英文原页 · 点击在PDF中查看或放大
具身智能导论

第3讲:机器人学 II

王鹤教授

北京大学(1898年)

具身感知与交互实验室(EPIC)

2025年秋季

Lecture 03 · PDF p2

Lecture 3 英文原课件第2页
英文原页 · 点击在PDF中查看或放大
SO(3)

Lecture 03 · PDF p3

Lecture 3 英文原课件第3页
英文原页 · 点击在PDF中查看或放大
旋转矩阵

Lecture 03 · PDF p4

Lecture 3 英文原课件第4页
英文原页 · 点击在PDF中查看或放大
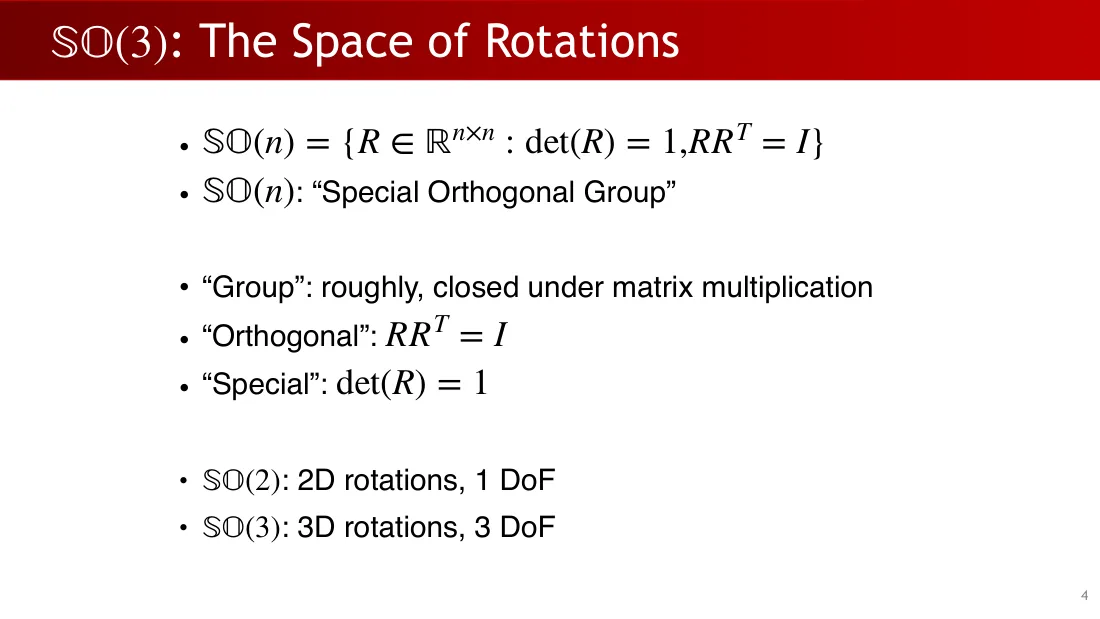
SO(3):旋转的空间
  • \[\mathrm{SO}(n) = \{R \in \mathbb{R}^{n\times n} : \operatorname{det}(R) = 1\text{,}RR^{T} = I\}\]
  • \(\mathrm{SO}(n)\):“特殊正交群”。
  • “群”:粗略地说,对矩阵乘法封闭。
  • “正交”:\(RR^{T} = I\)。
  • “特殊”:\(\operatorname{det}(R) = 1\)。
  • \(\mathrm{SO}(2)\):二维旋转,1个自由度。
  • \(\mathrm{SO}(3)\):三维旋转,3个自由度。

Lecture 03 · PDF p5

Lecture 3 英文原课件第5页
英文原页 · 点击在PDF中查看或放大
用旋转矩阵表示旋转的问题

1. 效率:旋转有3个自由度,但旋转矩阵需要9个数值。

2. 数值稳定性:保持正交性。

Lecture 03 · PDF p6

Lecture 3 英文原课件第6页
英文原页 · 点击在PDF中查看或放大
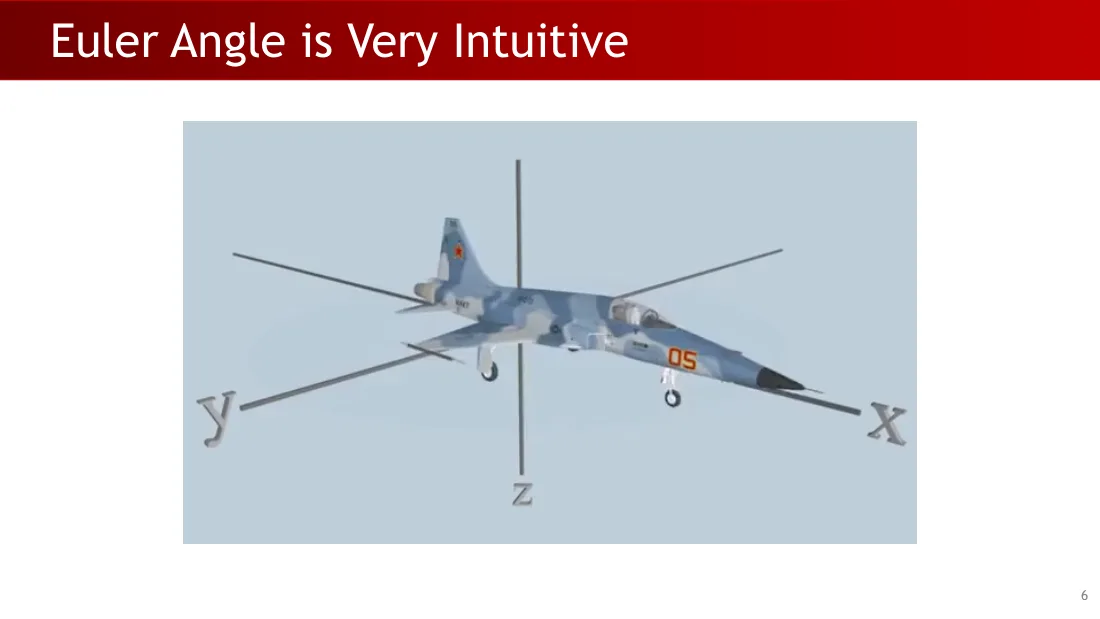
欧拉角非常直观

坐标轴:x、y、z。

Lecture 03 · PDF p7

Lecture 3 英文原课件第7页
英文原页 · 点击在PDF中查看或放大
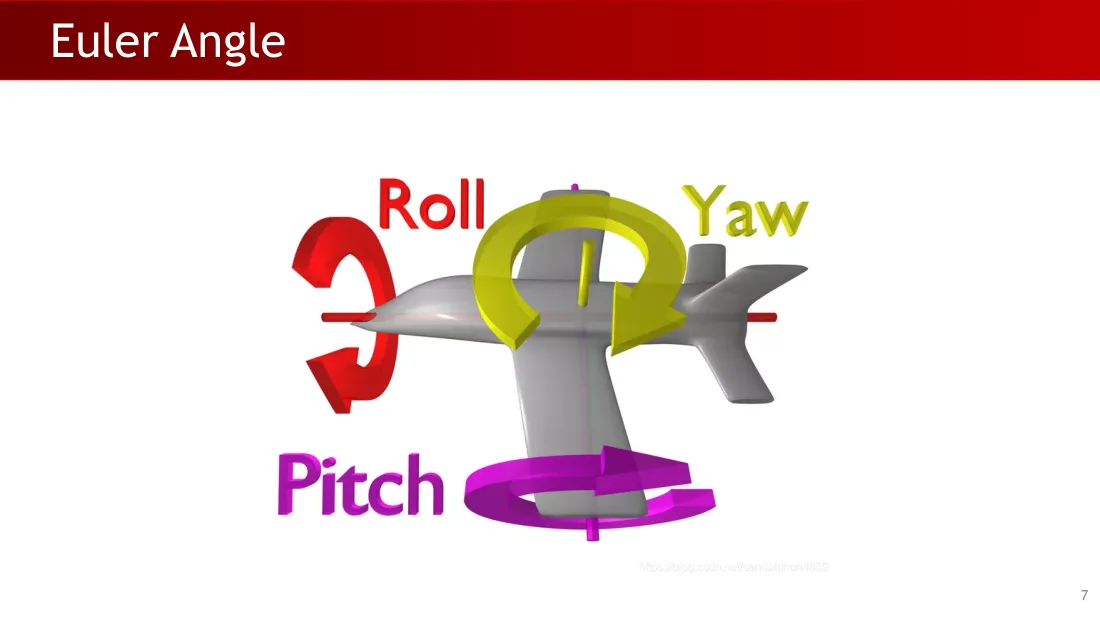
欧拉角

横滚(Roll);偏航(Yaw);俯仰(Pitch)。

https://blog.csdn.net/sandalphon4869

Lecture 03 · PDF p8

Lecture 3 英文原课件第8页
英文原页 · 点击在PDF中查看或放大
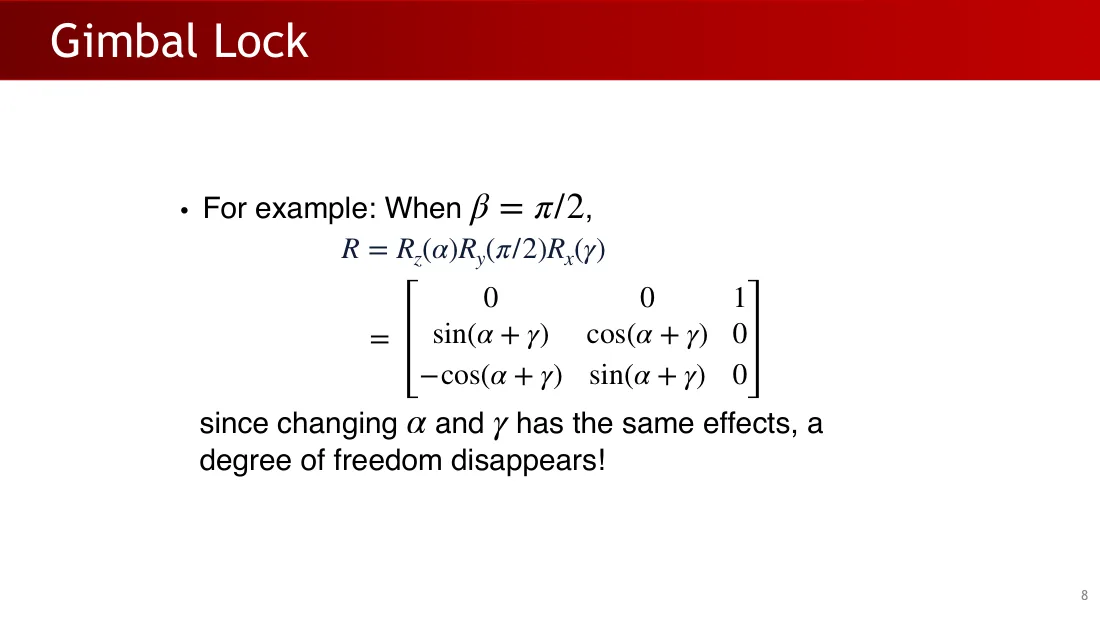
万向节锁
  • 例如,当 \(\beta = \frac{\pi}{2}\) 时,

\[R = R_z(\alpha )R_y(\frac{\pi}{2})R_x(\gamma )\]

\[= \begin{bmatrix}0 & 0 & 1 \\ \sin(\alpha +\gamma ) & \cos(\alpha +\gamma ) & 0 \\ -\cos(\alpha +\gamma ) & \sin(\alpha +\gamma ) & 0\end{bmatrix}\]

因为改变 \(\alpha\) 和 \(\gamma\) 会产生相同的效果,所以一个自由度消失了!

Lecture 03 · PDF p9

Lecture 3 英文原课件第9页
英文原页 · 点击在PDF中查看或放大
旋转的轴角参数化

Lecture 03 · PDF p10

Lecture 3 英文原课件第10页
英文原页 · 点击在PDF中查看或放大
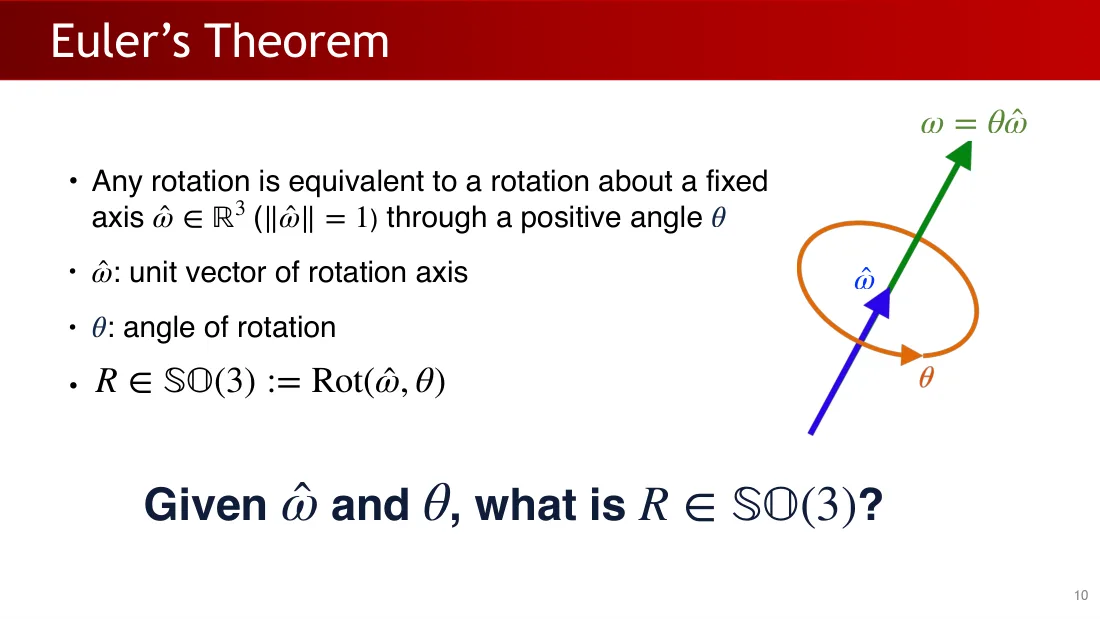
欧拉定理
  • 任意旋转都等价于绕一条固定轴 \(\hat{\omega } \in \mathbb{R}^{3}\)(\(\lVert \hat{\omega }\rVert = 1\))转过正角度 \(\theta\)。
  • \(\hat{\omega }\):旋转轴的单位向量。
  • \(\theta\):旋转角度。
  • \[R \in \mathrm{SO}(3) := \operatorname{Rot}(\hat{\omega }, \theta )\]

图中:\(\omega = \theta \hat{\omega }\)。

给定 \(\hat{\omega }\) 和 \(\theta\text{,}R \in \mathrm{SO}(3)\) 是什么?

Lecture 03 · PDF p11

Lecture 3 英文原课件第11页
英文原页 · 点击在PDF中查看或放大
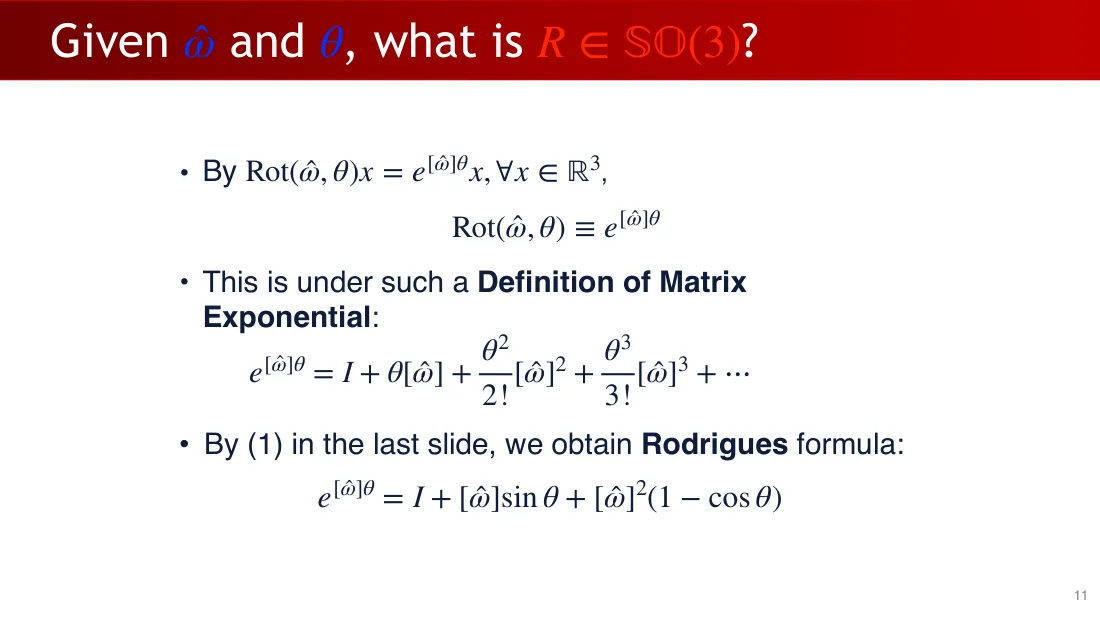
给定 ω̂ 和 θ,R ∈ SO(3) 是什么?
  • 由 \(\operatorname{Rot}(\hat{\omega }, \theta )x = \exp(\theta [\hat{\omega }]) x\),对所有 \(x \in \mathbb{R}^{3}\),得 \(\operatorname{Rot}(\hat{\omega }, \theta ) \equiv \exp(\theta [\hat{\omega }])\)。
  • 这里采用如下矩阵指数定义:

\[\exp(\theta [\hat{\omega }]) = I + \theta [\hat{\omega }] + (\frac{\theta ^{2}}{2!})[\hat{\omega }]^{2} + (\frac{\theta ^{3}}{3!})[\hat{\omega }]^{3} + \cdots\]

  • 根据上一张幻灯片的式(1),得到 Rodrigues 公式:

\[\exp(\theta [\hat{\omega }]) = I + [\hat{\omega }]\sin \theta + [\hat{\omega }]^{2}(1 - \cos \theta )\]

Lecture 03 · PDF p12

Lecture 3 英文原课件第12页
英文原页 · 点击在PDF中查看或放大
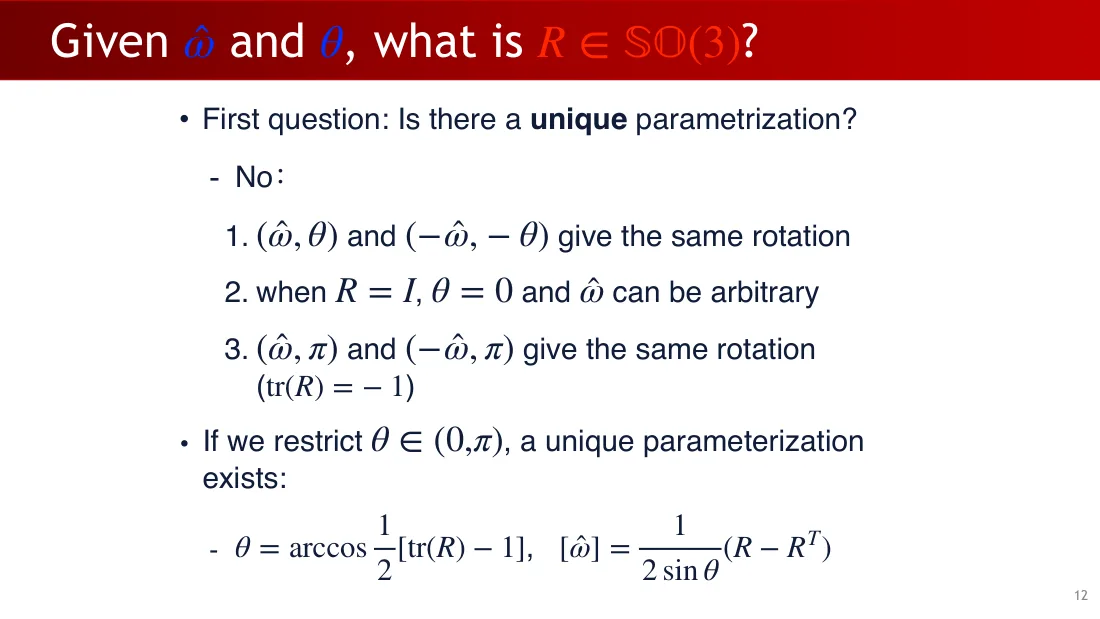
给定 ω̂ 和 θ,R ∈ SO(3) 是什么?
  • 第一个问题:存在唯一的参数化吗?
    • 不存在:

1. \((\hat{\omega }, \theta )\) 与 \((-\hat{\omega }, -\theta )\) 给出相同的旋转。

2. 当 \(R = I\) 时,\(\theta = 0\text{,}\hat{\omega }\) 可以任取。

3. \((\hat{\omega }, \pi )\) 与 \((-\hat{\omega }, \pi )\) 给出相同的旋转(\(\operatorname{tr}(R) = -1\))。

  • 如果限定 \(\theta \in (0, \pi )\),则存在唯一的参数化:
    • \[\theta = \arccos(\frac{\operatorname{tr}(R)-1}{2})\text{,}[\hat{\omega }] = \frac{R-R^{T}}{2\sin \theta }\]

Lecture 03 · PDF p13

Lecture 3 英文原课件第13页
英文原页 · 点击在PDF中查看或放大
四元数

注意:本节中,向量 \(\vec{x} \in \mathbb{R}^{3}\),四元数 \(q \in \mathbb{R}^{4}\)。

Lecture 03 · PDF p14

Lecture 3 英文原课件第14页
英文原页 · 点击在PDF中查看或放大
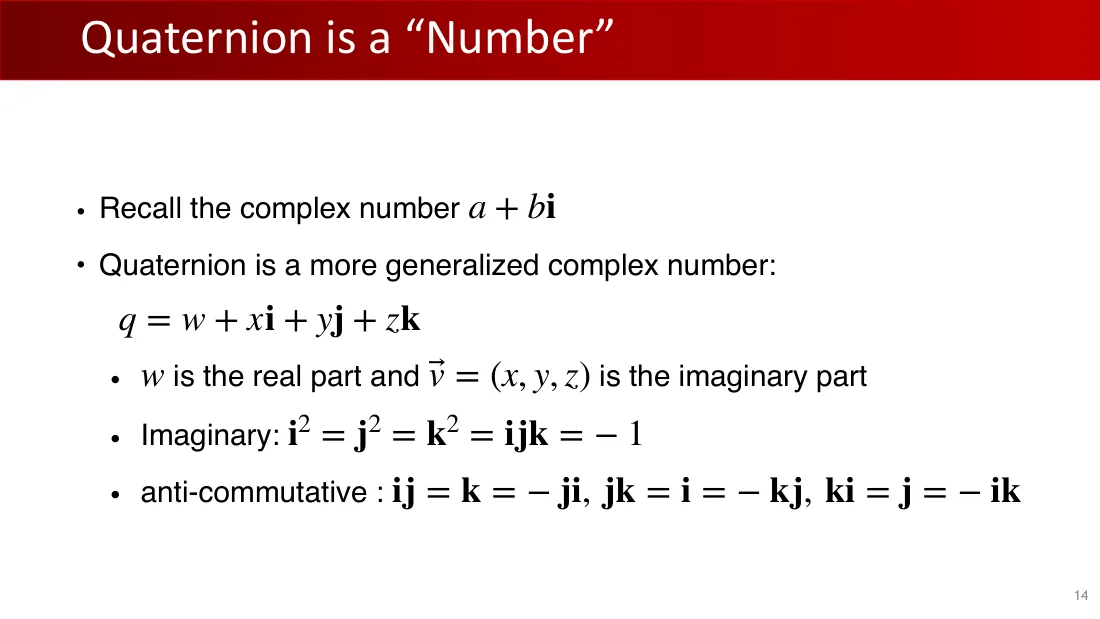
四元数是一个“数”
  • 回顾复数 \(a + bi\)。
  • 四元数是复数更广义的推广:\(q = w + xi + yj + zk\)。
    • w 是实部,\(\vec{v} = (x, y, z)\) 是虚部。
    • 虚数单位:\(i^{2} = j^{2} = k^{2} = ijk = -1\)。
    • 反交换:\(ij = k = -ji\text{,}jk = i = -kj\text{,}ki = j = -ik\)。

Lecture 03 · PDF p15

Lecture 3 英文原课件第15页
英文原页 · 点击在PDF中查看或放大
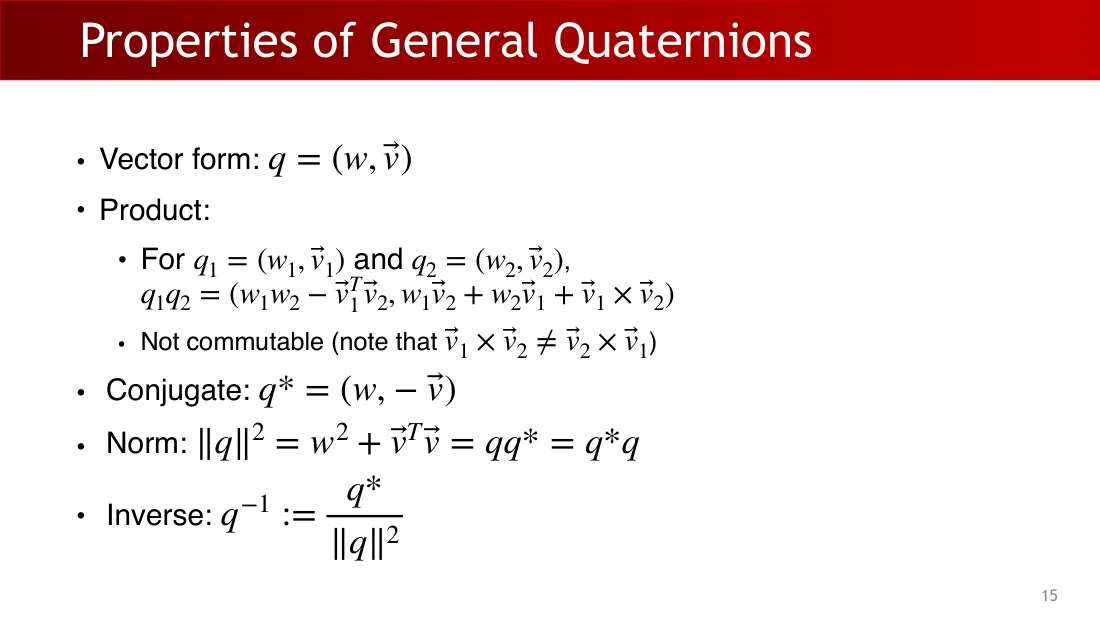
一般四元数的性质
  • 向量形式:\(q = (w, \vec{v})\)。
  • 乘积:
    • 对 \(q_{1} = (w_{1}, \vec{v}_{1})\)、\(q_{2} = (w_{2}, \vec{v}_{2})\text{,}q_{1}q_{2} = (w_{1}w_{2} - \vec{v}_{1}^{T}\vec{v}_{2}\text{,}w_{1}\vec{v}_{2} + w_{2}\vec{v}_{1} + \vec{v}_{1} \times \vec{v}_{2})\)。
    • 不可交换(注意 \(\vec{v}_{1} \times \vec{v}_{2} \ne \vec{v}_{2} \times \vec{v}_{1}\))。
  • 共轭:\(q^* = (w, -\vec{v})\)。
  • 范数:\(\lVert q\rVert ^{2} = w^{2} + \vec{v}^{T}\vec{v} = qq^* = q^*q\)。
  • 逆:\(q^{-1} := \frac{q^*}{\lVert q\rVert^{2}}\)。

Lecture 03 · PDF p16

Lecture 3 英文原课件第16页
英文原页 · 点击在PDF中查看或放大
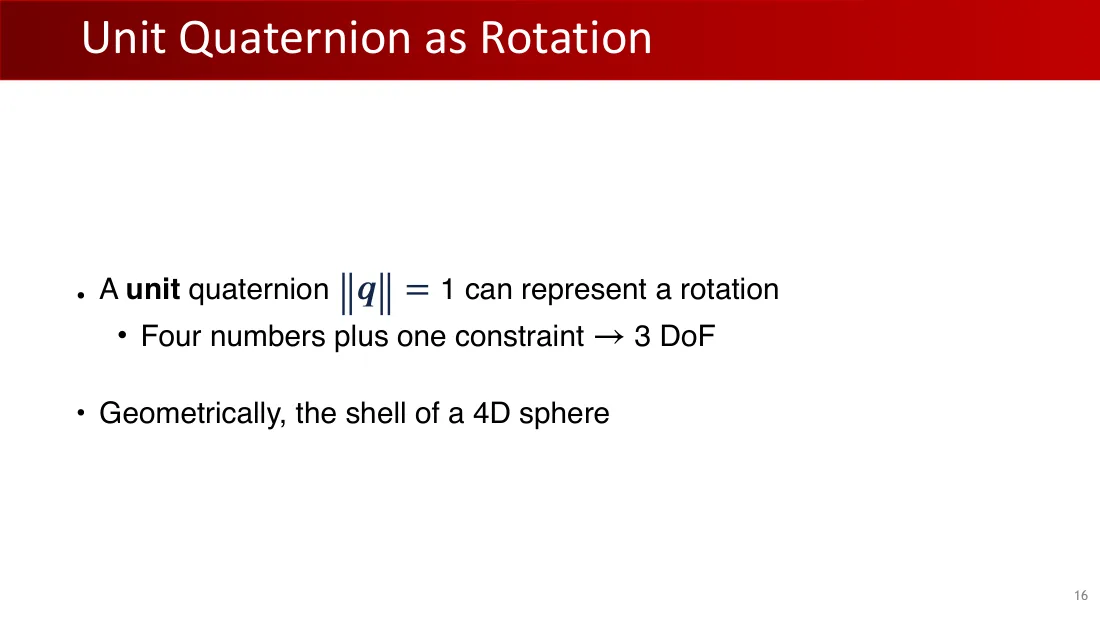
用单位四元数表示旋转
  • 单位四元数 \(\lVert q\rVert = 1\) 可以表示一个旋转。
    • 四个数加一个约束 → 3个自由度。
  • 从几何上看,它是四维球的表面。

Lecture 03 · PDF p17

Lecture 3 英文原课件第17页
英文原页 · 点击在PDF中查看或放大
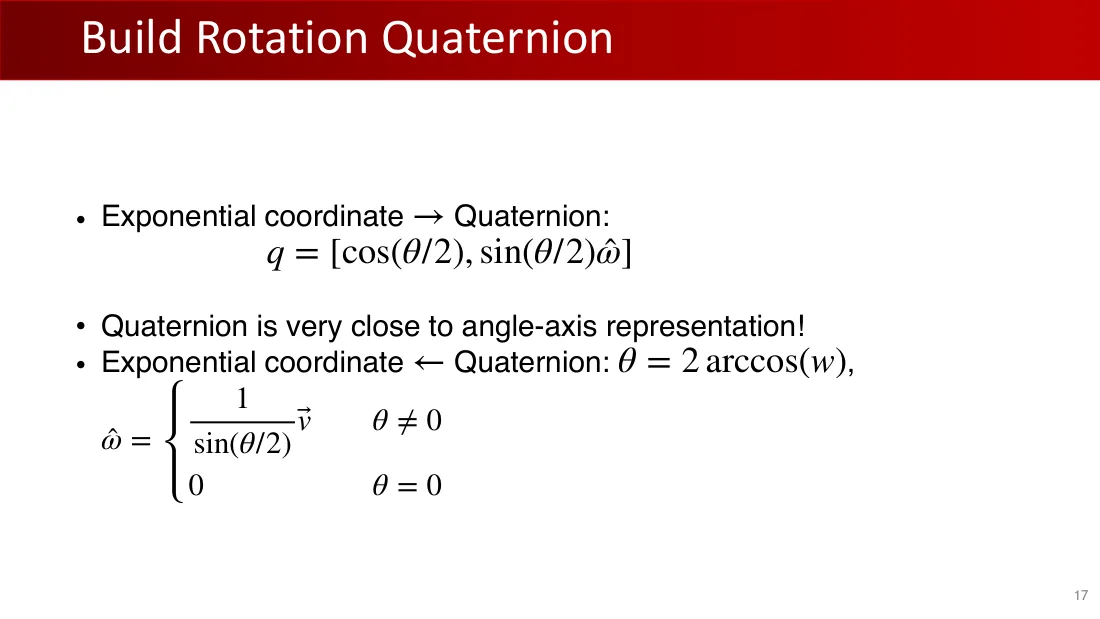
构造旋转四元数
  • 指数坐标 → 四元数:\(q = [\cos(\frac{\theta}{2}), \sin(\frac{\theta}{2})\hat{\omega }]\)。
  • 四元数与轴角表示非常接近!
  • 指数坐标 ← 四元数:\(\theta = 2 \arccos(w)\),

\(\hat{\omega } = \frac{\vec{v}}{\sin(\frac{\theta}{2})}\)(\(\theta \ne 0\));\(\hat{\omega } = 0\)(\(\theta = 0\))。

Lecture 03 · PDF p18

Lecture 3 英文原课件第18页
英文原页 · 点击在PDF中查看或放大
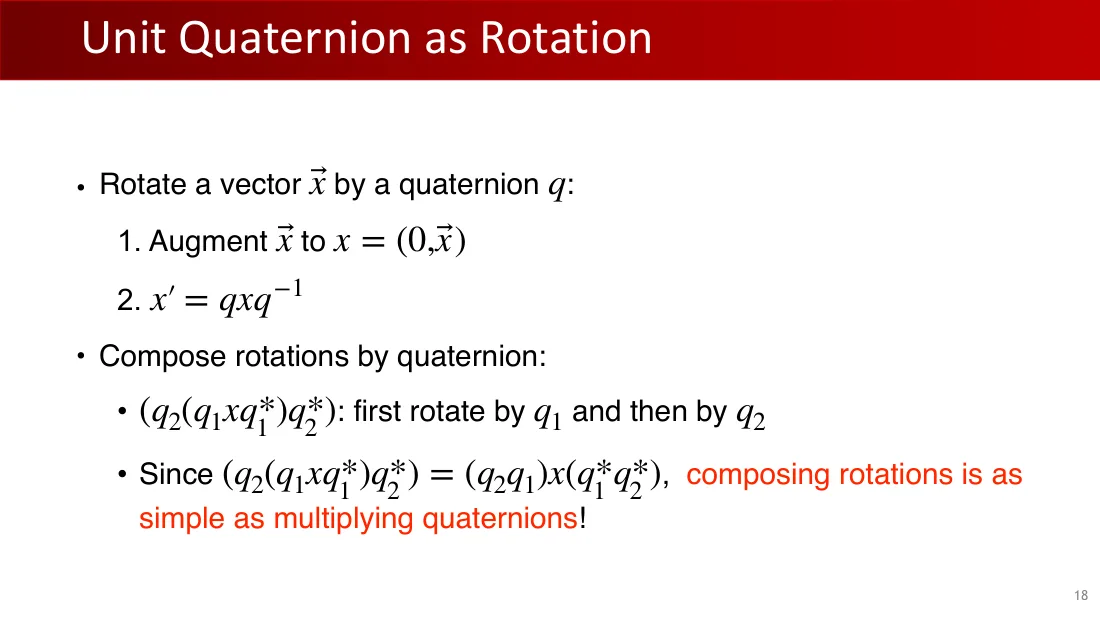
用单位四元数表示旋转
  • 用四元数 q 旋转向量 \(\vec{x}\):

1. 将 \(\vec{x}\) 扩充为 \(x = (0, \vec{x})\)。

2. \(x' = qxq^{-1}\)。

  • 用四元数复合旋转:
    • \(q_{2}(q_{1}xq_{1}*)q_{2}*\):先用 \(q_{1}\) 旋转,再用 \(q_{2}\) 旋转。
    • 因为 \(q_{2}(q_{1}xq_{1}*)q_{2}* = (q_{2}q_{1})x(q_{1}*q_{2}*)\),复合旋转就像四元数相乘一样简单!

Lecture 03 · PDF p19

Lecture 3 英文原课件第19页
英文原页 · 点击在PDF中查看或放大
证明

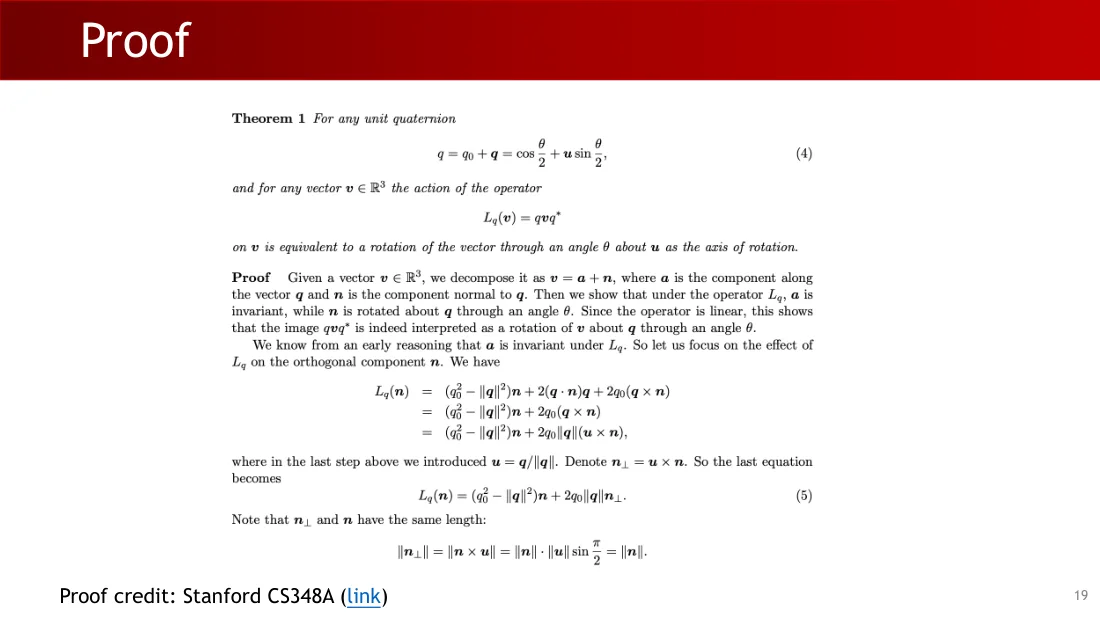
定理1:对于任意单位四元数 \(q = q_{0} + \vec{q} = \cos(\frac{\theta}{2}) + u \sin(\frac{\theta}{2})\)(4),以及任意向量 \(v \in \mathbb{R}^{3}\),算子 \(L_q(v) = qvq^*\) 作用于 v,等价于以 u 为旋转轴将该向量旋转 \(\theta\) 角。

证明:给定向量 \(v \in \mathbb{R}^{3}\),将其分解为 \(v = a + n\),其中 a 是沿向量 \(\vec{q}\) 的分量,n 是垂直于 \(\vec{q}\) 的分量。接着说明在算子 \(L_q\) 的作用下,a 保持不变,n 绕 \(\vec{q}\) 旋转 \(\theta\) 角。因为该算子是线性的,这就说明像 \(qvq^*\) 确实可以解释为 v 绕 \(\vec{q}\) 旋转 \(\theta\) 角。

根据前面的推理,a 在 \(L_q\) 下保持不变。因此,关注 \(L_q\) 对正交分量 n 的作用。我们有:

\[L_q(n) = (q_{0}^{2} - \lVert \vec{q}\rVert ^{2})n + 2(\vec{q}\cdot n)\vec{q} + 2q_{0}(\vec{q} \times n)\]

\[= (q_{0}^{2} - \lVert \vec{q}\rVert ^{2})n + 2q_{0}(\vec{q} \times n)\]

\[= (q_{0}^{2} - \lVert \vec{q}\rVert ^{2})n + 2q_{0}\lVert \vec{q}\rVert (u \times n)\]

上面最后一步引入了 \(u = \frac{\vec{q}}{\lVert \vec{q}\rVert}\)。记 \(n_{\perp} = u \times n\),于是最后一个等式变为:

\[L_q(n) = (q_{0}^{2} - \lVert \vec{q}\rVert ^{2})n + 2q_{0}\lVert \vec{q}\rVert n_{\perp}\]。(5)

注意 \(n_{\perp}\) 和 n 长度相同:\(\lVert n_{\perp}\rVert = \lVert n \times u\rVert = \lVert n\rVert \cdot \lVert u\rVert \sin(\frac{\pi}{2}) = \lVert n\rVert\)。

证明来源:斯坦福大学 CS348A(链接)。

Lecture 03 · PDF p20

Lecture 3 英文原课件第20页
英文原页 · 点击在PDF中查看或放大
证明(续)

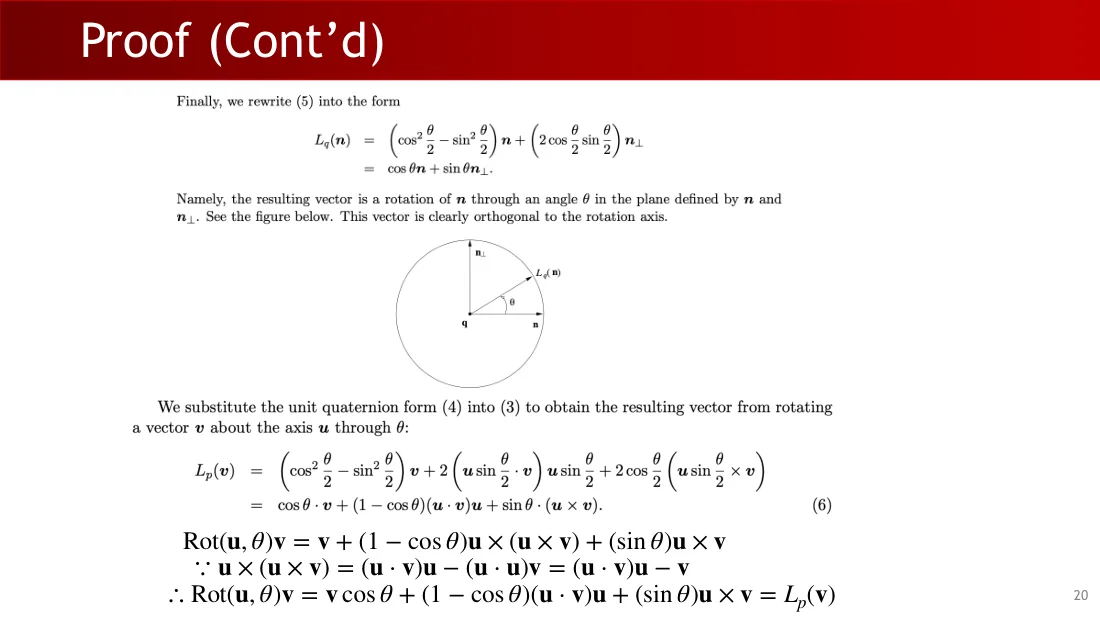
最后,将式(5)改写为:

\[L_q(n) = (\cos^{2}(\frac{\theta}{2}) - \sin^{2}(\frac{\theta}{2}))n + (2 \cos(\frac{\theta}{2}) \sin(\frac{\theta}{2}))n_{\perp}\]

\[= \cos \theta n + \sin \theta n_{\perp}\]

也就是说,得到的向量是 n 在由 n 与 \(n_{\perp}\) 定义的平面内旋转 \(\theta\) 角的结果。见下图。该向量显然与旋转轴正交。

将单位四元数形式(4)代入式(3),得到向量 v 绕轴 u 旋转 \(\theta\) 后的向量:

\[L_p(v) = (\cos^{2}(\frac{\theta}{2}) - \sin^{2}(\frac{\theta}{2}))v + 2(u \sin(\frac{\theta}{2})\cdot v)u \sin(\frac{\theta}{2}) + 2 \cos(\frac{\theta}{2})(u \sin(\frac{\theta}{2}) \times v)\]

\[= \cos \theta \cdot v + (1 - \cos \theta )(u\cdot v)u + \sin \theta \cdot (u \times v)\]。(6)

\[\operatorname{Rot}(u, \theta )v = v + (1 - \cos \theta )u \times (u \times v) + (\sin \theta )u \times v\]

因为 \(u \times (u \times v) = (u\cdot v)u - (u\cdot u)v = (u\cdot v)u - v\),

所以 \(\operatorname{Rot}(u, \theta )v = v \cos \theta + (1 - \cos \theta )(u\cdot v)u + (\sin \theta )u \times v = L_p(v)\)。

Lecture 03 · PDF p21

Lecture 3 英文原课件第21页
英文原页 · 点击在PDF中查看或放大
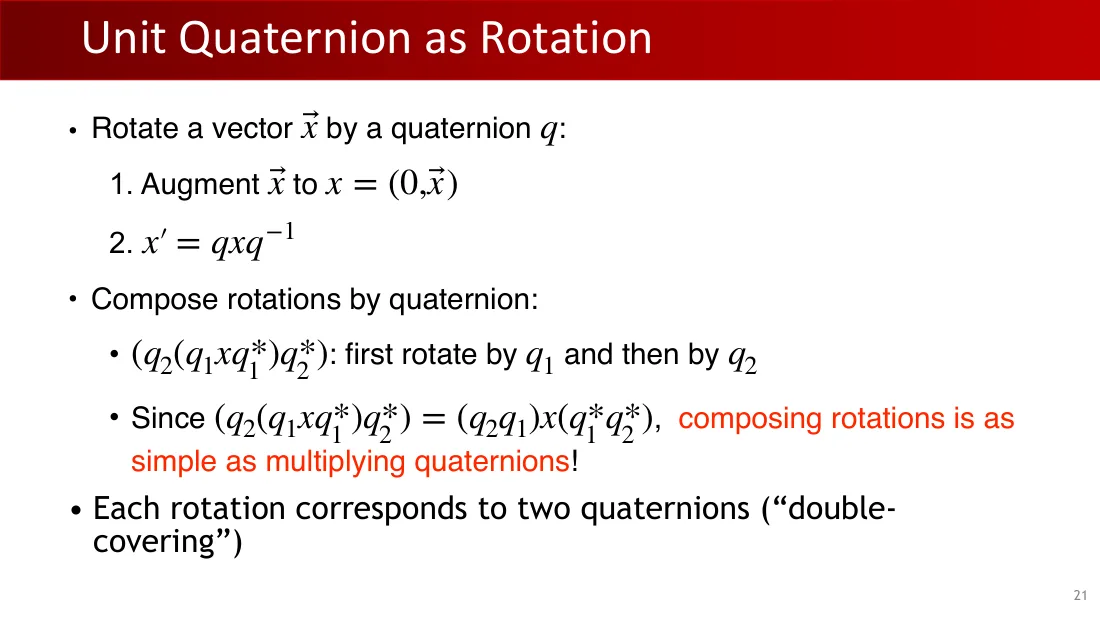
用单位四元数表示旋转
  • 用四元数 q 旋转向量 \(\vec{x}\):

1. 将 \(\vec{x}\) 扩充为 \(x = (0, \vec{x})\)。

2. \(x' = qxq^{-1}\)。

  • 用四元数复合旋转:
    • \(q_{2}(q_{1}xq_{1}*)q_{2}*\):先用 \(q_{1}\) 旋转,再用 \(q_{2}\) 旋转。
    • 因为 \(q_{2}(q_{1}xq_{1}*)q_{2}* = (q_{2}q_{1})x(q_{1}*q_{2}*)\),复合旋转就像四元数相乘一样简单!
  • 每个旋转对应两个四元数(“双重覆盖”)。

Lecture 03 · PDF p22

Lecture 3 英文原课件第22页
英文原页 · 点击在PDF中查看或放大
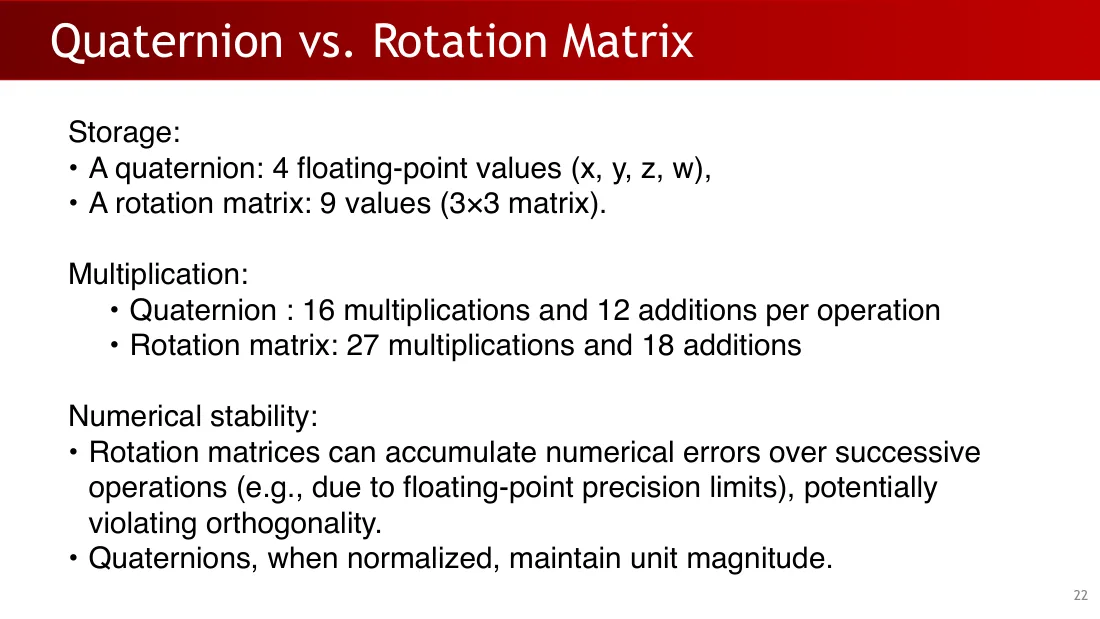
四元数与旋转矩阵的比较

存储:

  • 一个四元数:4个浮点数 (x, y, z, w)。
  • 一个旋转矩阵:9个数(3×3矩阵)。

乘法:

  • 四元数:每次运算16次乘法和12次加法。
  • 旋转矩阵:27次乘法和18次加法。

数值稳定性:

  • 旋转矩阵在连续运算中可能积累数值误差(例如浮点精度限制),从而可能破坏正交性。
  • 四元数经归一化后保持单位长度。

Lecture 03 · PDF p23

Lecture 3 英文原课件第23页
英文原页 · 点击在PDF中查看或放大
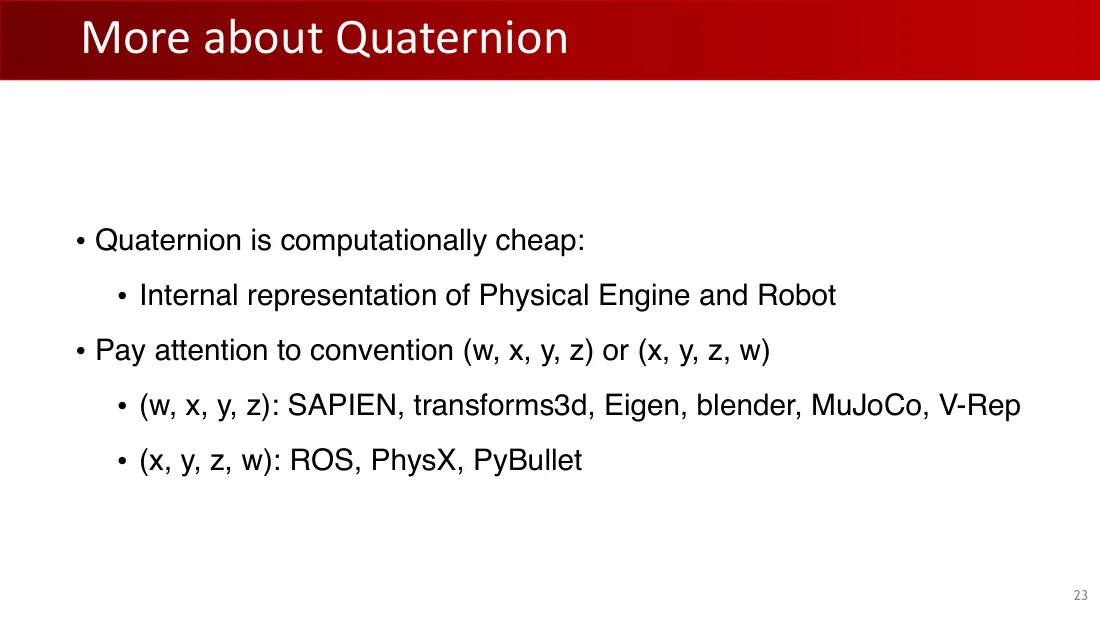
关于四元数的更多内容
  • 四元数计算成本低:
    • 物理引擎和机器人中的内部表示。
  • 注意分量顺序约定:(w, x, y, z) 或 (x, y, z, w)。
    • (w, x, y, z):SAPIEN、transforms3d、Eigen、Blender、MuJoCo、V-Rep。
    • (x, y, z, w):ROS、PhysX、PyBullet。

Lecture 03 · PDF p24

Lecture 3 英文原课件第24页
英文原页 · 点击在PDF中查看或放大
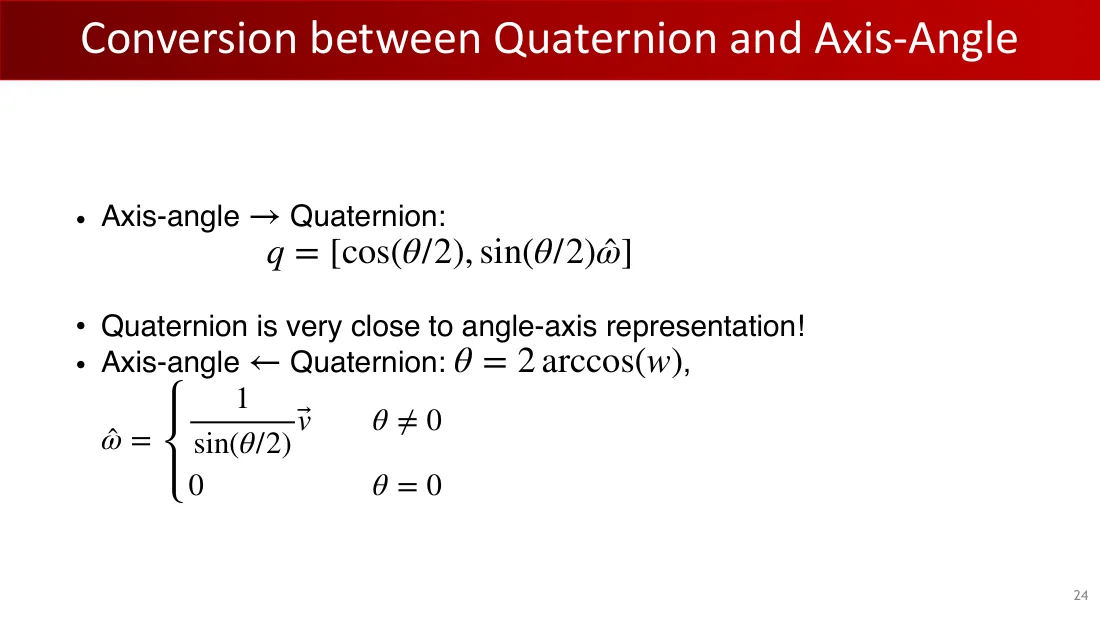
四元数与轴角之间的转换
  • 轴角 → 四元数:\(q = [\cos(\frac{\theta}{2}), \sin(\frac{\theta}{2})\hat{\omega }]\)。
  • 四元数与轴角表示非常接近!
  • 轴角 ← 四元数:\(\theta = 2 \arccos(w)\),

\(\hat{\omega } = \frac{\vec{v}}{\sin(\frac{\theta}{2})}\)(\(\theta \ne 0\));\(\hat{\omega } = 0\)(\(\theta = 0\))。

Lecture 03 · PDF p25

Lecture 3 英文原课件第25页
英文原页 · 点击在PDF中查看或放大
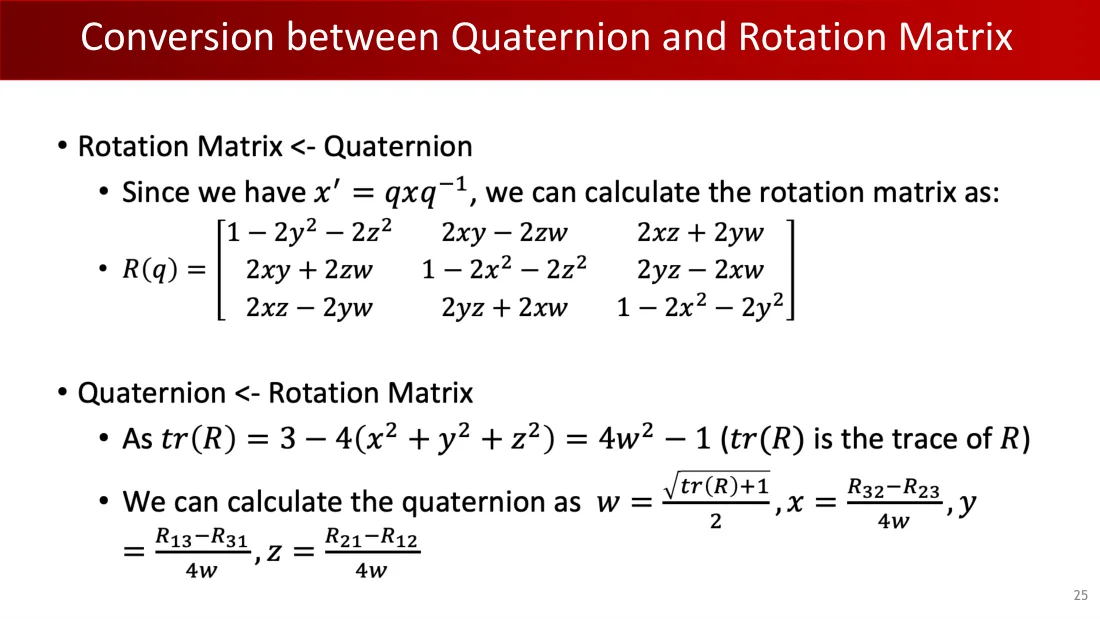
四元数与旋转矩阵之间的转换
  • 旋转矩阵 ← 四元数。
    • 由 \(x' = qxq^{-1}\),可以算出旋转矩阵:
    • \[R(q) = \begin{bmatrix}1-2y^{2}-2z^{2} & 2xy-2zw & 2xz+2yw \\ 2xy+2zw & 1-2x^{2}-2z^{2} & 2yz-2xw \\ 2xz-2yw & 2yz+2xw & 1-2x^{2}-2y^{2}\end{bmatrix}\]
  • 四元数 ← 旋转矩阵。
    • 因为 \(\operatorname{tr}(R) = 3 - 4(x^{2}+y^{2}+z^{2}) = 4w^{2} - 1\)(\(\operatorname{tr}(R)\) 是 R 的迹)。
    • 可以计算四元数:\(w = \frac{\sqrt{\operatorname{tr}(R)+1}}{2}\text{,}x = \frac{R_{32}-R_{23}}{4w}\text{,}y = \frac{R_{13}-R_{31}}{4w}\text{,}z = \frac{R_{21}-R_{12}}{4w}\)。

Lecture 03 · PDF p26

Lecture 3 英文原课件第26页
英文原页 · 点击在PDF中查看或放大
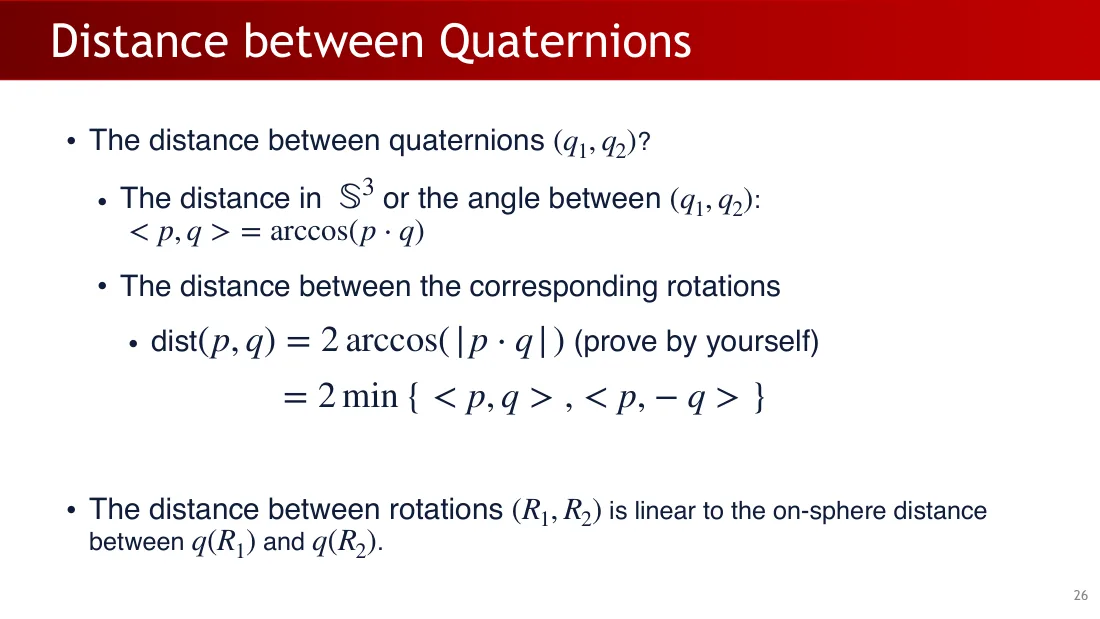
四元数之间的距离
  • 四元数 \((q_{1}, q_{2})\) 之间的距离?
    • \[S^{3}\) 中的距离,或者 \((q_{1}, q_{2})\) 之间的夹角:\(\langle p, q\rangle = \arccos(p\cdot q)\]
  • 相应旋转之间的距离:
    • \[\operatorname{dist}(p, q) = 2 \arccos(|p\cdot q|)\)(请自行证明)\(= 2 \min\{\langle p, q\rangle , \langle p, -q\rangle \}\]
  • 旋转 \((R_{1}, R_{2})\) 之间的距离与 \(q(R_{1})\)、\(q(R_{2})\) 之间的球面距离成线性关系。

Lecture 03 · PDF p27

Lecture 3 英文原课件第27页
英文原页 · 点击在PDF中查看或放大
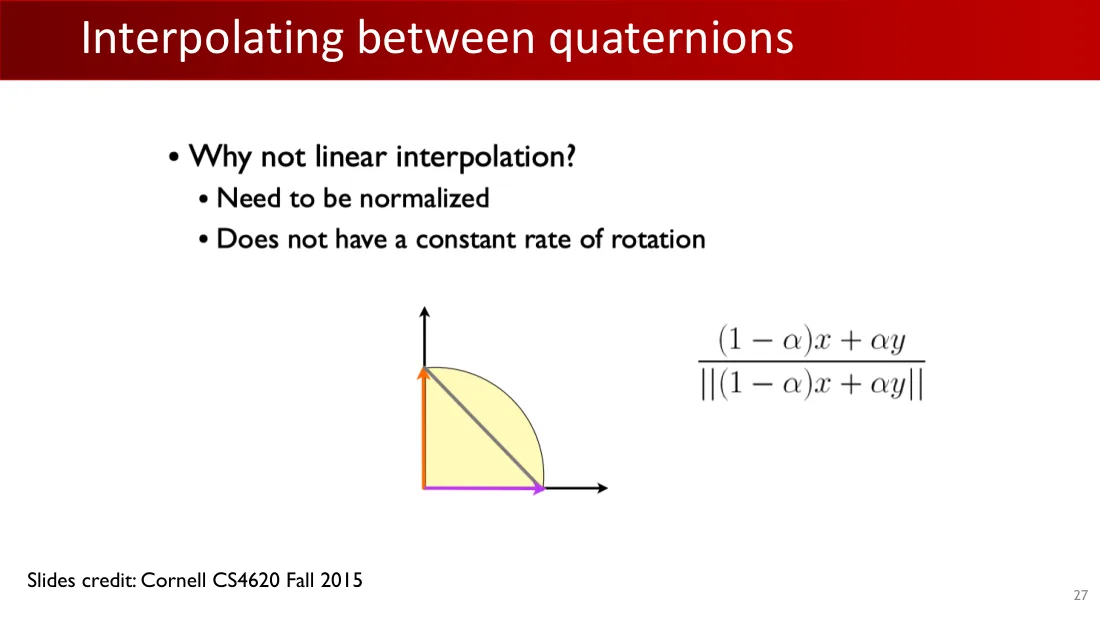
四元数之间的插值
  • 为什么不用线性插值?
    • 需要归一化。
    • 旋转速度不恒定。

\[\frac{(1-\alpha )x+\alpha y}{\lVert(1-\alpha )x+\alpha y\rVert}\]

幻灯片来源:康奈尔大学 CS4620,2015年秋季。

Lecture 03 · PDF p28

Lecture 3 英文原课件第28页
英文原页 · 点击在PDF中查看或放大
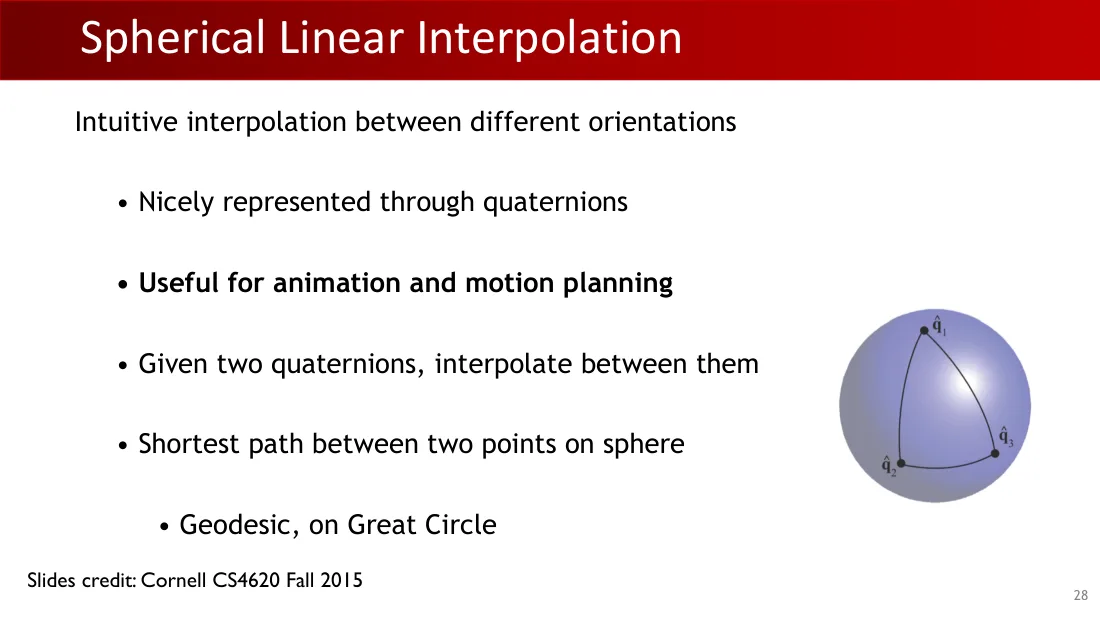
球面线性插值

对不同朝向进行直观的插值。

  • 可用四元数很好地表示。
  • 对动画和运动规划很有用。
  • 给定两个四元数,在它们之间插值。
  • 球面两点之间的最短路径。
    • 测地线,位于大圆上。

幻灯片来源:康奈尔大学 CS4620,2015年秋季。

Lecture 03 · PDF p29

Lecture 3 英文原课件第29页
英文原页 · 点击在PDF中查看或放大
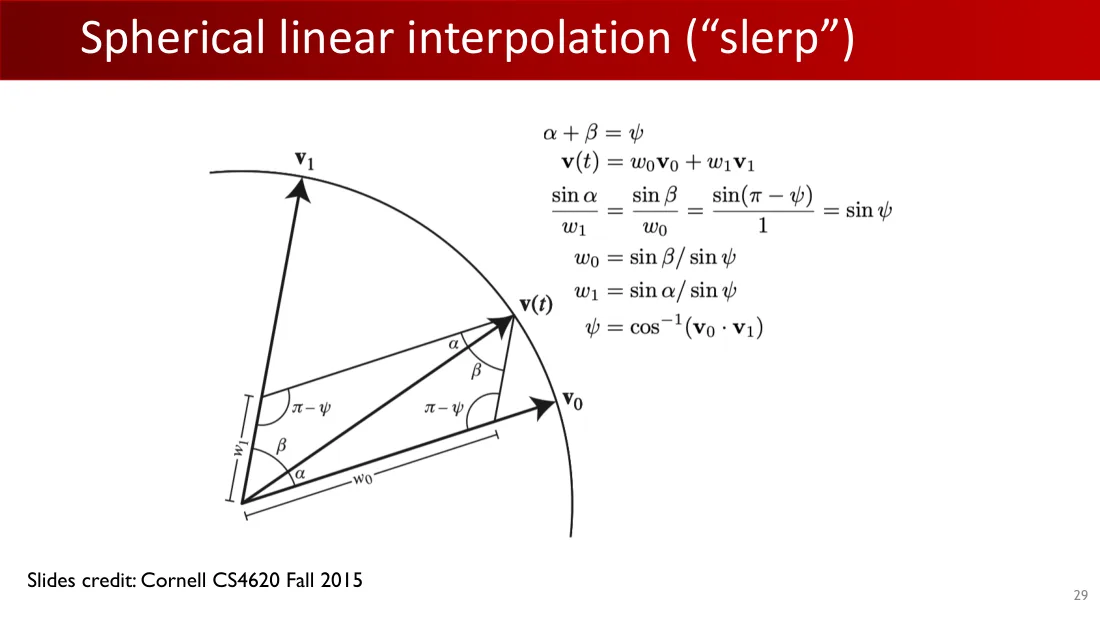
球面线性插值(Slerp)

\[\alpha + \beta = \psi\]

\[v(t) = w_{0}v_{0} + w_{1}v_{1}\]

\[\frac{\sin \alpha }{w_{1}} = \frac{\sin \beta }{w_{0}} = \frac{\sin(\pi -\psi )}{1} = \sin \psi\]

\[w_{0} = \frac{\sin \beta }{\sin \psi }\text{;}w_{1} = \frac{\sin \alpha }{\sin \psi }\text{;}\psi = \cos^{-1}(v_{0}\cdot v_{1})\]

图中标记:\(v_{0}\)、\(v_{1}\)、v(t)、\(w_{0}\)、\(w_{1}\)、\(\alpha\)、\(\beta\)、\(\pi -\psi\)。

幻灯片来源:康奈尔大学 CS4620,2015年秋季。

Lecture 03 · PDF p30

Lecture 3 英文原课件第30页
英文原页 · 点击在PDF中查看或放大
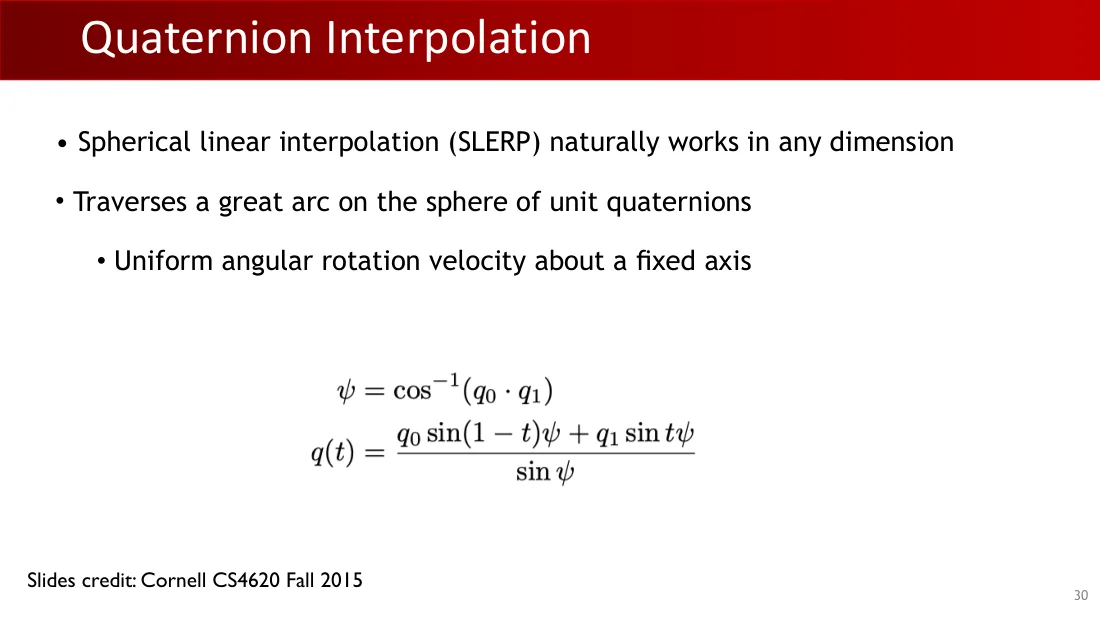
四元数插值
  • 球面线性插值(SLERP)天然适用于任意维度。
  • 沿单位四元数球面上的大圆弧运动。
    • 绕固定轴以恒定角速度旋转。

\[\psi = \cos^{-1}(q_{0}\cdot q_{1})\text{,}q(t) = \frac{q_{0}\sin((1-t)\psi )+q_{1}\sin(t\psi )}{\sin \psi }\]

幻灯片来源:康奈尔大学 CS4620,2015年秋季。

Lecture 03 · PDF p31

Lecture 3 英文原课件第31页
英文原页 · 点击在PDF中查看或放大
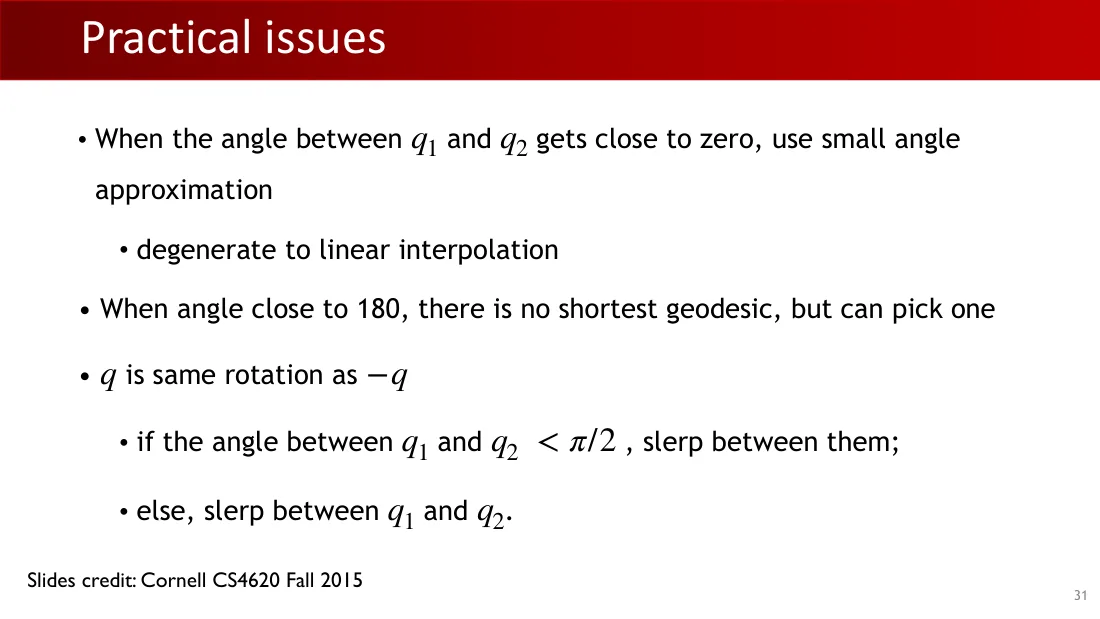
实际问题
  • 当 \(q_{1}\) 与 \(q_{2}\) 的夹角接近零时,使用小角近似。
    • 退化为线性插值。
  • 当夹角接近180度时,不存在最短测地线,但可以选择一条。
  • q 与 −q 表示同一个旋转。
    • 如果 \(q_{1}\)、\(q_{2}\) 夹角 \(< \frac{\pi}{2}\),则在两者之间做 Slerp;
    • 否则,在 \(q_{1}\)、\(q_{2}\) 之间做 Slerp。

幻灯片来源:康奈尔大学 CS4620,2015年秋季。

Lecture 03 · PDF p32

Lecture 3 英文原课件第32页
英文原页 · 点击在PDF中查看或放大
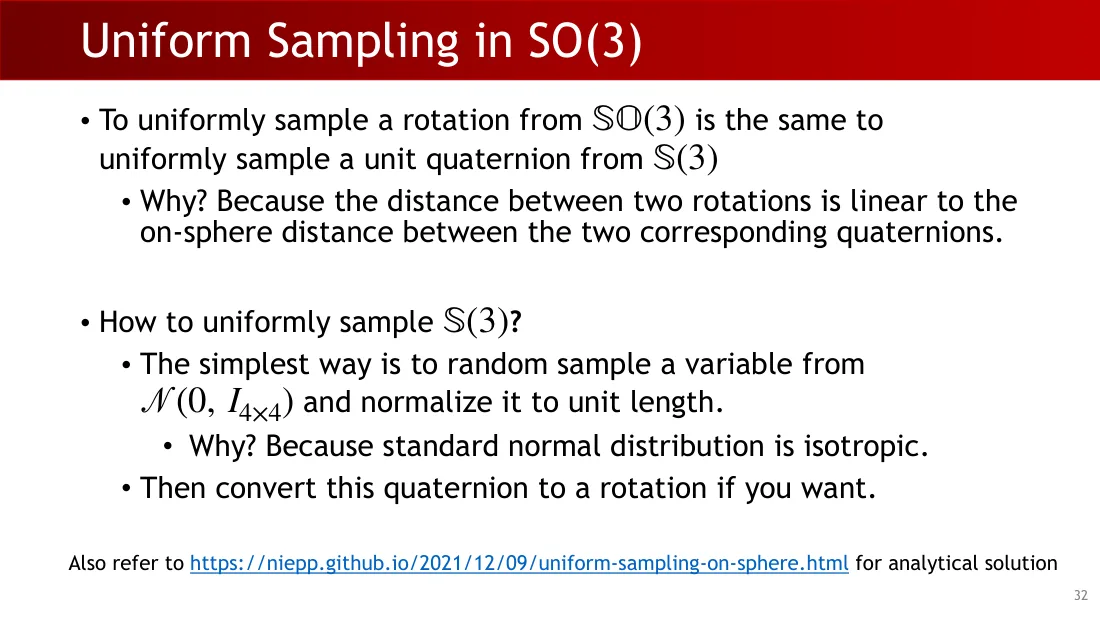
在 SO(3) 中均匀采样
  • 从 \(\mathrm{SO}(3)\) 中均匀采样一个旋转,等价于从 \(S(3)\) 中均匀采样一个单位四元数。
    • 为什么?因为两个旋转之间的距离与相应两个四元数的球面距离成线性关系。
  • 如何均匀采样 \(S(3)\)?
    • 最简单的方法是从 \(N(0, I_{4\times 4})\) 中随机采样一个变量,然后将其归一化为单位长度。
      • 为什么?因为标准正态分布具有各向同性。
    • 如果需要,再将这个四元数转换为旋转。

解析解还可参考:https://niepp.github.io/2021/12/09/uniform-sampling-on-sphere.html 。

Lecture 03 · PDF p33

Lecture 3 英文原课件第33页
英文原页 · 点击在PDF中查看或放大
资源
  • 在 Python 中,可以使用 transforms3d 库。
  • 对于可微变换,可以尝试 Kornia,但使用时要注意它的数值性质。
  • Ceres 是一个相当有用的 \(C++\) 库。

Lecture 03 · PDF p34

Lecture 3 英文原课件第34页
英文原页 · 点击在PDF中查看或放大
为什么使用四元数?
  • 在实践中非常有用,而且应用广泛。
    • 速度快,运算少,没有冗余(四维紧凑参数化,计算高效)。
    • 对增量变化具有数值稳定性。
    • 能很好地复合旋转。
  • 最后再转换为矩阵。

Lecture 03 · PDF p35

Lecture 3 英文原课件第35页
英文原页 · 点击在PDF中查看或放大
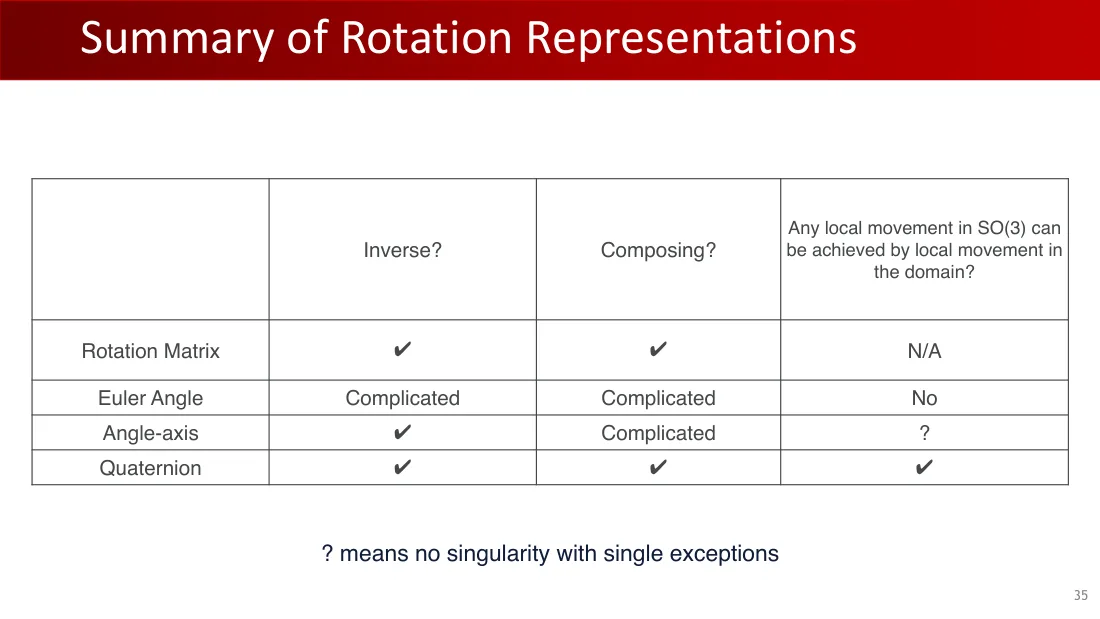
旋转表示总结
表示求逆?复合?\(\mathrm{SO}(3)\) 中任意局部移动能否由参数域中的局部移动实现?
旋转矩阵✓✓不适用
欧拉角复杂复杂不能
轴角✓复杂?
四元数✓✓✓

“?”表示没有奇异性,但存在个别例外。

Lecture 03 · PDF p36

Lecture 3 英文原课件第36页
英文原页 · 点击在PDF中查看或放大
旋转表示总结
  • 我们经常使用:
    • 旋转矩阵来定义概念。
    • 欧拉角来直观表示旋转。
    • 轴角表示来直观表示旋转并计算导数。
    • 四元数来编写运行速度快的代码。

若要进一步了解学习任务中的旋转表示,可参考 CVPR 2019 论文《旋转表示的连续性》(On the Continuity of Rotation Representations),以及本实验室近期的 TPAMI 论文《通过旋转拉普拉斯分布实现 \(\mathrm{SO}(3)\) 上的稳健概率建模》(\(Towards Robust Probabilistic Modeling on \mathrm{SO}(3) via Rotation Laplace Distribution\))。

Lecture 03 · PDF p37

Lecture 3 英文原课件第37页
英文原页 · 点击在PDF中查看或放大
旋转表示总结
  • 我们经常使用:
    • 旋转矩阵来定义概念。
    • 欧拉角来直观表示旋转。
    • 轴角表示来直观表示旋转并计算导数。
    • 四元数来编写运行速度快的代码。

Lecture 03 · PDF p38

Lecture 3 英文原课件第38页
英文原页 · 点击在PDF中查看或放大
运动规划

Lecture 03 · PDF p39

Lecture 3 英文原课件第39页
英文原页 · 点击在PDF中查看或放大
配置空间
  • 配置空间(C 空间)是 \(\mathbb{R}^{n}\) 的一个子集,包含系统的所有可能状态(强化学习中的状态空间)。
  • \(C_{\mathrm{free}} \subseteq C\) 包含所有有效状态。
  • \(C_{\mathrm{obs}} \subseteq C\) 表示障碍物。
  • 例子:
    • 机器人的所有有效位姿。
    • 机器人的所有有效关节取值。
    • ……

Lecture 03 · PDF p40

Lecture 3 英文原课件第40页
英文原页 · 点击在PDF中查看或放大
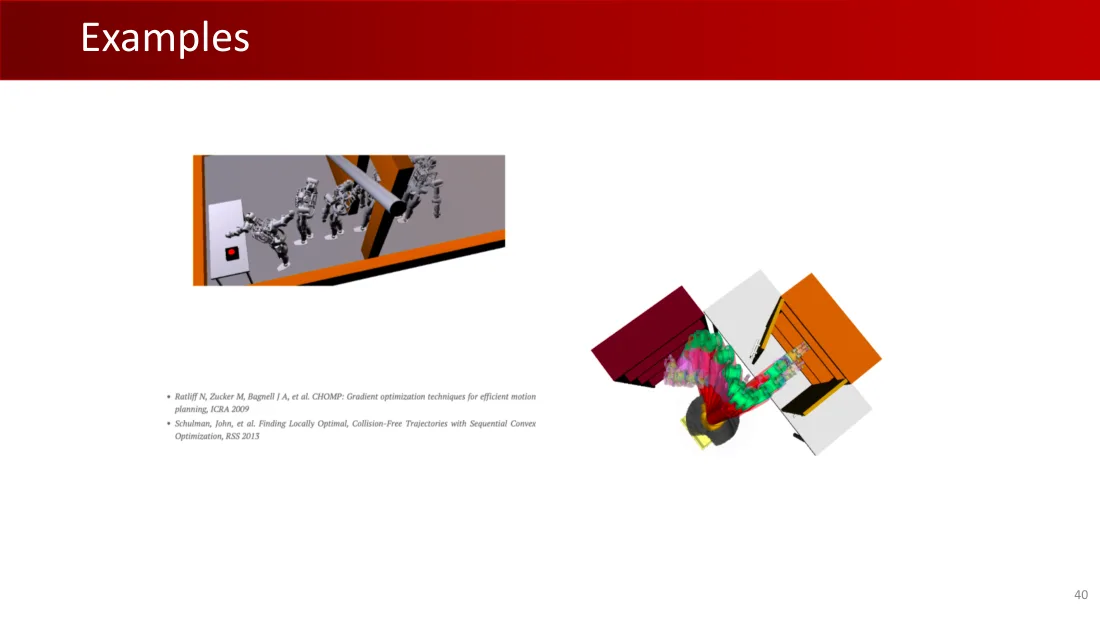
例子
  • Ratliff N、Zucker M、Bagnell J A 等:《CHOMP:高效运动规划的梯度优化技术》(CHOMP: Gradient optimization techniques for efficient motion planning),ICRA 2009。
  • Schulman, John 等:《使用序列凸优化寻找局部最优的无碰撞轨迹》(Finding Locally Optimal, Collision-Free Trajectories with Sequential Convex Optimization),RSS 2013。

Lecture 03 · PDF p41

Lecture 3 英文原课件第41页
英文原页 · 点击在PDF中查看或放大
运动规划
  • 问题:
    • 给定配置空间 \(C_{\mathrm{free}}\)。
    • 给定 \(C_{\mathrm{free}}\) 中的起始状态 \(q_{\mathrm{start}}\) 和目标状态 \(q_{\mathrm{goal}}\)。
    • 计算从起始状态到目标状态的一系列动作。
  • 挑战:
    • 需要避开障碍物。
    • 规划时域长。
    • 规划空间维度高。

Lecture 03 · PDF p42

Lecture 3 英文原课件第42页
英文原页 · 点击在PDF中查看或放大
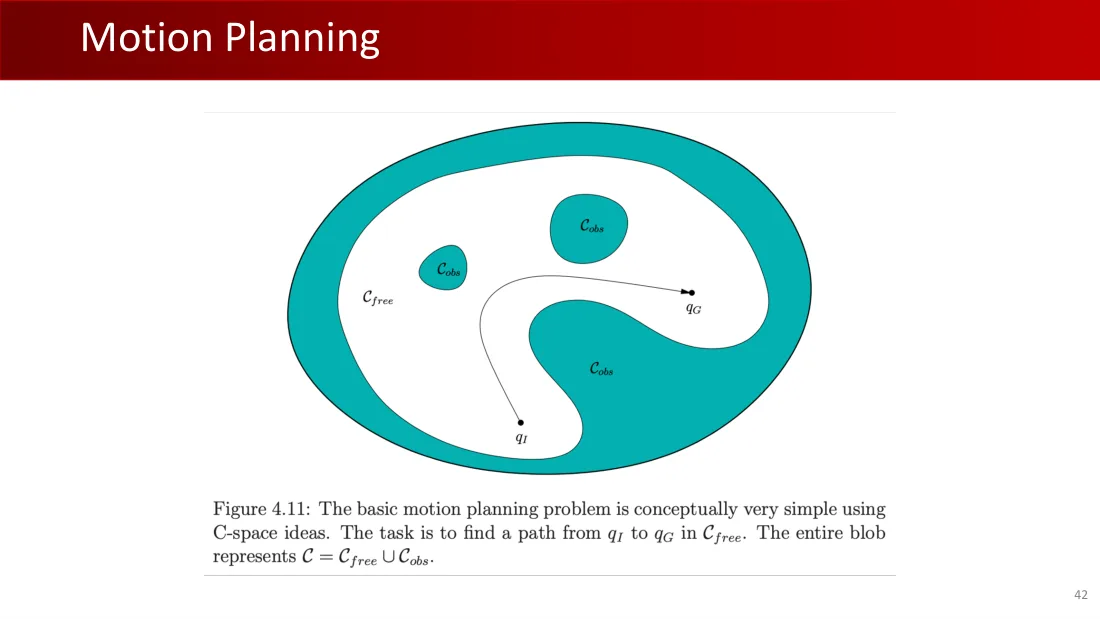
运动规划

图4.11:使用 C 空间的思想,基本运动规划问题在概念上非常简单。任务是在 \(C_{\mathrm{free}}\) 中寻找从 \(q_I\) 到 \(q_G\) 的路径。整个区域表示 \(C = C_{\mathrm{free}} \cup C_{\mathrm{obs}}\)。

图中标记:\(C_{\mathrm{free}}\) 为自由配置空间;\(C_{\mathrm{obs}}\) 为障碍配置空间;\(q_I\) 为起始配置;\(q_G\) 为目标配置。

Lecture 03 · PDF p43

Lecture 3 英文原课件第43页
英文原页 · 点击在PDF中查看或放大
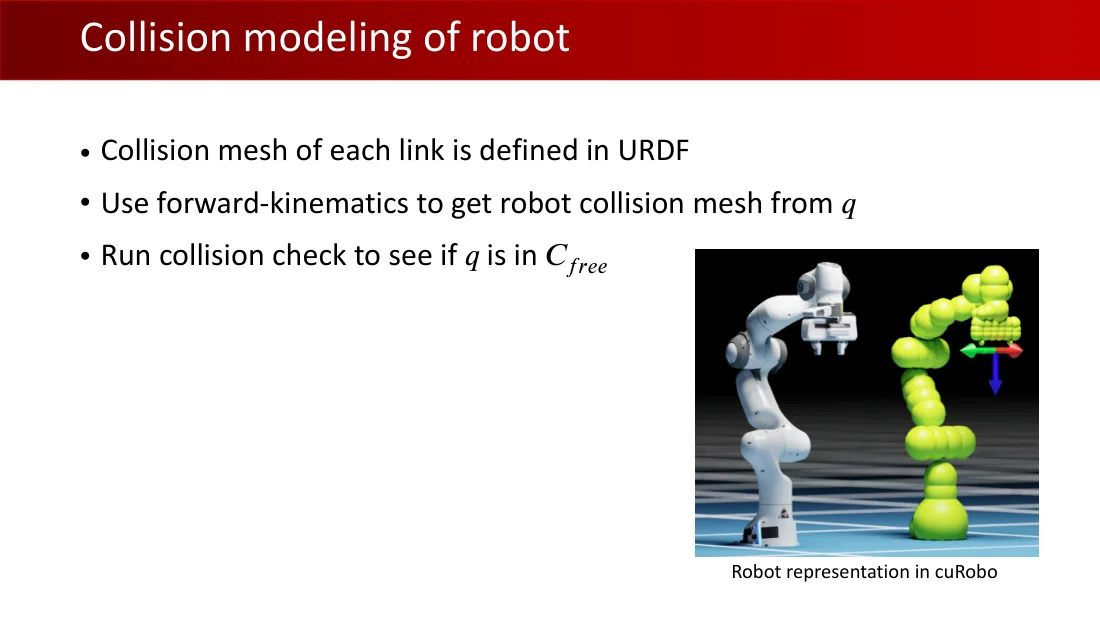
机器人的碰撞建模
  • 各连杆的碰撞网格在 URDF 中定义。
  • 利用正向运动学,根据 q 得到机器人的碰撞网格。
  • 运行碰撞检测,判断 q 是否属于 \(C_{\mathrm{free}}\)。

cuRobo 中的机器人表示。

Lecture 03 · PDF p44

Lecture 3 英文原课件第44页
英文原页 · 点击在PDF中查看或放大
机器人视觉与学习——从具身智能的视角出发

下周:第4讲,机器人学 III。

北京大学(1898年)

具身感知与交互实验室(EPIC)

2025年秋季